INVT GD20 – Support, Anschlussplan & Inbetriebnahme
Alles für deinen INVT GD20 nach dem Kauf – für alle zehn Modelle von 0,4 bis 11 kW, einphasig 230 V und dreiphasig 400 V:
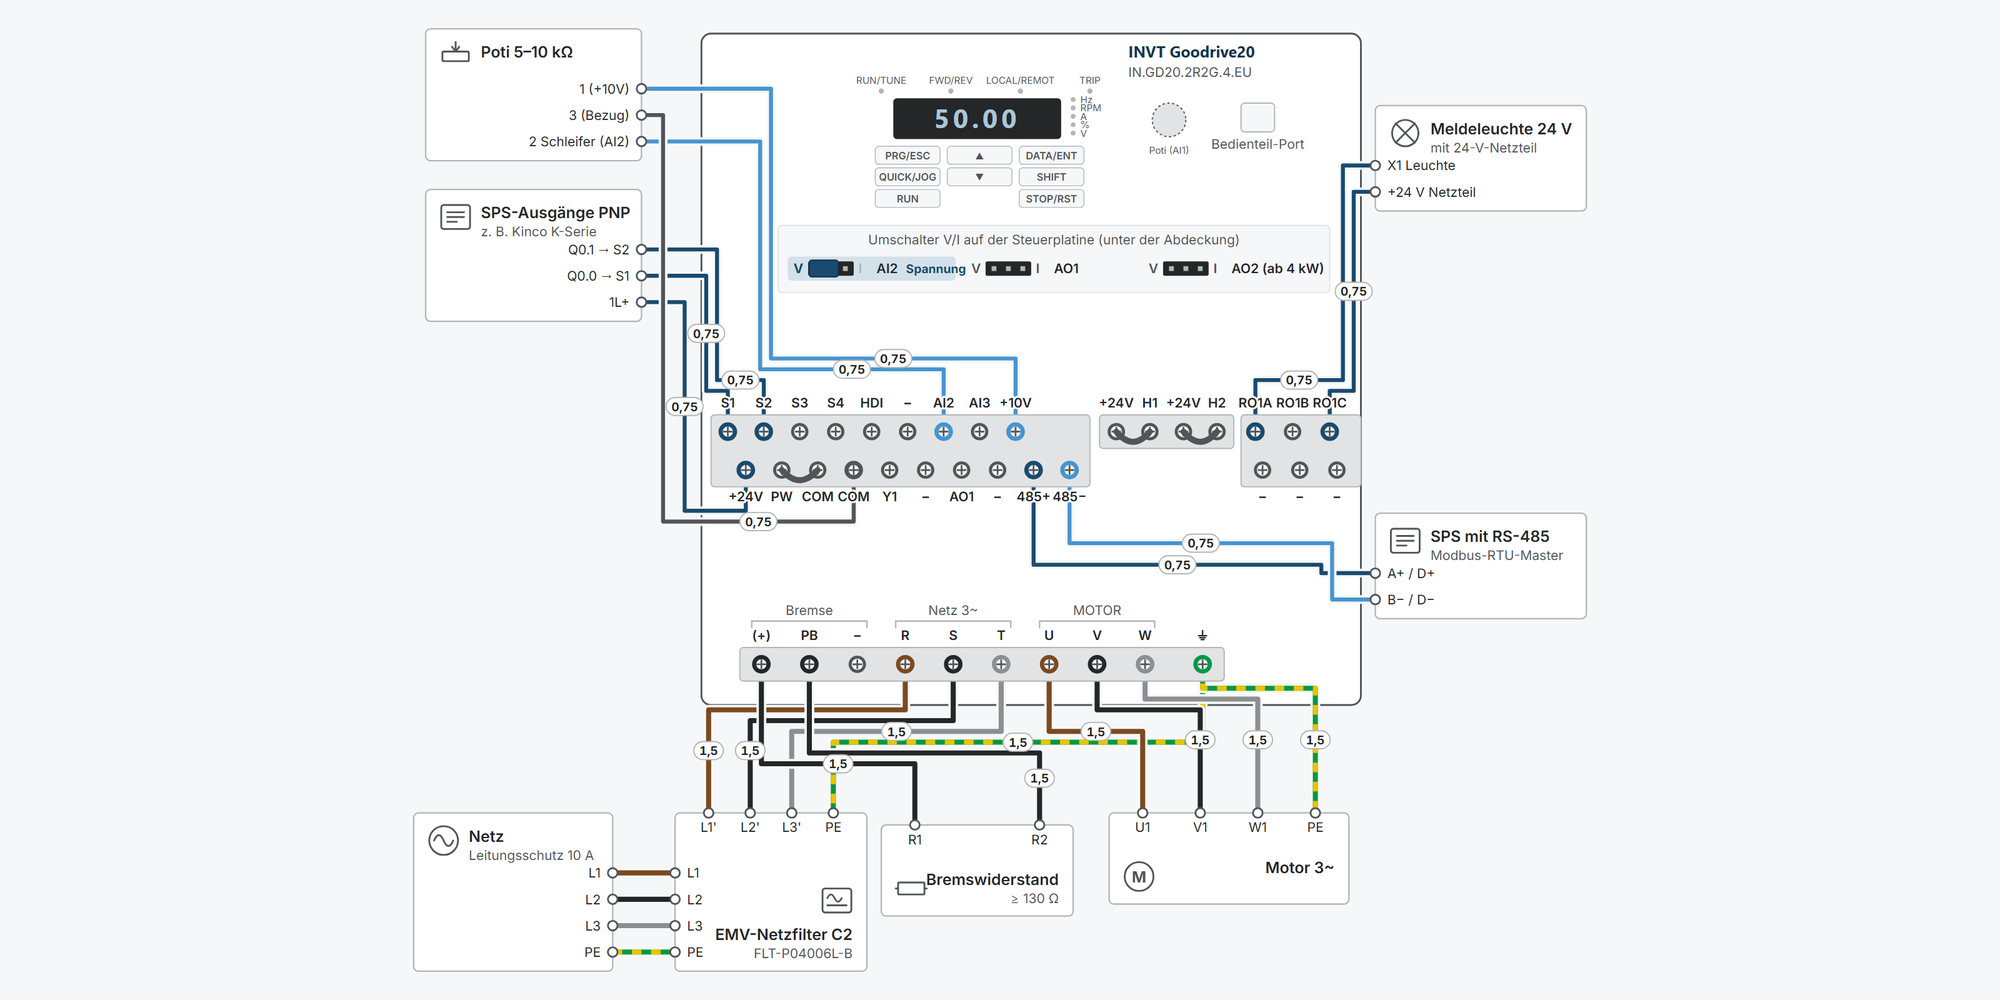
Interaktiver Anschlussplan: Netz und Motor, STO, Start/Stopp, Sollwert, Modbus RTU, Relais und Bremswiderstand, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in zehn Schritten, von den Motordaten bis zum ersten Lauf
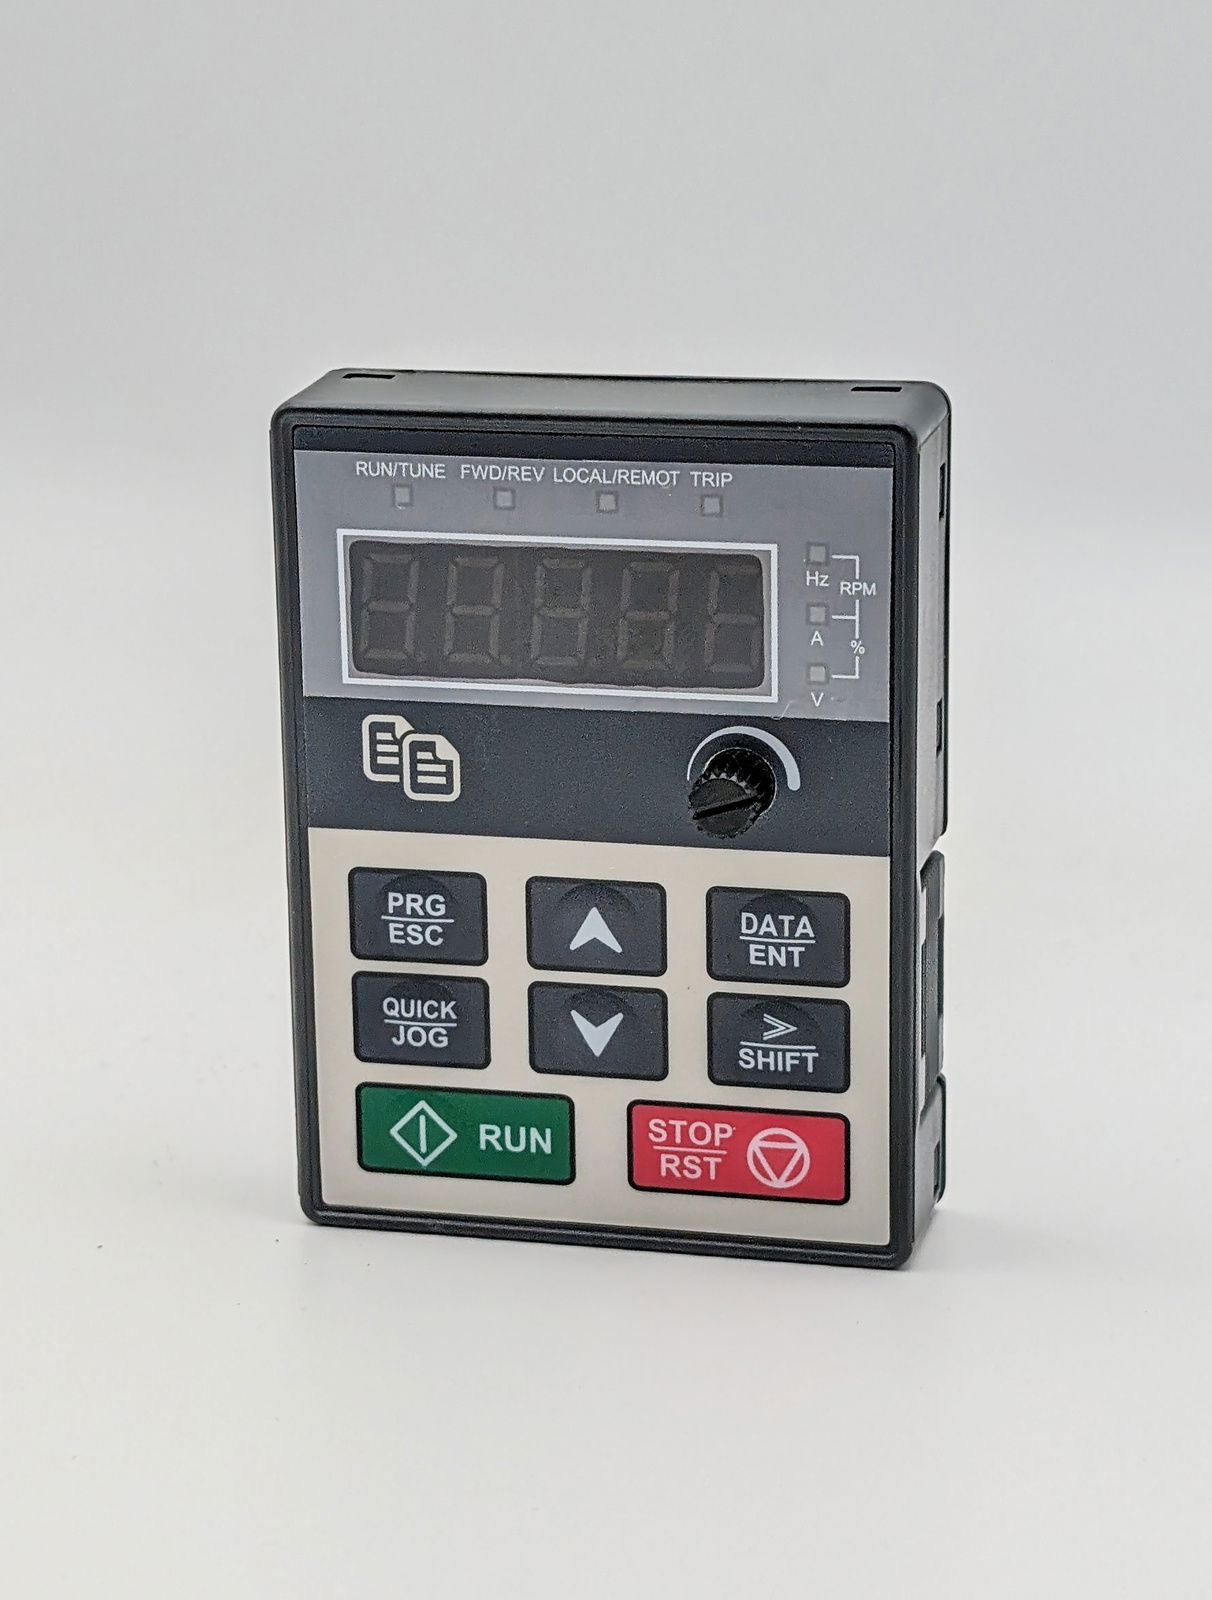
Bedienung: Bedienteil zum Ausprobieren, mit Übungen
Maße & Montage: Maßzeichnung je Modell, Bohrbild, Mindestabstände und Bohrschablone zum Ausdrucken
Downloads: Benutzerhandbuch (DE und EN), Katalog und technisches Datenblatt
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
Bedienteil: Tasten, Anzeige und LEDs
PRG/ESC startet das Menü zur Parametrierung – die wichtigste Taste zum Programmieren. Probiere das Bedienteil hier aus: Parameter einstellen, Motor starten und stoppen, Störungen quittieren. Die Übungen führen Schritt für Schritt durch die wichtigsten Abläufe. Bleibt der Mauszeiger kurz auf einer Taste, erscheint, was sie gerade bewirkt.
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht GD20
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| S1 | STEUER | – | 12–30 V, Innenwiderstand 3,3 kΩ, bis 1 kHz. Werk: P05.01 = 1 (Rechtslauf). |
| S2 | STEUER | – | Werk: P05.02 = 4 (Jog rechts). Für Linkslauf P05.02 = 2 setzen. |
| S3 | STEUER | – | Werk: P05.03 = 7 (Fehlerquittierung). |
| S4 | STEUER | – | Werk: P05.04 = 0 (ohne Funktion). |
| HDI | STEUER | – | Pulseingang bis 50 kHz (Tastverhältnis 30–70 %). Mit P05.00 = 1 normaler Digitaleingang, Funktion dann über P05.09. |
| Y1 / – / – | STEUER | – | Ab 4 kW sitzt Y1 in der oberen Reihe zwischen HDI und AI2. Open-Collector über Optokoppler gegen COM, 30 V / 50 mA, bis 1 kHz. Funktion über P06.01. |
| AI2 | STEUER | – | 0–10 V (20 kΩ) oder 0–20 mA (500 Ω), Umschalter AI2 auf der Steuerplatine. 20 mA entsprechen intern 10 V. |
| AI3 | STEUER | – | −10–+10 V, Spannungseingang. |
| +10V | STEUER | – | Referenzspannung 10 V, max. 50 mA, für ein Sollwertpotentiometer ab 5 kΩ. |
| +24V | STEUER | – | Interne 24 V ±10 %, max. 200 mA, für Digitaleingänge, Y1 und kleine Sensoren. |
| PW | STEUER | – | Wahl PNP/NPN und interne/externe Versorgung per U-Brücke. Werk: Brücke PW–COM = PNP mit interner Versorgung. NPN intern: Brücke PW–+24V. |
| COM | STEUER | – | Bezug der +24V und der Digitalsignale. |
| COM | STEUER | – | Zweite COM-Klemme. Bei 1~ 230 V und 3~ 400 V bis 2,2 kW ist COM auch der Bezug für +10V, AI2, AI3 und AO1 (keine eigene GND-Klemme). |
| – / Y1 / Y1 | STEUER | – | Bei 1~ 230 V und 3~ 400 V bis 2,2 kW sitzt Y1 in der unteren Reihe zwischen COM und AO1; ab 4 kW ist die Stelle frei. Open-Collector gegen COM, 30 V / 50 mA, bis 1 kHz. Funktion über P06.01. |
| GND / – / – | STEUER | – | Nur ab 4 kW: Bezug für +10V, AI2, AI3, AO1 und AO2. Bis 2,2 kW frei, Analogbezug dort an COM. |
| AO1 | STEUER | – | 0–10 V oder 0–20 mA, Umschalter AO1. Funktion über P06.14 (Werk 0 = Ausgangsfrequenz). |
| AO2 / – / – | STEUER | – | Nur ab 4 kW. Funktion über P06.15. |
| 485+ | STEUER | – | RS-485 A (Modbus RTU/ASCII). Geschirmtes, verdrilltes Paar, Abschlusswiderstand 120 Ω extern. |
| 485− | STEUER | – | RS-485 B. |
| +24V | STO | – | Speist den STO-Eingang H1. Im Lieferzustand mit H1 gebrückt. |
| H1 | STO | – | Safe Torque Off Kanal 1, Öffner-Kontakt zwischen +24V und H1. Offen = STO aktiv. Im Lieferzustand gebrückt. |
| +24V | STO | – | Speist den STO-Eingang H2. Im Lieferzustand mit H2 gebrückt. |
| H2 | STO | – | Zweiter, redundanter Kanal. Beide Kontakte müssen innerhalb von 250 ms gemeinsam öffnen bzw. schließen. |
| RO1A | RELAIS | – | Schließer von RO1, AC 250 V / 3 A bzw. DC 30 V / 1 A. Funktion über P06.03 (Werk 1 = in Betrieb). Bis 2,2 kW sitzen die RO1-Klemmen rechts neben den STO-Klemmen (RO1B/RO1C oben, RO1A/RO1C unten), ab 4 kW links neben den Steuerklemmen (RO1 oben, RO2 unten). Die Zeichnung ist schematisch. |
| RO1B | RELAIS | – | Öffner von RO1. |
| RO1C | RELAIS | – | Gemeinsamer Anschluss von RO1. Bis 2,2 kW gibt es RO1C zweimal. |
| RO2A / – / – | RELAIS | – | Nur ab 4 kW. Funktion über P06.04 (Werk 5 = Störung). |
| RO2B / – / – | RELAIS | – | Nur ab 4 kW. |
| RO2C / – / – | RELAIS | – | Nur ab 4 kW. |
| (+) | LEISTUNG | – | Zwischenkreis plus, Bremswiderstand zwischen (+) und PB. |
| PB | LEISTUNG | – | Brems-Chopper ist bei allen Modellen bis 37 kW eingebaut, nur der Widerstand ist extern. Freigabe mit P08.37 = 1. |
| (−) / – / – | LEISTUNG | – | Nur ab 4 kW vorhanden, für eine externe Bremseinheit bzw. DC-Bus. Nicht für den Bremswiderstand. |
| R / L | LEISTUNG | – | Netz L1 (3~) bzw. L (1~ 230 V). |
| S / N | LEISTUNG | – | Netz L2 bzw. N (1~ 230 V). |
| T / – | LEISTUNG | – | Netz L3, nur 3~-Modelle. |
| U | LEISTUNG | – | Motorausgang U. |
| V | LEISTUNG | – | Motorausgang V. |
| W | LEISTUNG | – | Motorausgang W. |
| ⏚ | LEISTUNG | – | Schutzleiter. Bis 2,2 kW letzte Klemme der Leistungsleiste, ab 4 kW eigener Erdungsanschluss am Gehäuse (Abb. 3-6 zeigt PE nicht in der Leiste). |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem INVT GD20
In zehn Schritten vom Auspacken zum ersten Motorlauf: anschließen, STO klären, Motordaten eintragen, Start/Stopp und Sollwert festlegen, Rampen einstellen. Digitaleingänge, Modbus und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen und mindestens 5 Minuten warten (Handbuch, alle GD20-Modelle) oder bis die Zwischenkreisspannung unter 36 V liegt. Erst dann Klemmen berühren.
Schutzleiter (PE) immer zuerst anschließen. Netzspannung niemals an U, V, W legen.
STO ist ab Werk gebrückt und damit unwirksam. Wer STO als Sicherheitsfunktion nutzt, braucht Risikobeurteilung und Prüfung nach der STO-Checkliste des Handbuchs (Schritt 2).
1Netz und Motor anschließenPflicht
Netz an R, S, T (einphasige S2-Modelle: L, N), Motor an U, V, W, PE an die Erdungsklemme. Den Schutzleiter der Netz- und der Motorleitung legst du jeweils auf PE.
Querschnitte und Absicherung für dein Modell zeigt der Anschlussplan. Motorleitung, Netzleitung und Steuerleitungen getrennt verlegen.
Das Handbuch verlangt symmetrisch aufgebaute, geschirmte Motorleitungen. Ab 50 m Leitungslänge zwischen Umrichter und Motor ist eine Ausgangsdrossel nötig; bei mehreren Motoren zählt die Summe der Leitungslängen.
Das interne C3-Filter der Modelle ab 4 kW (400 V) bzw. ab 1,5 kW (3~ 230 V) ist über die Steckbrücke J10 zugeschaltet. Im IT-Netz oder wenn der Fehlerstromschutzschalter beim Einschalten auslöst, J10 trennen.
Drehrichtung falsch: P00.13 = 1 oder zwei Motorphasen tauschen.
Verdrahtung „Netz und Motor“ zeigen
Quelle: GD20-EU Manual V1.9 Kap. 1.3, 3.2.1–3.2.3, C.5, C.6.2
2STO: Werksbrücke oder SicherheitskreisPflicht
Im Lieferzustand sind +24V–H1 und +24V–H2 mit U-Brücken verbunden. Damit läuft der Umrichter, aber STO ist keine Sicherheitsfunktion.
Für STO die Brücken entfernen und zwei Öffner eines Sicherheitsschaltgeräts oder Not-Halts in die Kreise +24V–H1 und +24V–H2 legen. Beide Kontakte müssen innerhalb von 250 ms gemeinsam öffnen bzw. schließen.
Parameter Wert Bedeutung P11.16 0x000 Hunderterstelle 0 = STO-Meldung gespeichert, Quittierung nötig (Werkseinstellung); 1 = Meldung verschwindet selbsttätig P06.01 27 Y1 meldet „STO ausgelöst“, z. B. als Rückmeldung an die Sicherheitssteuerung Anzeigen
Anzeige Bedeutung STO STO ausgelöst: H1 und H2 offen STL1 / STL2 Kanal H1 / H2 gestört (nur ein Kanal offen) – nicht quittierbar STL3 interne Schaltung gestört – nicht quittierbar CrCE CRC-Fehler im FLASH des Sicherheitscodes – Hersteller kontaktieren Nach dem Schließen der Kanäle braucht der Umrichter einen neuen Startbefehl, auch bei selbsttätig verschwindender Meldung.
Kenndaten laut Handbuch: SIL 2, PL d, Kategorie 3 für die kleinen Baugrößen (1~ 230 V, 3~ 230 V bis 0,75 kW, 3~ 400 V bis 2,2 kW); SIL 3, PL e, Kategorie 3 für die größeren. Prüfintervall 1 Jahr (SIL 2) bzw. 3 Monate (SIL 3). Leitung geschirmt, höchstens 25 m.
STO ersetzt keinen Not-Halt und trennt die Versorgung nicht. Die Prüfung nach der STO-Checkliste (Handbuch Kap. 3.3.3) bei der ersten Inbetriebnahme durchführen und dokumentieren.
Verdrahtung „STO (Safe Torque Off)“ zeigen
Am Bedienteil üben: „STO-Meldung zurücksetzen“
Quelle: GD20-EU Manual V1.9 Kap. 2.2, 2.7, 3.2.5, 3.3, P11.16, Fehlerliste Kap. 6.2.3
3Motordaten eintragen und Motor-AutotuningPflicht
Die Werte stehen auf dem Typenschild des Motors. Die Parameter der Gruppe P02 sind nur im Stillstand änderbar.
Parameter Wert Bedeutung P02.01 Typenschild Nennleistung in kW P02.02 Typenschild Nennfrequenz, Werkseinstellung 50,00 Hz P02.03 Typenschild Nenndrehzahl in min⁻¹ P02.04 Typenschild Nennspannung in V P02.05 Typenschild Nennstrom in A P00.00 0, 1 oder 2 Regelart: 2 = SVPWM (U/f, Werkseinstellung), 0 = SVC 0, 1 = SVC 1 (geberlose Vektorregelung, nur nach dem Autotuning) Motor-Autotuning
P00.01 = 0 (Start über das Bedienfeld).
P02.01 bis P02.05 vom Typenschild eintragen.
P00.15 wählen: 1 = drehend (Motor von der Last trennen), 2 = statisch komplett, 3 = statisch teilweise (nur P02.06–P02.08). Mit DATA/ENT bestätigen.
Mit RUN starten. Während des Autotunings blinkt die LED RUN/TUNE.
Danach steht P00.15 wieder auf 0; die ermittelten Motorparameter sind gespeichert.
Das Handbuch beschreibt den Tastenablauf des Autotunings nicht Schritt für Schritt; Start mit RUN und Rückstellung von P00.15 sind aus dem INVT-Bedienkonzept übernommen.
Fehler tE: Motor passt nicht zur Umrichterleistung, Typenschilddaten falsch oder Zeitüberschreitung. Daten prüfen, Last abkoppeln.
Am Bedienteil üben: „Motordaten eintragen und Motor-Autotuning“
Quelle: GD20-EU Manual V1.9 Kap. 2.1.5, 4.1, P00.00, P00.15, P02, Fehlerliste tE
4Start/Stopp-Quelle festlegenPflicht
P00.01 legt fest, woher der Startbefehl kommt. Die Digitaleingänge sind ab Werk auf PNP mit interner Versorgung gebrückt (U-Brücke COM–PW): der Kontakt liegt zwischen +24V und Sx. Für NPN die Brücke auf +24V–PW umstecken.
Parameter Wert Bedeutung P00.01 0 / 1 / 2 0 = Bedienfeld (Werkseinstellung), 1 = Klemmen, 2 = Kommunikation P05.01 1 S1 = Rechtslauf (Werkseinstellung) P05.02 2 S2 = Linkslauf – Werkseinstellung ist 4 = Tippbetrieb rechts P07.04 0–3 Wirkung der STOP/RST-Taste bei Klemmen- oder Kommunikationssteuerung (Werk 0 = nur Bedienfeld) S3 ist ab Werk Fehlerquittierung (P05.03 = 7). Die Klemmenfunktionen P05.01–P05.04 sind nur im Stillstand änderbar.
LOCAL/REMOT zeigt die Befehlsquelle: aus = Bedienfeld, blinkt = Klemmen, leuchtet = Kommunikation.
Verdrahtung „Start/Stopp per Schalter“ zeigenVerdrahtung „Start/Stopp von SPS (PNP)“ zeigen
Am Bedienteil üben: „Motor am Bedienfeld starten und stoppen“Am Bedienteil üben: „Startbefehl auf Klemmen umstellen“
Quelle: GD20-EU Manual V1.9 Kap. 3.2.5, 3.2.6, 4.1, P00.01, P05, P07.04
5Sollwert festlegenPflicht
Parameter Wert Bedeutung P00.06 0 / 1 / 2 / 3 / 8 Frequenzsollwert A: 0 = P00.10 (Werk), 1 = AI1 (Poti am Bedienfeld), 2 = AI2, 3 = AI3 (−10 … +10 V), 8 = Modbus P00.10 50,00 Hz Frequenzvorgabe über das Bedienfeld (Werk) P00.03 50,00 Hz Maximale Ausgangsfrequenz, Bezug für Sollwerte und Rampen (nur im Stillstand) P00.04 / P00.05 50,00 / 0,00 Hz Ober- und Untergrenze der Lauffrequenz P05.37 / P05.39 0,00 / 10,00 V Unter- und Obergrenze AI2 (Werk) AI2 schaltest du über eine Steckbrücke zwischen 0–10 V und 0–20 mA um; ein Parameter dafür existiert nicht. 20 mA entsprechen intern 10 V.
Für 4–20 mA an AI2: Brücke auf Strom, P05.37 = 2,00 V (4 mA, berechnet aus 20 mA ≙ 10 V).
100 % Analogsollwert entsprechen P00.03. Das Poti am Bedienfeld arbeitet als AI1.
Verdrahtung „Sollwert per Poti“ zeigenVerdrahtung „Sollwert 4–20 mA von SPS“ zeigen
Am Bedienteil üben: „Frequenz P00.10 auf 15,00 Hz stellen“Am Bedienteil üben: „Sollwert über das Potentiometer (AI1)“
Quelle: GD20-EU Manual V1.9 Kap. 3.2.5, 4.1, P00.03–P00.10, P05.32–P05.44
6Hoch- und Rücklaufzeit einstellenOptional
Parameter Wert Bedeutung P00.11 modellabhängig Hochlaufzeit 1 von 0 Hz bis P00.03 (0,0–3600,0 s) P00.12 modellabhängig Rücklaufzeit 1 von P00.03 bis 0 Hz Zu kurze Rücklaufzeit bei großer Schwungmasse führt zu OV2 (Überspannung beim Verzögern). Dann Rücklaufzeit verlängern oder einen Bremswiderstand anschließen (Schritt 9).
Der Überspannungs-Kippschutz P11.03 ist ab Werk eingeschaltet (1) und verlängert die Rampe bei steigender Zwischenkreisspannung.
Am Bedienteil üben: „Beschleunigungszeit P00.11 auf 5,0 s stellen“
Quelle: GD20-EU Manual V1.9 Kap. 2.1.5, P00.11–P00.12, P11.03, Fehlerliste OV2
7Digitaleingänge und Relais belegenOptional
Werkseinstellungen
Klemme Parameter Werk Bedeutung S1 P05.01 1 Rechtslauf S2 P05.02 4 Tippbetrieb rechts S3 P05.03 7 Fehlerquittierung S4 P05.04 0 ohne Funktion HDI P05.00 0 Pulseingang; mit 1 normaler Digitaleingang (Funktion P05.09) Y1 P06.01 0 ohne Funktion; 27 = STO ausgelöst RO1 P06.03 1 in Betrieb RO2 P06.04 5 Umrichter im Fehlerzustand Weitere Funktionen: 2 = Linkslauf, 3 = Dreidraht-Laufsteuerung, 16–19 = Festfrequenz-Klemmen 1–4, 42 = Schnellhalt (Funktionsliste 0–42 im Handbuch).
RO2 und AO2 gibt es erst ab 4 kW (400 V) bzw. 1,5 kW (3~ 230 V); die kleinen Modelle haben nur RO1. Relais: 3 A / 250 V AC, 1 A / 30 V DC.
Y1 ist ein Transistorausgang für 50 mA / 30 V.
Verdrahtung „Störmeldung über Relais“ zeigenVerdrahtung „Laufmeldung an SPS (Y1)“ zeigen
Quelle: GD20-EU Manual V1.9 Kap. 3.2.5, P05.00–P05.09, P06.01–P06.04
8Modbus RTU einrichtenOptional
Parameter Wert Bedeutung P00.01 2 Startbefehl über Kommunikation P00.06 8 Frequenzsollwert über Modbus (beim GD28 wäre es 10) P14.00 1 Slave-Adresse (Werk, 1–247) P14.01 4 19200 bit/s (Werk) P14.02 1 E, 8, 1 RTU (Werk) P14.04 0,0 s Timeout aus (Werk); sonst Fehler CE bei ausbleibenden Telegrammen Steuerwort 2000H (8192): 0001H = Rechtslauf, 0005H = Stopp, 0007H = Fehlerquittierung. Frequenzsollwert 2001H (8193) in 0,01 Hz: 10 Hz = 03E8H (Handbuchbeispiel), 50 Hz = 5000 = 1388H (berechnet).
Parameteradresse = Gruppe und Nummer in Hex, z. B. P05.05 → 0505H. Für häufiges Schreiben ohne EEPROM-Verschleiß das höchste Bit setzen (RAM, nur schreiben), z. B. P00.07 → 8007H.
Einen internen Busabschluss hat der GD20 nicht. An den beiden Busenden je einen 120-Ω-Widerstand zwischen 485+ und 485− setzen.
Verdrahtung „Modbus RTU an SPS“ zeigen
Quelle: GD20-EU Manual V1.9 Kap. 7.2.1, 7.4.1, 7.4.2, 7.5.3, P14
9Bremswiderstand anschließenOptional
Der Brems-Chopper ist bis 37 kW eingebaut, bei 45–110 kW nur in den Modellen mit -B. Der Widerstand ist immer extern und kommt zwischen (+) und PB.
Parameter Wert Bedeutung P08.37 1 Dynamische Bremsung freigeben – Werkseinstellung 0 = aus P08.38 700,0 V Einschaltschwelle 400-V-Modelle (230-V-Modelle: 380,0 V) Den Mindestwiderstand aus Handbuch Tab. C.7.1 nie unterschreiten, sonst wird der Chopper zerstört. Werte je Modell zeigt der Anschlussplan.
Die gelben Warnaufkleber auf PB, (+) und (−) vor dem Anschließen entfernen, sonst gibt es schlechten Kontakt. Leitung zum Widerstand geschirmt.
Ohne P08.37 = 1 bleibt der Widerstand kalt; der Umrichter verlängert dann über den Überspannungs-Kippschutz (P11.03) die Rampe.
Verdrahtung „Bremswiderstand“ zeigen
Am Bedienteil üben: „Störung OV2 zurücksetzen“
Quelle: GD20-EU Manual V1.9 Kap. 2.6, 3.2.1, 3.2.2, C.7, P08.37–P08.38
10Erster LaufPflicht
Die Betriebswerte liefert die Gruppe P17 (z. B. P17.01 Ausgangsfrequenz, P17.04 Ausgangsstrom, P17.11 Zwischenkreisspannung), den Fehlerspeicher P07.27 ff.
Werkseinstellungen zurück: P00.18 = 1 (ohne Motorparameter) bzw. 6 (mit Motorparametern).
Am Bedienteil üben: „Motor am Bedienfeld starten und stoppen“Am Bedienteil üben: „Betriebswerte (P17) und Fehlerspeicher (P07) lesen“
Quelle: GD20-EU Manual V1.9 Kap. 2.1.4, 2.1.5, 4.3.3, P00.18, P07.02, P07.27, P17
Stand 1.0 · 29.09.2026 · Quelle: INVT Goodrive20-EU VFD Manual V1.9 (Hauptquelle), deutsches Handbuch GD20-EU V1.8 (Begriffe), GD20-EU Technical Datasheet. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Maße und Montage
Maße und Bohrbild des gewählten Modells. Die Zeichnung ist schematisch, die Maße stammen aus dem Handbuch.
Alle Modelle
| Artikel | Leistung | B × H × T (mm) | Lochabstand (mm) | Loch ⌀ (mm) | Gewicht (kg) |
|---|---|---|---|---|---|
| IN.GD20.0R4G.S2.EU | 0,4 kW · 1~ 230 V | 80 × 160 × 124 | 60 × 150 | 5 | 0,9 |
| IN.GD20.0R7G.S2.EU | 0,75 kW · 1~ 230 V | ||||
| IN.GD20.1R5G.S2.EU | 1,5 kW · 1~ 230 V | 80 × 185 × 141 | 60 × 175 | 5 | 1,2 (S2) / 1,0 (4) |
| IN.GD20.2R2G.S2.EU | 2,2 kW · 1~ 230 V | ||||
| IN.GD20.1R5G.4.EU | 1,5 kW · 3~ 400 V | ||||
| IN.GD20.2R2G.4.EU | 2,2 kW · 3~ 400 V | ||||
| IN.GD20.004G.4.EU | 4 kW · 3~ 400 V | 146 × 256 × 167 | 131 × 244 | 6 | 3,1 |
| IN.GD20.5R5G.4.EU | 5,5 kW · 3~ 400 V | ||||
| IN.GD20.7R5G.4.EU | 7,5 kW · 3~ 400 V | 170 × 320 × 196 | 151 × 304 | 6 | 5,58 |
| IN.GD20.011G.4.EU | 11 kW · 3~ 400 V |
Montage Schritt für Schritt
1Einbauort prüfen
Der GD20 gehört in einen gut belüfteten Innenraum, in der Regel in einen Schaltschrank (Schutzart IP20).
Umgebungstemperatur −10 bis +50 °C. Über 40 °C 1 % Leistungsreduzierung je Kelvin; über 50 °C nicht empfohlen.
Vibration höchstens 5,8 m/s² (0,6 g).
Keine direkte Sonne, kein Öl- oder Salznebel, keine korrosiven oder brennbaren Gase, kein Metallstaub.
Aufstellhöhe bis 1000 m ohne Leistungsreduzierung, darüber 1 % je 100 m; über 3000 m beim Hersteller nachfragen.
2Mindestabstände einhalten
Die Kühlluft strömt von unten nach oben durch das Gerät. Darüber und darunter muss deshalb Platz bleiben (Handbuch Abb. 3-1). Einen seitlichen Mindestabstand nennt das Handbuch nicht.
Oben und unten mindestens 100 mm.
3Bohrbild anreißen und bohren
Der GD20 wird mit vier Schrauben befestigt. Lochabstände und Lochdurchmesser zeigt die Zeichnung für das gewählte Modell (Handbuch Anhang B). Eine Schraubengröße für die Wandmontage nennt das Handbuch nicht; zu Ø 5 mm passt M4, zu Ø 6 mm M5 (hergeleitet).
Die Bohrschablone im Maßstab 1:1 hilft beim Anreißen. Drucke sie in tatsächlicher Größe (100 %) und prüfe das Kontrollmaß von 100 mm mit dem Lineal.
4Senkrecht montieren
Montiere den Umrichter senkrecht: Lochposition anreißen, Schrauben setzen, Gerät anlegen, Schrauben festziehen (Handbuch Kap. 3.1.3). Das Gewicht steht bei den Maßen.
Die kleinen Baugrößen bis 2,2 kW lassen sich auch auf eine Hutschiene setzen. Ab 4 kW gibt es als Zubehör einen Flanschrahmen, mit dem der Kühlkörper durch die Montageplatte nach außen reicht (Handbuch Abb. 3-2 und B-9).
5Bedienteil in die Schaltschranktür (optional)
Das Bedienteil lässt sich abgesetzt in die Schaltschranktür setzen: direkt mit zwei Schrauben oder in einem der beiden Einbaurahmen (Handbuch Anhang B.1). Bis 2,2 kW ist dafür ein externes Bedienteil nötig, ab 4 kW lässt sich das eingebaute abnehmen.
Bedienteil: 56 × 75 × 31 mm.
Direkt auf die Tür: 2 Löcher ⌀ 4,5 mm und ein Durchbruch 19 × 19 mm, Lage siehe Handbuch Abb. B-2.
Einbaurahmen 1: 66 × 87 mm, Ausschnitt in der Tür 63 × 83 mm.
Einbaurahmen 2: 88 × 124 mm, Ausschnitt in der Tür 82 × 115 mm.
Einbaurahmen in der Zeichnung zeigenKeypad für den GD20 im Shop
6Anschließen
Danach Netz, Motor und PE anschließen. Querschnitte und Absicherung je Modell stehen im Anschlussplan.
Stand 1.0 · 29.09.2026 · Quelle: GD20-EU Manual V1.9, Kap. 3.1 und Anhang B: Abb. 3-1, 3-2, B-1 bis B-6. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.
Downloads
Benutzerhandbuch (DE und EN), Katalog und technisches Datenblatt:
INVT GD20 Frequenzumrichter
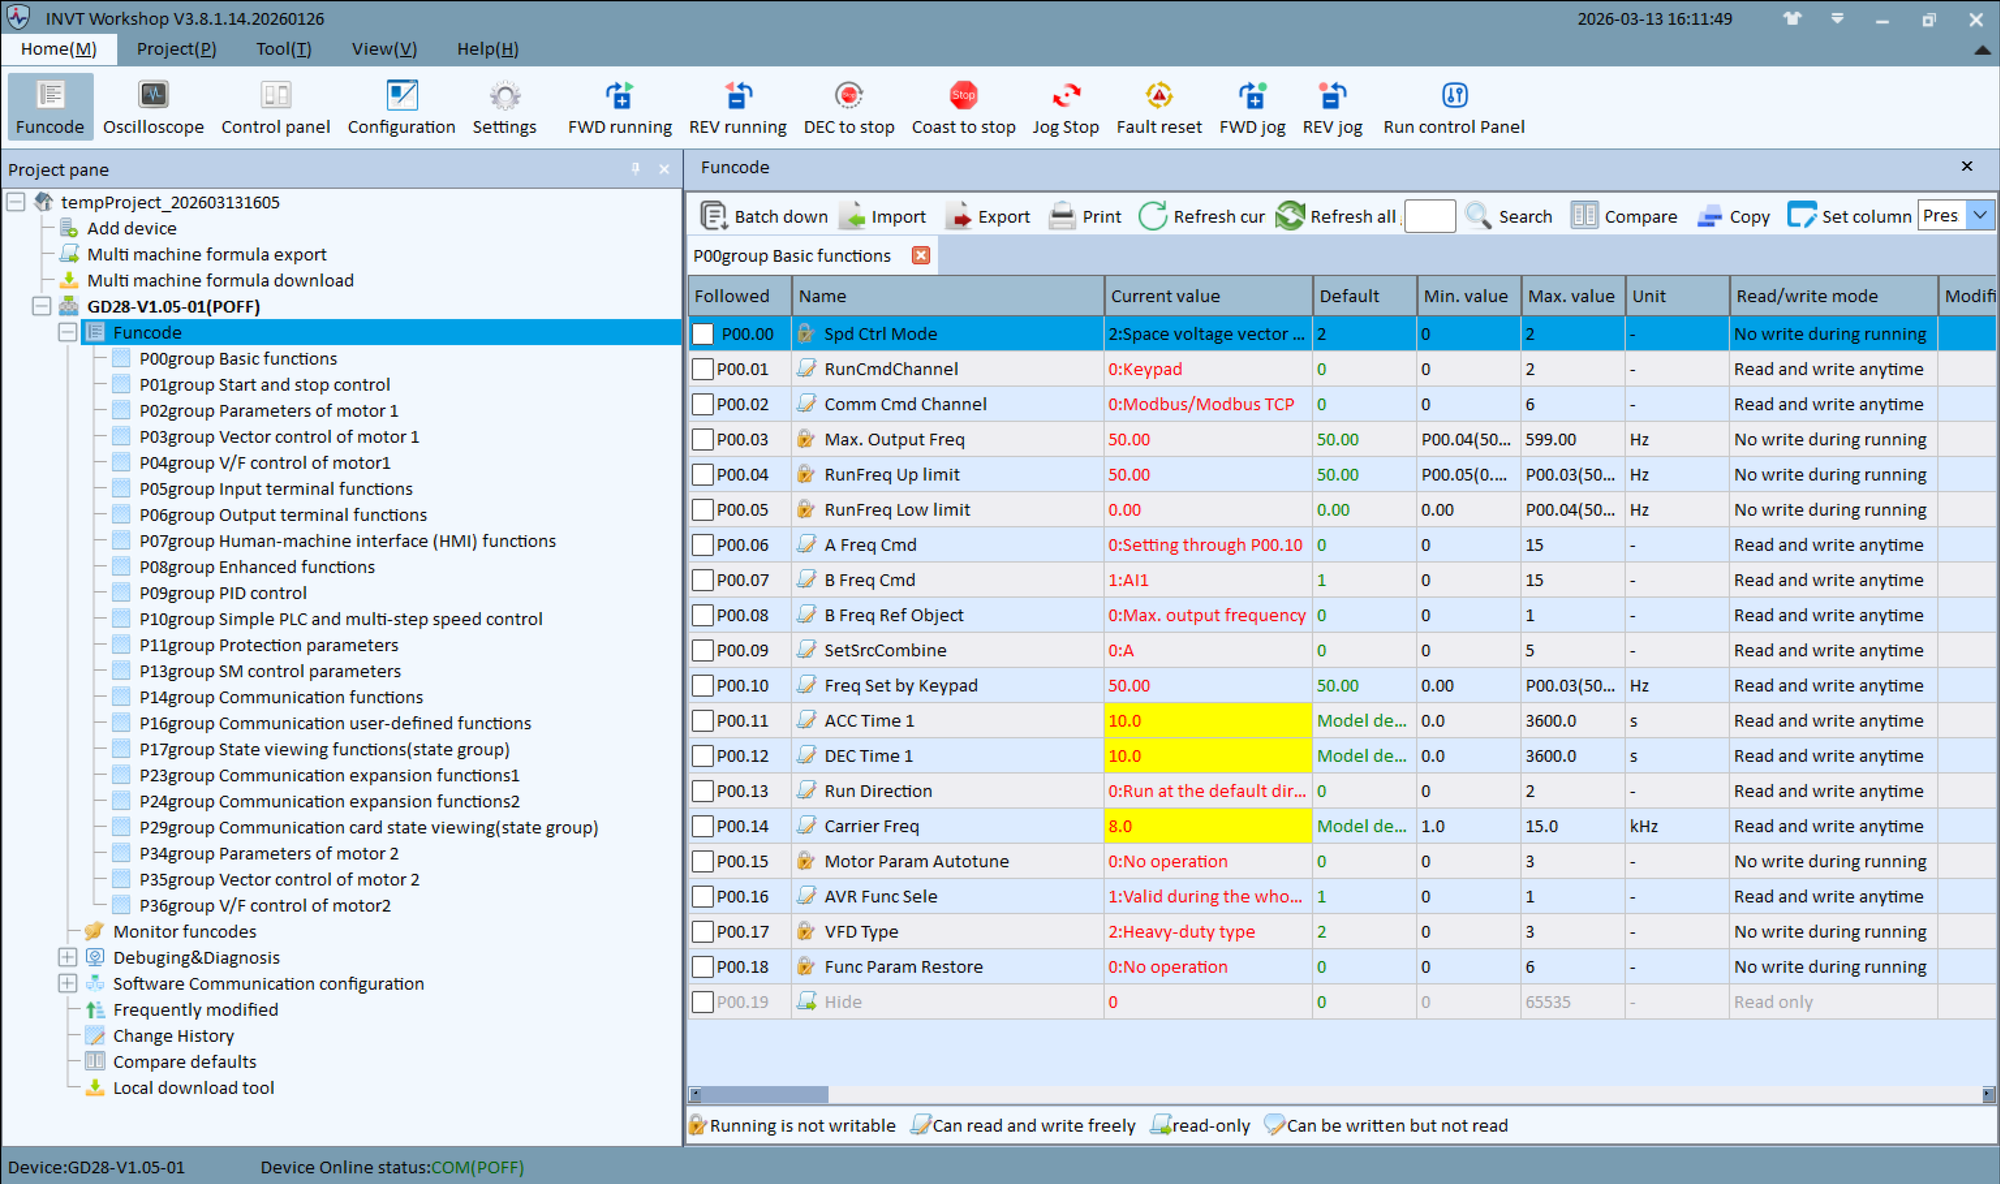
Passende Software
Zubehör