Kinco FD1X5S – Support, Anschlussplan & Inbetriebnahme
Alles für deinen Kinco FD1X5S nach dem Kauf – für alle 15 Modelle FD115S bis FD165S von 5 bis 80 Arms, 24–60 V DC, mit RS-485/CANopen, EtherCAT oder PROFINET:
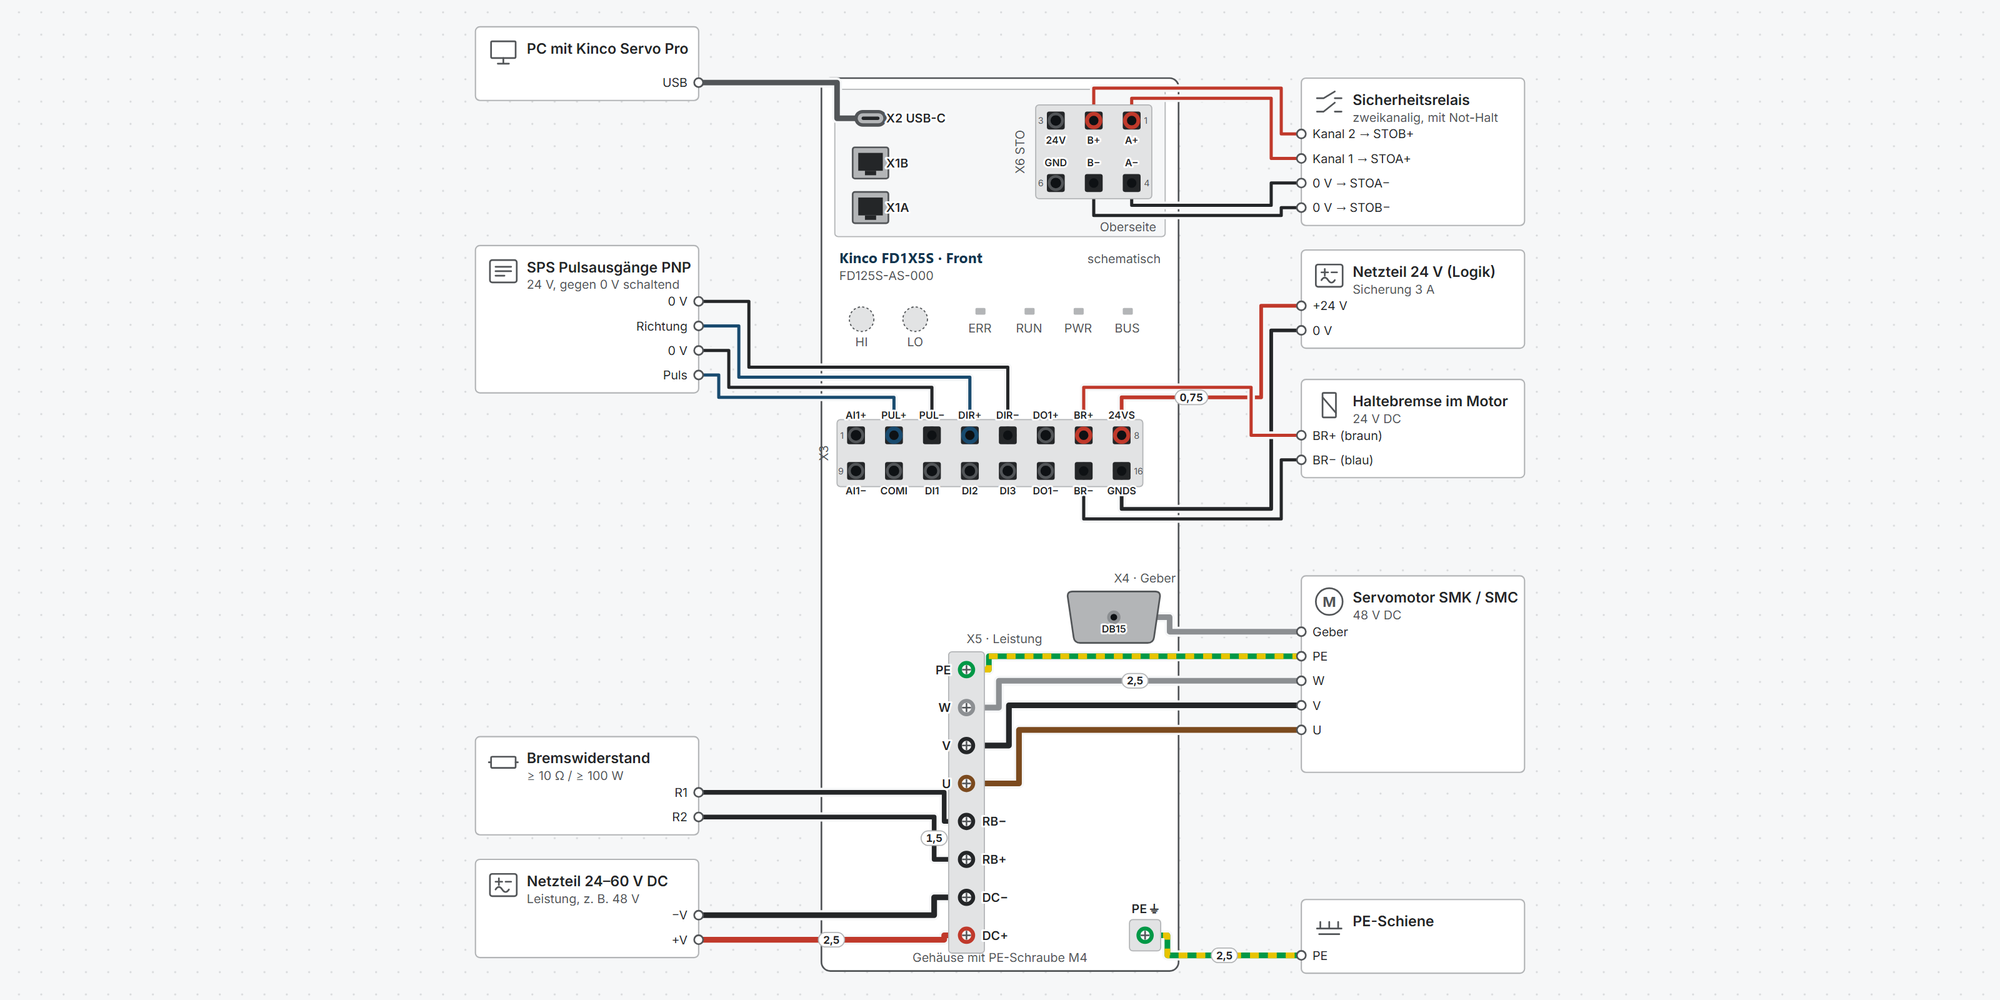
Interaktiver Anschlussplan: DC-Versorgung und Logik, Motor und Geber, Haltebremse, Bremswiderstand, STO, Digitaleingänge, Puls/Richtung, Analogsollwert, Bereit-Meldung, Modbus RTU, CANopen, EtherCAT, PROFINET und USB-C, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in elf Schritten, vom Anschließen bis zur ersten Bewegung mit Kinco Servo Pro
Maße & Montage: Maßzeichnung je Modell, Bohrbild, Mindestabstände und Bohrschablone zum Ausdrucken
Downloads: folgen in Kürze: Benutzerhandbuch, Auswahlhandbuch sowie 2D- und 3D-Zeichnungen
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht FD1X5S
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| X2 USB-C | X2 | – | Debug-Schnittstelle für Kinco Servo Pro (KS PRO) am PC. USB-Leitung höchstens 3 m. |
| X1B | X1 | – | Zweite RJ45-Buchse, gleiche Belegung wie X1A, zum nächsten Antrieb. |
| X1A | X1 | – | RJ45-Buchse mit CAN, RS-485 (Modbus RTU) und dem Gantry-Bus. X1A und X1B sind gleich belegt und dienen zum Weiterschleifen. |
| 24V | X6 | 0,2–1,5 | 24-V-Ausgang aus der Logikversorgung. Nur zum Überbrücken auf STOA+ und STOB+ beim Test ohne Sicherheitstechnik. |
| B+ | X6 | 0,2–1,5 | STO-Kanal B, gleiche Werte wie Kanal A. Fällt einer der beiden Kanäle ab, schaltet der Antrieb das Moment ab. |
| A+ | X6 | 0,2–1,5 | STO-Kanal A, 24 V DC ± 15 %, 2,3 mA, IEC 61131-2 Typ 1. High ≥ 15 V (empfohlen ≥ 18 V), Low ≤ 11 V (empfohlen ≤ 7 V). |
| GND | X6 | 0,2–1,5 | Bezug zu Pin 3. Zum Test auf STOA− und STOB− brücken. |
| B− | X6 | 0,2–1,5 | Bezug STO-Kanal B. |
| A− | X6 | 0,2–1,5 | Bezug STO-Kanal A. |
| AI1+ | X3 | 0,2–1,5 | Analogeingang ±10 V, 12 bit, differenziell. |
| PUL+ | X3 | 0,2–1,5 | Pulseingang 12–24 V, bis 500 kHz: Puls/Richtung, CW/CCW oder A/B. Mit 2010.1E = 1 als Digitaleingang DI4 nutzbar. |
| PUL− | X3 | 0,2–1,5 | Pulseingang minus. |
| DIR+ | X3 | 0,2–1,5 | Richtungseingang 12–24 V. Mit 2010.1E = 1 als Digitaleingang DI5 nutzbar. |
| DIR− | X3 | 0,2–1,5 | Richtungseingang minus. |
| DO1+ | X3 | 0,2–1,5 | Digitalausgang, Open Collector, max. 30 V, 100 mA. Werkseinstellung Bereit (2010.0F = 0001). |
| BR+ | X3 | 0,2–1,5 | Bremsausgang für die Haltebremse, max. 500 mA. Spannung = Logikversorgung × Tastgrad (6410.11, Werk 70 %). Alternativ 24-V-Quelle oder Open Collector. |
| 24VS | X3 | 0,2–1,5 | Logikversorgung 24 V (18–30 V), 500 mA plus Strom der Haltebremse, gegen die Leistung isoliert (500 V DC). Muss angeschlossen sein. |
| AI1− | X3 | 0,2–1,5 | Bezug Analogeingang. |
| COMI | X3 | 0,2–1,5 | Gemeinsamer Anschluss von DI1–DI3. Die Eingänge sind bipolar: PNP-Geber mit COMI an 0 V, NPN-Geber mit COMI an +24 V. |
| DI1 | X3 | 0,2–1,5 | Digitaleingang, High 12,5–30 V, Low 0–5 V, bis 1 kHz, 5 kΩ. |
| DI2 | X3 | 0,2–1,5 | Schneller Digitaleingang, Reaktionszeit ≤ 10 µs, 2,7 kΩ. Geeignet für Fast Capture (Messtaster). |
| DI3 | X3 | 0,2–1,5 | Schneller Digitaleingang, Reaktionszeit ≤ 10 µs, 2,7 kΩ. |
| DO1− | X3 | 0,2–1,5 | Emitter DO1. Der Ausgang ist potenzialfrei, Quelle und Senke sind möglich. |
| BR− | X3 | 0,2–1,5 | Bremsausgang minus. |
| GNDS | X3 | 0,2–1,5 | Bezug der Logikversorgung. |
| DB15 | X4 | – | Motorgeber über das Geberkabel von Kinco. Multiturn-Motoren SMK (Q) brauchen das Kabel mit Batteriefach E-H-QY-…, als Singleturn genügt E-H-MV-…. |
| PE | X5 | – | Schutzleiter des Motors. |
| W | X5 | – | Motorphase W. |
| V | X5 | – | Motorphase V. |
| U | X5 | – | Motorphase U. |
| RB− | X5 | – | Externer Bremswiderstand. Nie an DC+ und DC− anschließen. |
| RB+ | X5 | – | Externer Bremswiderstand. |
| DC− | X5 | – | Leistungsversorgung minus. |
| DC+ | X5 | – | Leistungsversorgung 24–60 V DC. Unterspannung 16 V, Bremschopper ab 63 V, Überspannung 70 V (Werkseinstellungen). |
| PE ⏚ | PE | – | Gehäuse auf kurzem Weg mit der PE-Schiene verbinden, mehr als 2 mm², bei längerer Leitung mindestens 4 mm². Mehrere Antriebe sternförmig erden, nicht in Reihe. |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem Kinco FD1X5S
In elf Schritten vom Auspacken zur ersten Bewegung: anschließen, STO klären, mit Kinco Servo Pro verbinden, Motor einlesen, Eingänge prüfen, Tippbetrieb, Betriebsart wählen und speichern. Pulsbetrieb, Feldbus, Haltebremse und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen, bevor du Leitungen steckst oder klemmst. Nach dem Ausschalten kann im Antrieb noch Spannung anstehen.
Die Leistung gehört an DC+ und DC−, nie an U, V, W. Den Bremswiderstand nie an DC+ und DC− anschließen.
Netzteile nach PELV verwenden, wenn du STO nutzt (Handbuch Kap. 6.3.3). Der Antrieb gehört in einen Schaltschrank mit mindestens IP54.
1Versorgung, Motor und Geber anschließenPflicht
Leistung 24–60 V DC über Sicherung an DC+ und DC− (X5), Logikversorgung 24 V an 24VS und GNDS (X3 Pin 8 und 16). Die Logikversorgung muss bei allen FD1X5S angeschlossen sein.
Motor an U, V, W und PE (X5), Geberkabel an X4. Das Gehäuse über die Erdungsschraube M4 auf kurzem Weg mit der PE-Schiene verbinden.
Querschnitte, Sicherung und Leitungsschutzschalter für dein Modell zeigt der Anschlussplan.
Das Netzteil muss beim Einschalten gleichmäßig hochlaufen (Handbuch Kap. 7.1.1). Schwankt die Spannung beim Hochlaufen um die Schwellen 10 V und 17 V, kann der Antrieb mit einem Fehler starten.
Die Dauerströme im Datenblatt gelten auf einer Aluminiumplatte 300 × 300 × 10 mm (FD165S: 400 × 400 × 10 mm). Ohne Platte schafft z. B. der FD125S 12 statt 15 Arms.
Verdrahtung „Versorgung DC und Logik“ zeigenVerdrahtung „Motor und Geber“ zeigen
Quelle: FD1X5S User Manual Kap. 3.2, 5.1, 5.2.2, 5.3, 6.2, 7.1, 14
2STO: überbrücken oder SicherheitsrelaisPflicht
Ohne Signal an beiden STO-Eingängen (X6) lässt sich der Antrieb nicht freigeben. Für die erste Inbetriebnahme ohne Sicherheitsfunktion brückst du 24V auf STOA+ und STOB+ sowie GND auf STOA− und STOB−.
Im Betrieb mit Personenschutz kommen STOA+ und STOB+ von zwei Kanälen eines Sicherheitsrelais oder einer Sicherheitssteuerung. Fällt einer der beiden Kanäle ab, schaltet der Antrieb das Moment ab.
Parameter Wert Bedeutung 60F7.11 0 STO_Status: beide Kanäle High, kein Fehler STO_Status 60F7.11
Wert Fehlercode Bedeutung quittierbar 0 — STO A und B High, keine Diagnosefehler — 3 0xFF1A STO A fällt ab, B bleibt länger als 100 ms High ja 5 0xFF1B STO B fällt ab, A bleibt länger als 100 ms High ja 6 0xFF10 beide Kanäle während der Freigabe abgefallen oder beim Freigeben Low ja 1, 7 0xFF21, 0xFF20 Selbstdiagnose bzw. Hardwarefehler im STO-Kreis nein Kenndaten laut Handbuch: SIL 3, PL e, Kategorie 3, Reaktionszeit unter 20 ms.
STO trennt nicht die Spannung. Eine laufende Achse trudelt aus. Bei hängenden Lasten reicht STO allein nicht.
STO bei der Inbetriebnahme prüfen und dokumentieren, danach mindestens alle drei Monate auslösen.
Verdrahtung „STO überbrückt (Test)“ zeigenVerdrahtung „STO mit Sicherheitsrelais“ zeigen
Quelle: FD1X5S User Manual Kap. 6.2.6, 6.3, Tab. 6-2, 6-3, Abb. 7-1, 7-2
3Mit Kinco Servo Pro verbindenPflicht
Eingestellt wird der FD1X5S mit der PC-Software Kinco Servo Pro (KS PRO). Ein Bedienfeld am Gerät gibt es nicht, nur LEDs.
Verbunden wird über ein USB-C-Datenkabel an X2. Die USB-C-Buchse arbeitet intern mit dem RS232-Protokoll, deshalb wählst du in Servo Pro RS232 und nicht RS485.
So geht’s
Leistung und Logikversorgung einschalten.
In Servo Pro Start → Online mode öffnen.
Schnittstelle RS232 wählen, den COM-Port auswählen bzw. die Port-Liste aktualisieren.
Start scanning klicken. Der Antrieb erscheint in der Liste.
Antrieb auswählen und Start config klicken. Servo Pro legt dabei ein Projekt an.
USB-Leitung höchstens 3 m. Manche USB-C-Ladekabel verbinden GND mit PE, das stört die Verbindung. Dann einen USB-Isolator verwenden.
Nicht nur über USB versorgen: Bricht die Verbindung beim Speichern ab, meldet der Antrieb einen EEPROM-Fehler.
Alternativ geht die Verbindung über X1 mit einem isolierten RS485-Wandler oder über CAN (PEAK-CAN). Dann in Servo Pro RS485 bzw. CAN wählen.
Verdrahtung „PC über USB-C“ zeigen
Quelle: FD1X5S User Manual Kap. 6.2.2, 8.1, 8.2.2
4Motor einlesen⚠ AchtungPflicht
Reread Encoder setzt alles zurück
Reread Encoder initialisiert den Antrieb: alle Parameter gehen auf Werkseinstellung, auch die Stationsnummer. Vorher die Parameter exportieren, wenn schon etwas eingestellt ist (Schritt 11).
Die Kinco-Motoren SMK und SMC speichern ihre Daten im Geber. Unter Motor Config prüfst du, ob der angezeigte Motorcode mit dem Typenschild übereinstimmt.
Weicht er ab, klickst du Reread Encoder. Nach dem Neustart ist der Motor konfiguriert.
Parameter Wert Bedeutung 3041.06 2 Motordaten aus dem Geber lesen (Werk). Multiturn-SMK müssen auf 2 stehen 6410.01 Code Motorcode, meist die ersten beiden Zeichen der Seriennummer auf dem Typenschild 2690.00 10 Geberstatus und Multiturn-Daten zurücksetzen (Fehler 000.4 beim ersten Einschalten) 2340.0E 1 Multiturn-Geber als Singleturn nutzen, ohne Batterie Multiturn-Motor zum ersten Mal am Antrieb: Fehler 000.4 ist normal. 2690.00 = 10 schreiben, Fehler quittieren oder neu starten. Die Position setzt du danach mit Homing-Methode 35 auf den aktuellen Wert.
Die Batterie sitzt im Geberkabel E-H-QY-…. Unter 3,1 V warnt der Antrieb, unter 2,5 V gehen die Multiturn-Daten verloren (Fehler 000.4).
Verdrahtung „Motor und Geber“ zeigen
Quelle: FD1X5S User Manual Kap. 8.2.6, 9.1.2, 11.1, 13.15, 14
5Eingänge prüfen und Drehrichtung festlegenPflicht
Ab Werk können Eingänge mit Funktionen für den Pulsbetrieb belegt sein, z. B. Freigabe oder Endschalter. Solange sie aktiv sind, sperren sie Freigabe und Tippbetrieb in Servo Pro. Unter IO Config siehst du die Belegung. Mit Batch Clear löschst du alle Funktionen, die du nicht brauchst.
Danach legst du die Funktionen fest, die du nutzt, z. B. DI1 = Freigabe. Endschalter schließt du als Öffner an: 0 heißt Endlage erreicht, diese Richtung ist gesperrt.
Parameter Wert Bedeutung 2010.03–05 HEX Funktion DI1–DI3: 0001 Freigabe, 0002 Fehler quittieren, 0010 Endschalter +, 0020 Endschalter −, 0040 Referenzschalter, 1000 Schnellhalt 2010.01 HEX Polarität je Eingang 2010.0F 0001 DO1: Bereit (Werk); 0002 Fehler, 0004 Position erreicht 607E.00 0 / 1 Drehrichtung: 0 = gegen den Uhrzeigersinn positiv (Werk), 1 = im Uhrzeigersinn positiv Die Werkseinstellung der Eingänge ist im Handbuch widersprüchlich: Tab. 13.9 nennt 0000, Kap. 11.2 Endschalter an DIN4/DIN5, Kap. 9.2 Funktionen für den Pulsbetrieb. Maßgeblich ist, was Servo Pro unter IO Config anzeigt.
PUL und DIR lassen sich mit 2010.1E = 1 als Digitaleingänge DI4 und DI5 nutzen.
Verdrahtung „Digitaleingänge“ zeigenVerdrahtung „Bereit-Meldung an SPS“ zeigen
Quelle: FD1X5S User Manual Kap. 8.2.5, 9.2, 11.2, 13.3, 13.9
6Tippbetrieb und ReversierfahrtPflicht
Unter JOG fährst du den Motor ohne Steuerung. Der Antrieb darf dabei nicht über einen Eingang oder Feldbus freigegeben sein, sonst lässt sich die Funktion nicht nutzen.
Vorher prüfen, dass die Mechanik frei laufen kann. Mit der ersten Fahrt zeigt sich, ob Richtung und Verdrahtung stimmen.
Tippen
Tippdrehzahl eingeben.
Enable klicken.
CW oder CCW gedrückt halten. Der Motor dreht, solange du die Taste hältst.
Schwingt oder brummt die Achse, sofort stoppen und die Reglereinstellung prüfen (Handbuch Kap. 12).
Quelle: FD1X5S User Manual Kap. 9.2
7Betriebsart wählen und freigebenPflicht
Die Betriebsart stellst du in 6060.00 ein. Freigegeben wird über das Steuerwort 6040.00: erst 0x06, dann 0x0F. Wenn ein Eingang die Funktion Freigabe hat, setzt der Antrieb das Steuerwort selbst auf den Wert aus 2020.0F (Werk 0x2F).
Parameter Wert Bedeutung 6040.00 0x06 → 0x0F Freigabe; 0x2F → 0x3F absolut positionieren, 0x4F → 0x5F relativ, 0x0F → 0x1F Homing, 0x86 Fehler quittieren 607A.00 inc Zielposition in Geberinkrementen Betriebsarten 6060.00
Wert Betriebsart 1 Positionieren mit Lageregler 3 Drehzahl mit Rampe −3 Drehzahl direkt, ohne Rampe 4 Drehmoment 6 Referenzfahrt (Homing) −4 Pulsbetrieb (Werk) 7 Interpolation über CANopen Positionen rechnet der FD1X5S in Inkrementen. SMK-Motoren mit 17-bit-Geber sind intern auf 65 536 Inkremente je Umdrehung begrenzt, damit die Position nicht überläuft (Handbuch Kap. 11.1.5).
Quelle: FD1X5S User Manual Kap. 10.1.2, 13.1, 13.3
8Pulsbetrieb mit einer SteuerungOptional
Im Pulsbetrieb (6060.00 = −4, Werkseinstellung) gibt die Steuerung Puls und Richtung vor. Die Eingänge PUL und DIR nehmen 12–24 V bis 500 kHz, von PNP- oder NPN-Ausgängen.
Das elektronische Getriebe legt fest, wie viele Pulse eine Motorumdrehung ergeben: Zähler / Nenner = 65 536 / Pulse je Umdrehung.
Parameter Wert Bedeutung 2508.03 1 Puls/Richtung (Werk); 0 = CW/CCW, 2 = A/B. Nach Änderung speichern und neu starten 2508.01 4096 Getriebe Zähler, Beispiel Handbuch: 10 000 Pulse je Umdrehung 2508.02 625 Getriebe Nenner (Werk 1000/1000) 3046.00 4 Pulsfilter 500 kHz (Werk), muss über der Pulsfrequenz liegen Statt des Getriebes kannst du auch direkt die Pulse je Umdrehung einstellen: 2508.12 = 1, dann 2508.11 = z. B. 10 000.
Geschirmte, verdrillte Leitung für die Pulse verwenden.
Verdrahtung „Puls / Richtung PNP“ zeigenVerdrahtung „Puls / Richtung NPN“ zeigen
Quelle: FD1X5S User Manual Kap. 7.1, 10.6.2, 13.10
9Feldbus: Stationsnummer und BaudrateOptional
AS-Modelle (RS-485 und CANopen): Die Drehschalter HI und LO ergeben die Stationsnummer 0x00–0x7F. Steht HI auf C, stellt LO die Baudrate ein. Werkseinstellung: CANopen 500 kbit/s, RS-485 38 400 bit/s, Modbus RTU mit 8 Datenbits, 1 Stoppbit, ohne Parität.
ES-Modelle (EtherCAT): Die Drehschalter ergeben den Station Alias 0x00–0xFF. Betriebsarten nach CiA 402: CSP, CSV, PP, PV, PT und HM.
PS-Modelle (PROFINET): keine Drehschalter. Unterstützt werden die Telegramme 1, 3, 5, 9, 102, 105, 111 und 750, IRT und DSC.
Drehschalter einstellen (AS, ES)
Antrieb ausschalten. Die Schalter werden nur beim Einschalten gelesen.
HI und LO mit einem Schraubendreher 2–2,5 mm einstellen.
Einschalten. RUN blinkt dreimal, wenn die Einstellung übernommen wurde.
Dieselbe Stationsnummer bzw. Baudrate in der Steuerung eintragen.
An beiden Enden eines RS-485- oder CAN-Busses 120 Ω zwischen A und B bzw. CAN_H und CAN_L.
Während Servo Pro über CAN verbunden ist, keine anderen Geräte CAN-Telegramme an den Antrieb senden lassen.
Verdrahtung „Modbus RTU (RS-485)“ zeigenVerdrahtung „CANopen“ zeigenVerdrahtung „EtherCAT“ zeigenVerdrahtung „PROFINET“ zeigen
Quelle: FD1X5S User Manual Kap. 1.2, 6.2.1, 6.2.7, 8.2.2
10Haltebremse und BremswiderstandOptional
Die Haltebremse des Motors kommt direkt an BR+ und BR− (X3 Pin 7 und 15). Der Antrieb versorgt sie aus der Logikversorgung, ein eigenes Netzteil ist nicht nötig. Damit der Antrieb die Bremse steuert, muss der Motor als Motor mit Bremse eingetragen sein.
Ein Bremswiderstand an RB+ und RB− nimmt die Energie beim Bremsen auf. Nötig wird er, wenn die Busspannung beim Bremsen über 63 V steigt und der Antrieb Überspannung (002.0) meldet.
Parameter Wert Bedeutung 6410.17 1 Motor mit Bremse 6410.11 70 % Tastgrad der Bremsspannung, empfohlen 40–90 % 6410.12 150 ms Bremsverzögerung 605A.00 2 Schnellhalt mit Rampe, die Bremse fällt erst bei Drehzahl 0 (Werk 0 = ungeregelt) 60F7.01 / .02 Ω / W Werte des Bremswiderstands, sonst ist seine Überwachung aus Bei Motoren mit magnetischem Geber die Bremse richtig polen: braun an BR+, blau an BR−. Falsch gepolt stört sie den Geber.
Mindestwerte des Bremswiderstands je Modell stehen im Anschlussplan, kleinere Werte sind nicht zulässig.
Verdrahtung „Haltebremse“ zeigenVerdrahtung „Bremswiderstand“ zeigen
Quelle: FD1X5S User Manual Kap. 3.2, 7.3, 11.3, 13.13, 14
11Speichern und sichernPflicht
Geänderte Parameter sind erst nach dem Speichern dauerhaft. Ohne Speichern sind sie nach dem nächsten Ausschalten weg.
Zusätzlich exportierst du die Parameter in Servo Pro als Datei .ksparam. Damit stellst du den Stand wieder her oder richtest weitere Antriebe gleich ein.
Parameter Wert Bedeutung 2FF0.01 1 Konfigurations- und Reglerparameter speichern (10 = auf Werkseinstellung zurücksetzen) 2FF0.03 1 Motorparameter speichern 2FFF.00 0xAA55 Antrieb neu starten Häufige Fehler
Code Fehler Typische Ursache FFF.F Motor nicht konfiguriert Motor neu einlesen (Schritt 4) 000.2 Geberkommunikation Geberkabel nicht gesteckt oder falscher Motorcode 000.4 Geber intern Multiturn-Daten ungültig, 2690.00 = 10; Batterie prüfen 002.0 Überspannung Rückspeisung beim Bremsen, Bremswiderstand vorsehen 004.0 Unterspannung Netzteil zu schwach oder Logik vor der Leistung eingeschaltet 008.0 Überstrom Kurzschluss U, V, W oder falsche Motordaten 020.0 Schleppfehler U, V, W vertauscht, Bremse nicht gelöst, 6065 oder 6073 zu klein 040.0 Logikspannung zu niedrig Logikversorgung prüfen 080.0 I²t Motor oder Antrieb Überlast, Bremse nicht gelöst, Mechanik schwergängig Bei einem Fehler leuchtet die rote LED ERR. Den Fehlercode und den Fehlerspeicher zeigt Servo Pro.
Fehler erst beheben, dann quittieren (Steuerwort 0x86 oder Eingang mit der Funktion Fehler quittieren).
Quelle: FD1X5S User Manual Kap. 8.2.4.3, 13.11, 13.15, 14
Stand 1.0 · 02.10.2026 · Quelle: Kinco FD1X5S Servo Drive User Manual (13.08.2026), Selection Manual K1E18 (09.09.2026). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Maße und Montage
Maße und Bohrbild des gewählten Modells für die stehende Montage (Rückseite an der Montageplatte). Die liegende Montage auf der großen Seitenfläche beschreibt Schritt 3. Die Zeichnung ist schematisch, die Maße stammen aus den Kinco-Maßzeichnungen und sind auf ganze Millimeter gerundet.
Alle Modelle
| Artikel | Leistung | B × H × T (mm) | Lochabstand (mm) | Loch ⌀ (mm) | Gewicht (kg) |
|---|---|---|---|---|---|
| FD115S-AS-000 | FD115S-AS · 5 Arms | 35 × 141 × 76 | 2 Langlöcher senkrecht übereinander, Abstand 138 mm, 21 mm von der linken Kante | 5,5 | 0,405 |
| FD125S-AS-000 | FD125S-AS · 15 Arms | ||||
| FD115S-ES-000 | FD115S-ES · 5 Arms | ||||
| FD125S-ES-000 | FD125S-ES · 15 Arms | ||||
| FD115S-PS-000 | FD115S-PS · 5 Arms | ||||
| FD125S-PS-000 | FD125S-PS · 15 Arms | ||||
| FD135S-AS-000 | FD135S-AS · 30 Arms | 39 × 175 × 101 | 2 Langlöcher senkrecht übereinander, Abstand 168 mm, 21 mm von der linken Kante | 5,5 | 0,695 |
| FD135S-ES-000 | FD135S-ES · 30 Arms | ||||
| FD135S-PS-000 | FD135S-PS · 30 Arms | ||||
| FD145S-AS-000 | FD145S-AS · 50 Arms | 39 × 200 × 101 | 2 Langlöcher senkrecht übereinander, Abstand 193 mm, 21 mm von der linken Kante | 5,5 | 0,867 |
| FD145S-ES-000 | FD145S-ES · 50 Arms | ||||
| FD145S-PS-000 | FD145S-PS · 50 Arms | ||||
| FD165S-AS-000 | FD165S-AS · 80 Arms | 50 × 240 × 145 | 2 Langlöcher senkrecht übereinander, Abstand 233 mm, mittig | 5,5 | 1,69 |
| FD165S-ES-000 | FD165S-ES · 80 Arms | ||||
| FD165S-PS-000 | FD165S-PS · 80 Arms |
Montage Schritt für Schritt
1Einbauort prüfen
Der FD1X5S hat Schutzart IP20 (die Leistungsklemme X5 nur IP00) und gehört in einen Schaltschrank mit mindestens IP54.
Umgebungstemperatur −20 bis +40 °C ohne Betauung. Über 40 °C muss der Strom reduziert werden.
Luftfeuchte unter 90 %, ohne Betauung.
Aufstellhöhe bis 3000 m, zwischen 1000 und 3000 m 1,5 % Leistungsreduzierung je 100 m.
Motor- und Geberleitung höchstens 10 m, Steuer- und Busleitungen höchstens 30 m.
2Stehend montieren: Rückseite an die Platte
Der Antrieb steht senkrecht, die schmale Rückseite liegt an der Montageplatte. Befestigt wird er mit zwei Schrauben durch die Langlöcher oben und unten. Das Bohrbild und die Bohrschablone oben gelten für diese Lage.
FD115S/FD125S: Abstand 138 mm, FD135S: 168 mm, FD145S: 193 mm, FD165S: 233 mm.
Bohrung bzw. Langloch 5,5 mm, passend für M5.
3Liegend montieren: Seitenfläche an die Platte
Liegend liegt die große Seitenfläche an der Montageplatte, die Anschlüsse zeigen zur Seite. Diese Lage nutzt die Platte als Kühlfläche: Die Dauerströme im Datenblatt gelten mit einer Aluminiumplatte 300 × 300 × 10 mm (FD165S: 400 × 400 × 10 mm).
Ohne zusätzliche Kühlplatte schaffen FD125S 12 Arms, FD135S 22 Arms, FD145S 35 Arms und FD165S 55 Arms.
FD115S/FD125S: 2 Langlöcher 30 mm von der Rückseite, senkrecht 138 mm.
FD135S/FD145S: 4 Langlöcher 32 mm und 70 mm von der Rückseite, senkrecht 168 mm (FD135S) bzw. 193 mm (FD145S).
FD165S: oben ein Langloch 31 mm, unten eine Bohrung ⌀ 5,5 mm 96 mm von der Rückseite, senkrecht 225 mm; die Bohrung sitzt 12 mm über der Unterkante.
Neben der Anschlussseite 80 mm frei lassen, an den übrigen Seiten 25 mm.
4Abstände und Kabelraum einhalten
Für Belüftung und Leitungen braucht der Antrieb Platz. Steht ein Bremswiderstand in der Nähe, mehr Abstand lassen: Er wird heiß.
Stehend: 25 mm zu Wand und Nachbargeräten.
Oben 70 mm Kabelraum für X1, X2 und X6, vor der Front 80 mm für die Stecker an X3, X4 und X5.
Leitungen nach unten wegführen, damit kein Wasser an der Leitung entlang in das Gerät läuft.
5Gehäuse erden
Das Gehäuse hat eine Erdungsschraube M4 (unten). Sie kommt auf kurzem Weg an die PE-Schiene, mit mehr als 2 mm², bei längerer Leitung mit mindestens 4 mm². Mehrere Antriebe sternförmig erden, nicht in Reihe.
Antrieb und Netzfilter auf derselben gut leitenden, geerdeten Metallplatte montieren.
Stand 1.0 · 02.10.2026 · Quelle: Kinco-Maßzeichnungen FD1X5S (FD115S–FD165S, AS/ES und PS), FD1X5S User Manual (13.08.2026) Kap. 1.1.4 und 5.1. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.
Downloads
Benutzerhandbuch, Auswahlhandbuch sowie 2D- und 3D-Zeichnungen stellen wir hier in Kürze bereit. Bis dahin schicken wir sie dir gern – schreib uns über das Kontaktformular.