Kinco iSMK – Support, Anschlussplan & Inbetriebnahme
Alles für deinen Kinco iSMK nach dem Kauf – für alle sechs Ausführungen mit 200, 400 und 750 W, 24–60 V DC, RS-485 und CANopen, mit und ohne Haltebremse:
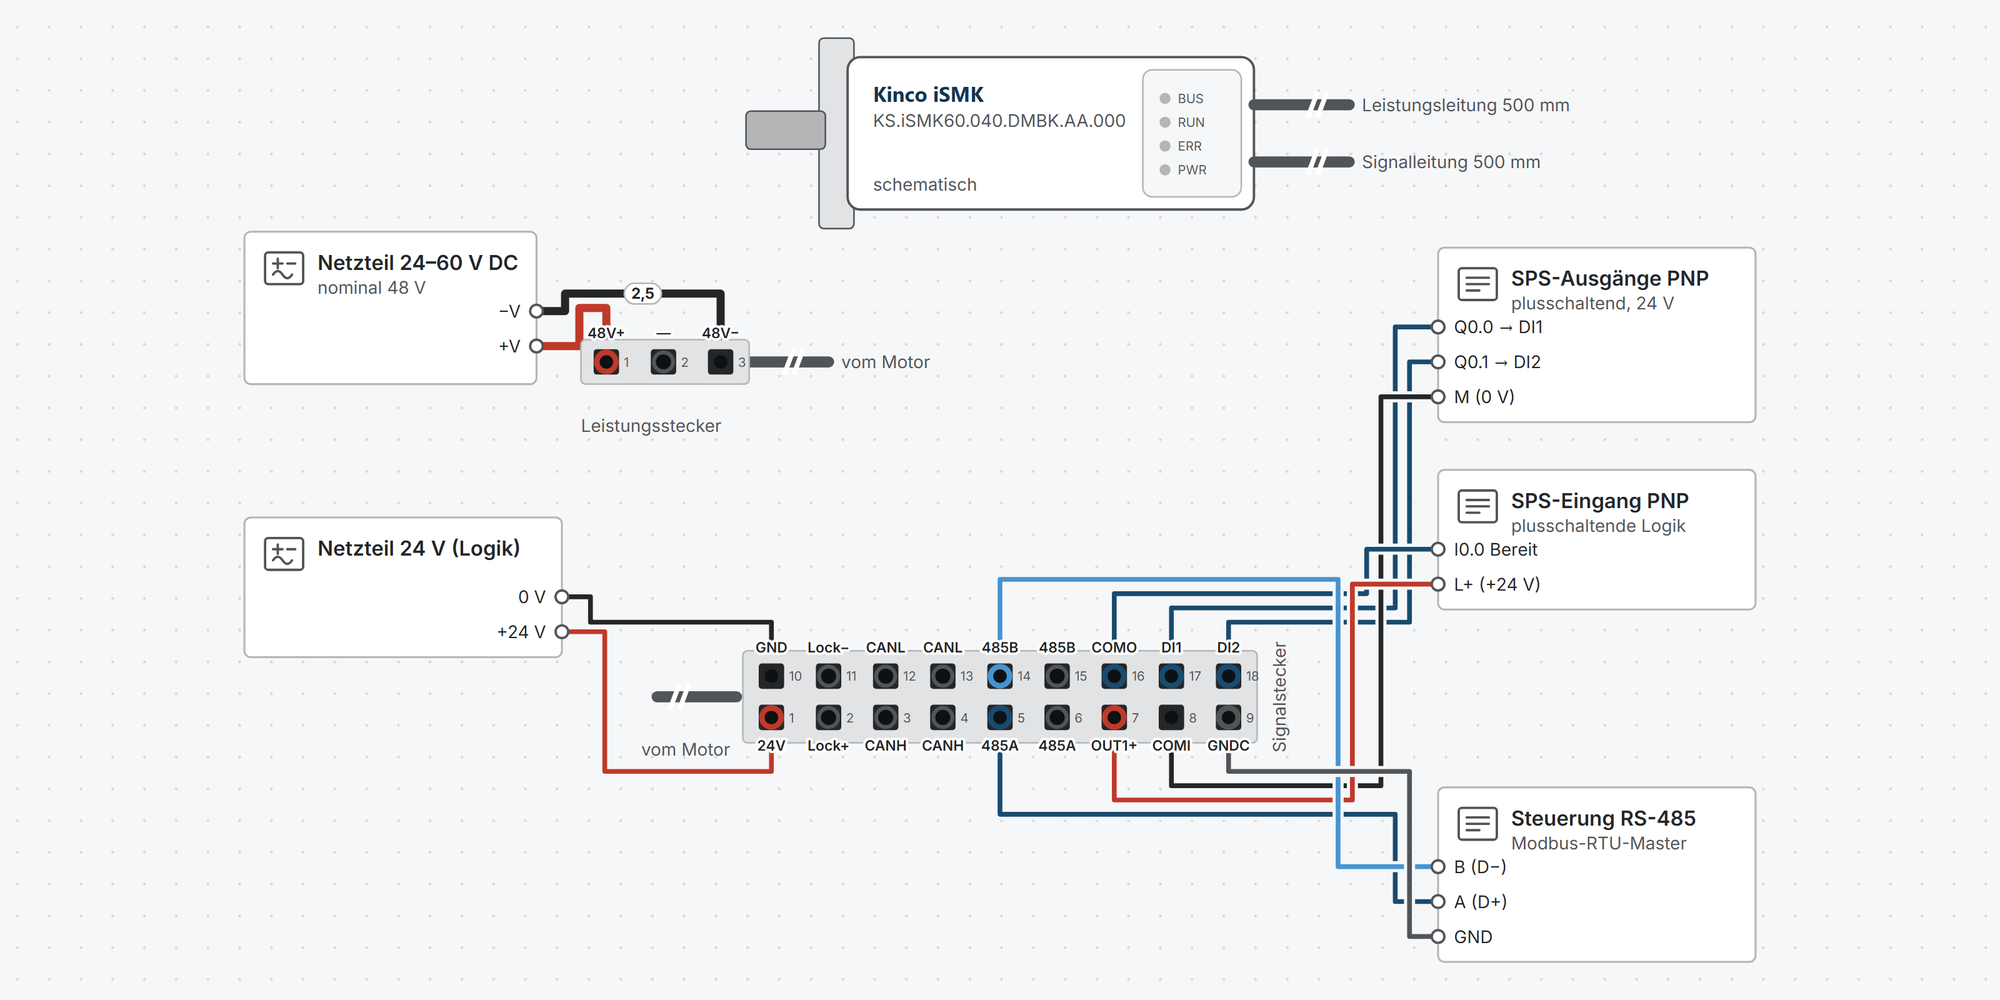
Interaktiver Anschlussplan: Versorgung und Logik, Bremse notlösen, Digitaleingänge PNP und NPN, Digitalausgang, Kinco Servo Pro, Modbus RTU und CANopen, dazu Steckerbild, Gegenstecker und Aderfarben beider Stecker, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in zehn Schritten, vom Anschließen bis zur ersten Bewegung mit Kinco Servo Pro
Downloads: Benutzerhandbuch, Maßzeichnungen und 3D-Modelle
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht iSMK
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| 48V+ | Leistungsstecker | – | Leistungsversorgung 24–60 V DC, nominal 48 V. Ader rot. |
| — | Leistungsstecker | – | Nicht belegt. |
| 48V− | Leistungsstecker | – | Leistungsversorgung minus. Ader schwarz. |
| GND | Signalstecker | – | Bezug der Logikversorgung. Haben Logik- und Leistungsnetzteil ein gemeinsames 0 V, GND nicht anschließen (Handbuch Tab. 3-8). Ader im Kinco-Verlängerungskabel: schwarz. |
| Lock− | Signalstecker | – | Bremse notlösen, 0 V. Nur bei Modellen mit Haltebremse (…DMBK). Im Betrieb offen lassen. Ader im Kinco-Verlängerungskabel: blau. |
| CANL | Signalstecker | – | CAN_L, gleiches Signal wie Pin 13 (Weiterführung zum nächsten Antrieb). Ader im Kinco-Verlängerungskabel: hellblau. |
| CANL | Signalstecker | – | CAN_L, gleiches Signal wie Pin 12. Ader im Kinco-Verlängerungskabel: weiß-schwarz. |
| 485B | Signalstecker | – | RS-485 B (D−), gleiches Signal wie Pin 15. Ader im Kinco-Verlängerungskabel: grün. |
| 485B | Signalstecker | – | RS-485 B (D−), gleiches Signal wie Pin 14 (Weiterführung zum nächsten Antrieb). Ader im Kinco-Verlängerungskabel: weiß. |
| COMO | Signalstecker | – | Gemeinsamer Anschluss (Emitter) des Ausgangs OUT1. Ader im Kinco-Verlängerungskabel: orange. |
| DI1 | Signalstecker | – | Digitaleingang 1: High 12,5–30 V, Low 0–5 V, 5 kΩ, max. 1 kHz. Ab Werk ohne Funktion (2010.03 = 0000). Ader im Kinco-Verlängerungskabel: weiß-rot. |
| DI2 | Signalstecker | – | Digitaleingang 2: High 12,5–30 V, Low 0–5 V, 5 kΩ, max. 1 kHz. Ab Werk ohne Funktion (2010.04 = 0000). Ader im Kinco-Verlängerungskabel: weiß-orange. |
| 24V | Signalstecker | – | Logikversorgung 24 V DC, max. 1 A, optional (Handbuch Tab. 3-8). Ader im Kinco-Verlängerungskabel: rot. |
| Lock+ | Signalstecker | – | Bremse notlösen, +24 V. Nur bei Modellen mit Haltebremse (…DMBK) und nur bei abgeschalteter Leistungs- und Logikversorgung, max. 0,7 A. Im Betrieb offen lassen. Ader im Kinco-Verlängerungskabel: braun. |
| CANH | Signalstecker | – | CAN_H, gleiches Signal wie Pin 4 (Weiterführung zum nächsten Antrieb). Ader im Kinco-Verlängerungskabel: hellgrün. |
| CANH | Signalstecker | – | CAN_H, gleiches Signal wie Pin 3. Ader im Kinco-Verlängerungskabel: rosa. |
| 485A | Signalstecker | – | RS-485 A (D+), gleiches Signal wie Pin 6. Ader im Kinco-Verlängerungskabel: gelb. |
| 485A | Signalstecker | – | RS-485 A (D+), gleiches Signal wie Pin 5 (Weiterführung zum nächsten Antrieb). Ader im Kinco-Verlängerungskabel: grau. |
| OUT1+ | Signalstecker | – | Digitalausgang 1 (Optokoppler, offener Kollektor), max. 30 V, 100 mA. Ab Werk „Bereit“ (2010.0F = 0001). Ader im Kinco-Verlängerungskabel: violett. |
| COMI | Signalstecker | – | Gemeinsamer Anschluss der Eingänge DI1/DI2: an 0 V für plusschaltende (PNP), an +24 V für minusschaltende (NPN) Ansteuerung. Ader im Kinco-Verlängerungskabel: weiß-braun. |
| GNDC | Signalstecker | – | Signalmasse für CAN und RS-485. Ader im Kinco-Verlängerungskabel: weiß-grün. |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem Kinco iSMK
In zehn Schritten vom Anschließen zur ersten Bewegung: Versorgung, mit Kinco Servo Pro verbinden, Motor prüfen, Ein- und Ausgänge festlegen, Tippbetrieb, Betriebsart wählen und speichern. Referenzfahrt, Feldbus und Haltebremse brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen, bevor du Stecker steckst oder ziehst. Die Stecker dürfen nicht unter Spannung gesteckt oder gezogen werden.
Die Leistung gehört an Pin 1 (48V+) und Pin 3 (48V−) des Leistungssteckers. Das iSMK hat keinen Bremschopper: Speist die Achse beim Bremsen zurück, z. B. als Hubachse, braucht es ein externes Bremsmodul.
Motor fest an der Maschine montieren, bevor er sich das erste Mal dreht.
1Versorgung anschließenPflicht
Leistung 24–60 V DC (nominal 48 V) an den 3-poligen Stecker der Leistungsleitung: Pin 1 = 48V+, Pin 3 = 48V−. Gegenstück ist das Kinco-Verlängerungskabel mit offenen Enden (rot = 48V+, schwarz = 48V−) oder ein selbst konfektioniertes Kabel. Absicherung laut Handbuch: iSMK60 35 A, iSMK80 60 A.
Die Logikversorgung 24 V an Pin 1 (24V) und Pin 10 (GND) des Signalsteckers ist optional. Sie muss von der Leistungsversorgung galvanisch getrennt sein. Haben beide Netzteile ein gemeinsames 0 V, lässt du GND offen.
Das Netzteil soll beim Einschalten gleichmäßig hochlaufen. Bricht die Spannung dabei kurz ein, kann der Antrieb mit einem Fehler starten.
Querschnitte, Aderfarben und Stecker für dein Modell zeigt der Anschlussplan.
Zur Wärmeabfuhr zeigt das Handbuch den Einbau an einer Aluminiumplatte 255 × 255 × 8 mm (iSMK60/80). Zwischen zwei Motoren mindestens 30 mm Abstand.
Über- und Unterspannung schaltet der Antrieb bei 68 ± 2 V bzw. 18 ± 2 V ab.
Der Wellendichtring ist ab Werk nicht eingebaut. Er erhöht die Reibung, deshalb nur einbauen, wenn die Anwendung es verlangt (Kap. 2.1.5).
Verdrahtung „Versorgung 24–60 V“ zeigenVerdrahtung „Logikversorgung 24 V“ zeigen
Quelle: iSMK User Manual Kap. 1.3, 2.1.5, 2.3, 3.3, 3.4, 3.6, 3.8, Tab. 3-14
2Mit Kinco Servo Pro verbindenPflicht
Eingestellt wird das iSMK mit der PC-Software Kinco Servo Pro (KS PRO). Das Handbuch beschreibt noch das ältere KincoServo3, das ebenfalls funktioniert.
Das iSMK hat keine USB-Buchse. Verbunden wird über RS-485 am Signalstecker mit einem isolierten USB-RS-485-Wandler: A an Pin 5, B an Pin 14, GND an GNDC (Pin 9).
Ab Werk spricht die RS-485-Schnittstelle das Kinco-Protokoll (im Handbuch „232-Protokoll“) mit 115 200 bit/s, Station 1. Deshalb wählst du in Servo Pro RS232, obwohl die Leitung RS-485 ist.
So geht’s
Leistung bzw. Logikversorgung einschalten. Die Anzeige PWR leuchtet.
In Servo Pro Start → Online mode öffnen.
Schnittstelle RS232 wählen und den COM-Port des Wandlers auswählen bzw. die Port-Liste aktualisieren. „Auto“ für die Baudrate und „Auto-Scan Node_ID“ angehakt lassen.
Start scanning klicken. Der Antrieb erscheint in der Liste.
Antrieb auswählen und Start config klicken. Servo Pro legt dabei ein Projekt an.
Station 127 erreicht jeden Antrieb, auch wenn die eingestellte Stationsnummer unbekannt ist.
Hast du die Schnittstelle auf Modbus RTU umgestellt (Schritt 8), findet Servo Pro den Antrieb über RS-485 nicht mehr. Zurück geht es mit dem Modbus-Befehl 01 06 86 C0 00 01 61 7E (Station 1).
Bricht ein Firmware-Update ab, den Antrieb neu einschalten und den Download erneut starten.
Verdrahtung „PC mit Kinco Servo Pro“ zeigen
Quelle: iSMK User Manual Kap. 4.1.2, 8.1, 8.2; Hilfe Kinco Servo Pro Kap. 2.2
3Motor und Geber prüfenPflicht
Motor, Geber und Antrieb sind im iSMK fest verbunden, die Motordaten sind ab Werk eingetragen. Unter Motor Config prüfst du, ob Servo Pro den Motor passend zum Typenschild anzeigt. Meldet der Antrieb FFF.F, passt die Motorkonfiguration nicht.
Der Geber ist ein magnetischer Singleturn-Geber mit 17 bit, also 131 072 Inkremente je Umdrehung (berechnet). Nach dem Ausschalten ist die Position nicht mehr bekannt. Für absolute Positionen brauchst du deshalb nach jedem Einschalten eine Referenzfahrt (Schritt 7).
Parameter Wert Bedeutung 6410.19 °C aktuelle Motortemperatur 6410.18 100 °C Alarmschwelle Motortemperatur (Werk) 2FF0.10 / .11 % Auslastung (I²t) von Motor bzw. Antrieb Dauerbetrieb (S1) nur mit 70 % des Nennmoments. Das Nennmoment gilt für Aussetzbetrieb S3: 6 min Last, 4 min Pause (Kap. 1.3).
Über 40 °C Umgebungstemperatur muss der Antrieb reduziert betrieben werden.
Quelle: iSMK User Manual Kap. 1.1, 1.3, 3.7, 3.8, Tab. 10-5
4Ein- und Ausgänge festlegen, DrehrichtungPflicht
Das iSMK hat zwei Digitaleingänge DI1 und DI2 mit gemeinsamem Anschluss COMI und einen Ausgang OUT1. Unter IO Config in Servo Pro weist du die Funktionen zu. Ab Werk haben DI1 und DI2 keine Funktion, OUT1 meldet „Bereit“.
COMI kommt an 0 V, wenn die Steuerung plusschaltend (PNP) ansteuert, und an +24 V bei minusschaltender (NPN) Ansteuerung. Beides gleichzeitig geht nicht.
Endschalter schließt du als Öffner an: 0 heißt Endlage erreicht, diese Richtung ist gesperrt. Mit zwei Eingängen reicht es z. B. für beide Endschalter oder für Freigabe und Fehler quittieren. Alles Weitere läuft über den Feldbus.
Parameter Wert Bedeutung 2010.03 / .04 HEX Funktion DI1 / DI2: 0001 Freigabe, 0002 Fehler quittieren, 0010 Endschalter +, 0020 Endschalter −, 0040 Referenzschalter, 1000 Schnellhalt, 2000 Referenzfahrt starten 2010.0F 0001 OUT1 = Bereit (Werk); 0002 Fehler, 0004 Position erreicht, 0400 Referenz gefunden 607E.00 0 / 1 Drehrichtung: 0 = gegen den Uhrzeigersinn positiv (Werk), 1 = im Uhrzeigersinn positiv Das Handbuch nennt in Kap. 5.6.1 Endschalter an DIN4 und DIN5 als Werkseinstellung. Das iSMK hat nur DI1 und DI2; maßgeblich ist, was Servo Pro unter IO Config anzeigt.
Die Drehrichtung lässt sich nur ändern, solange der Antrieb nicht freigegeben ist.
OUT1 schaltet max. 30 V, 100 mA. Die Anzeigen RUN und ERR am Motor zeigen „Bereit“ und „Fehler“.
Verdrahtung „Eingänge PNP“ zeigenVerdrahtung „Eingänge NPN“ zeigenVerdrahtung „Ausgang an SPS“ zeigen
Quelle: iSMK User Manual Kap. 1.3, 3.1, 3.3, 5.2, 5.6.1, 7.9, Tab. 3-9; Hilfe Kinco Servo Pro Kap. 2.3
5Tippbetrieb und ReversierfahrtPflicht
Unter JOG fährst du den Motor ohne Steuerung. Der Antrieb darf dabei nicht über einen Eingang oder Feldbus freigegeben sein, sonst lässt sich die Funktion nicht nutzen.
Vorher prüfen, dass die Mechanik frei laufen kann. Für die erste Fahrt eine niedrige Drehzahl wählen und auf Drehrichtung, Schwingungen und Geräusche achten.
Tippen
Tippdrehzahl eingeben.
Enable klicken.
CW oder CCW gedrückt halten. Der Motor dreht, solange du die Taste hältst.
Schwingt oder brummt die Achse, sofort stoppen und die Reglereinstellung prüfen (Handbuch Kap. 6).
Beim Modell mit Haltebremse löst der Antrieb die Bremse beim Freigeben selbst.
Quelle: iSMK User Manual Kap. 4.3, 5.6.2; Hilfe Kinco Servo Pro Kap. 2.3
6Betriebsart wählen und freigebenPflicht
Die Betriebsart stellst du in 6060.00 ein. Freigegeben wird über das Steuerwort 6040.00 nach CiA 402: erst 0x06, dann 0x07, dann 0x0F. Das Statuswort 6041.00 zeigt dann 0x0037.
Die Objektliste nennt −4 (Pulsbetrieb) als Werkswert. Das iSMK hat keinen Pulseingang, deshalb stellst du die Betriebsart vor der ersten Fahrt immer ein.
Parameter Wert Bedeutung 6040.00 0x06 → 0x07 → 0x0F Freigabe; 0x2F → 0x3F absolut positionieren, 0x4F → 0x5F relativ, 0x86 Fehler quittieren, 0x06 Motor stromlos 607A.00 inc Zielposition in Geberinkrementen (131 072 je Umdrehung, berechnet) 6081.00 rpm Fahrgeschwindigkeit beim Positionieren 60FF.00 rpm Zieldrehzahl in den Betriebsarten 3 und −3 6083.00 / 6084.00 100 rps/s Beschleunigung / Verzögerung (Werk) Betriebsarten 6060.00
Wert Betriebsart 1 Positionieren 3 Drehzahl mit Rampe −3 Drehzahl direkt, ohne Rampe, z. B. für den ersten Probelauf 4 Drehmoment 6 Referenzfahrt (Homing) 7 Interpolation über CANopen Servo Pro zeigt Drehzahlen in rpm. Über Modbus und CANopen werden sie in internen Einheiten übertragen, die Umrechnung steht im Handbuch Kap. 7.3.
Die Achse hält ihre Position nur, solange sie freigegeben ist. Bei hängenden Lasten ein Modell mit Haltebremse wählen.
Quelle: iSMK User Manual Kap. 5.1, 5.2, 5.4, 7.1, 7.3, Tab. 5-2
7Referenzfahrt: Nullpunkt festlegenOptional
Weil der Geber die Position nach dem Ausschalten nicht behält, legst du den Nullpunkt mit einer Referenzfahrt fest: Betriebsart 6060.00 = 6, Methode in 6098.00, starten mit dem Steuerwort 0x0F → 0x1F. Bit 15 im Statuswort meldet „Referenz gefunden“.
Für Endschalter- oder Referenzschalter-Methoden braucht der Schalter einen Eingang mit der passenden Funktion (Schritt 4).
Parameter Wert Bedeutung 6099.01 nach Anlage Suchgeschwindigkeit zum Schalter 6099.02 nach Anlage Geschwindigkeit zum Nullpunkt 609A.00 nach Anlage Beschleunigung der Referenzfahrt 607C.00 inc Verschiebung des Nullpunkts 6099.04 nach Anlage Strombegrenzung, z. B. für den Festanschlag 6099.03 0 / 1 1 = Referenzfahrt nach jedem Einschalten bei der ersten Freigabe Methoden 6098.00 (Auswahl)
Wert Nullpunkt 35 aktuelle Position wird Nullpunkt 17 / 18 negativer bzw. positiver Endschalter 19, 20 / 21, 22 Referenzschalter, Suche in positiver bzw. negativer Richtung 1 / 2 negativer bzw. positiver Endschalter, dann Nullimpuls des Gebers −17, −18 Festanschlag (mechanische Endlage) Mit 6099.03 = 1 dreht der Motor nach dem Einschalten, sobald er freigegeben wird. Vorher prüfen, dass das gefahrlos geht (Kap. 5.5).
Nach dem Referenzieren zählen die Software-Endlagen 607D.01 / 607D.02.
Verdrahtung „Eingänge PNP“ zeigen
Quelle: iSMK User Manual Kap. 5.5, 5.6.1, Tab. 5-14, 5-15
8Feldbus: Modbus RTU oder CANopenOptional
Das iSMK hat keine Drehschalter. Stationsnummer und Baudrate stellst du als Parameter ein, speicherst sie (Schritt 10) und startest den Antrieb neu.
Modbus RTU (RS-485, Pin 5/14/9): Ab Werk spricht die Schnittstelle das Kinco-Protokoll für Servo Pro. Mit 6510.0C = 2 stellst du nach dem Speichern und Neustart auf Modbus RTU um. 8 Datenbits, 1 Stoppbit, ohne Parität sind fest. Gelesen wird mit FC 03, geschrieben mit FC 06 bzw. 16.
CANopen (Pin 3/12/9): ab Werk 500 kbit/s, Knoten 1. Die EDS-Datei von Kinco importierst du in die Steuerung, sie richtet die PDOs beim Hochlauf ein.
Parameter Wert Bedeutung 100B.00 1 Stationsnummer (Modbus und CANopen) 6510.0C 2 RS-485 auf Modbus RTU, wirksam nach Speichern und Neustart (Werk 1 = Kinco-Protokoll) 2FE2.00 90 RS-485 115 200 bit/s (Werk); 270 = 38 400, 540 = 19 200, 1080 = 9600 2F81.00 50 CAN 500 kbit/s (Werk); 100 = 1 Mbit/s, 25 = 250 kbit/s, 12 = 125 kbit/s 6007.00 0 / 1 CAN-Ausfall: 0 = keine Reaktion (Werk), 1 = Fehler melden Modbus-Adressen wichtiger Objekte
Objekt Modbus Bedeutung 6040.00 0x3100 Steuerwort 6041.00 0x3200 Statuswort 6060.00 0x3500 Betriebsart 607A.00 0x4000 Zielposition (2 Worte) 6081.00 0x4A00 Fahrgeschwindigkeit (2 Worte) 60FF.00 0x6F00 Zieldrehzahl (2 Worte) 6063.00 0x3700 Istposition (2 Worte) 606C.00 0x3B00 Istdrehzahl (2 Worte) An beiden Busenden 120 Ω zwischen A und B bzw. CAN_H und CAN_L. Das iSMK hat keinen eingebauten Abschlusswiderstand.
Pin 6/15 (RS-485) und Pin 4/13 (CAN) führen den Bus zum nächsten Antrieb weiter.
Die Modbus-Adresse jedes weiteren Objekts zeigt die Software im Objektverzeichnis.
Verdrahtung „Modbus RTU (RS-485)“ zeigenVerdrahtung „CANopen“ zeigen
Quelle: iSMK User Manual Kap. 7.1, 7.3, 8.2, 8.3, 9.2, 9.4, Tab. 9-26
9Haltebremse (Modelle …DMBK)Optional
Die Modelle mit B im Namen (DMBK) haben eine Haltebremse. Der Antrieb versorgt und steuert sie selbst über den internen Ausgang OUT5 mit der Funktion „Motorbremse“, ab Werk eingestellt. Ein eigenes 24-V-Netzteil für die Bremse brauchst du nicht.
Lock+ und Lock− am Signalstecker sind nur zum Lösen von Hand im Notfall, wenn Leistungs- und Logikversorgung aus sind: genau 24 V, max. 0,7 A.
Parameter Wert Bedeutung 6410.17 1 Motor mit Bremse: der Antrieb bleibt kurz aktiv, bis die Bremse geschlossen ist 6410.11 70 % Tastgrad der Bremsspannung (Werk), empfohlen 40–90 % 6410.12 150 ms Bremsverzögerung (Werk) 605A.00 2 Schnellhalt mit Rampe, die Bremse fällt erst danach (Werk 0 = ungeregelt) Die Funktion „Motorbremse“ an OUT5 nicht entfernen, sonst kann der Motor Schaden nehmen.
Sackt die Last beim Sperren ab, die Bremsverzögerung erhöhen. Hilft das nicht, das Haltemoment der Bremse gegen die Last prüfen.
Verdrahtung „Bremse notlösen“ zeigen
Quelle: iSMK User Manual Kap. 1.3, 3.4, 5.6.2, 5.6.3, Tab. 5-17
10Speichern und sichernPflicht
Geänderte Parameter sind erst nach dem Speichern dauerhaft. Ohne Speichern sind sie nach dem nächsten Ausschalten weg.
Zusätzlich exportierst du die Parameter in Servo Pro als Datei .ksparam. Damit stellst du den Stand wieder her oder richtest weitere Antriebe gleich ein.
Parameter Wert Bedeutung 2FF0.01 1 Konfigurations- und Reglerparameter speichern (10 = auf Werkseinstellung zurücksetzen) 2FF0.03 1 Motorparameter speichern Häufige Fehler
Code Fehler Typische Ursache FFF.F Motor nicht konfiguriert Motordaten passen nicht zum Typenschild, unter Motor Config prüfen 000.2 Geberkommunikation Geber antwortet nicht 000.8 Geber-CRC Störungen, Erdung und Schirmung prüfen 001.0 Übertemperatur Antrieb Wärmeabfuhr über den Flansch zu gering, Umgebung über 40 °C 002.0 Überspannung Rückspeisung beim Bremsen, externes Bremsmodul vorsehen 004.0 Unterspannung Netzteil zu schwach; erst die Leistung, dann die Logik einschalten 008.0 Überstrom Kurzschluss oder Fehler in der Endstufe 020.0 Schleppfehler Bremse nicht gelöst, Mechanik schwergängig, Grenzen zu klein 040.0 Logikspannung zu niedrig Logikversorgung prüfen 080.0 I²t Motor oder Antrieb Überlast, schwergängige Mechanik oder Bremse nicht gelöst 200.0 Motortemperatur Motor über der Alarmschwelle 6410.18 Bei einem Fehler leuchtet die rote Anzeige ERR. Fehlercode und Fehlerspeicher (die letzten 8 Fehler) zeigt Servo Pro.
Fehler erst beheben, dann quittieren (Steuerwort 0x86 oder Eingang mit der Funktion Fehler quittieren).
Quelle: iSMK User Manual Kap. 7.10, 7.11, 10, Tab. 10-1, 10-5
Stand 1.0 · 13.10.2026 · Quelle: Kinco iSMK Integrated Servo User Manual (23.05.2025), Hilfe zu Kinco Servo Pro (05/2026). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.
Downloads
Benutzerhandbuch, Maßzeichnungen und 3D-Modelle:
Kinco iSMK integrierte Servomotoren
