INVT GD27 – Support, Anschlussplan & Inbetriebnahme
Alles für deinen INVT GD27 nach dem Kauf – für alle zehn Modelle von 0,4 bis 7,5 kW, einphasig 230 V und dreiphasig 400 V:
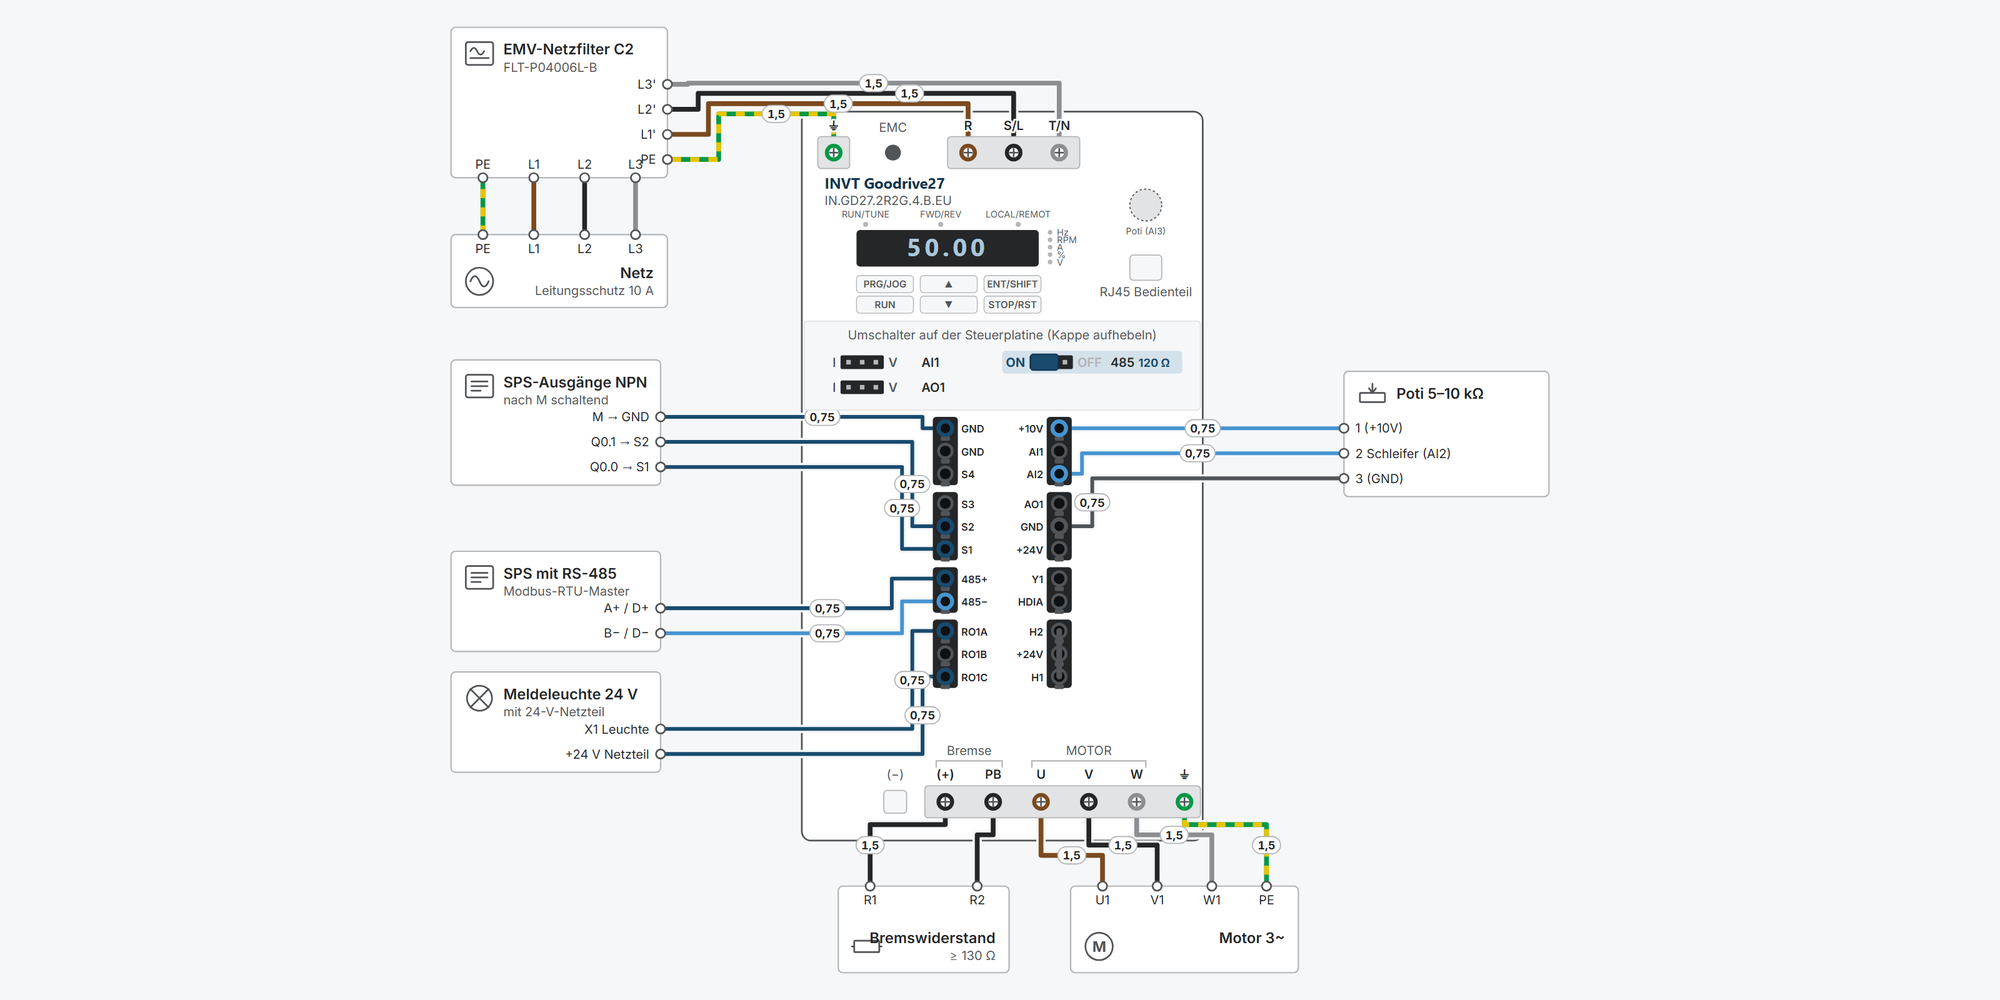
Interaktiver Anschlussplan: Netz und Motor, STO, Start/Stopp, Sollwert, Modbus RTU, Relais und Bremswiderstand, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in zehn Schritten, von den Motordaten bis zum ersten Lauf
Bedienung: Bedienteil zum Ausprobieren, mit Übungen
Maße & Montage: Maßzeichnung je Modell, Bohrbild, Mindestabstände und Bohrschablone zum Ausdrucken
Downloads: Benutzerhandbuch (EN) und Workshop-Software
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
Bedienteil: Tasten, Anzeige und LEDs
PRG/JOG startet das Menü zur Parametrierung – die wichtigste Taste zum Programmieren. Probiere das Bedienteil hier aus: Parameter einstellen, Motor starten und stoppen, Störungen quittieren. Die Übungen führen Schritt für Schritt durch die wichtigsten Abläufe. Bleibt der Mauszeiger kurz auf einer Taste, erscheint, was sie gerade bewirkt.
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht GD27
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| ⏚ | ERDE | – | Eingangs-Erdungsklemme oben links. Jedes Gerät hat zwei PE-Klemmen (Netz und Motor), beide anschließen (Kap. 4.4.2). Ableitstrom über 3,5 mA: Erdungswiderstand unter 10 Ω, PE-Leiter mit derselben Leitfähigkeit wie der Außenleiter (Kap. 1.4). |
| R | NETZ | – | Netz L1 (3~). Bei 1~-Modellen bleibt R frei: Die Klemmenbeschriftung R · S/L · T/N (Abb. Kap. 4.4.2) ordnet L und N den Klemmen S/L und T/N zu. Die Klemmentabelle schreibt dagegen „R/L, S, T/N“ – vor dem Anschluss die Beschriftung am Gerät prüfen. |
| S / S/L / S/L | NETZ | – | Netz L2 (3~) bzw. L (1~). Bis 4 kW heißt die Klemme S/L, bei 5,5 und 7,5 kW S. |
| T / T/N / T/N | NETZ | – | Netz L3 (3~) bzw. N (1~). Bis 4 kW heißt die Klemme T/N, bei 5,5 und 7,5 kW T. |
| GND | XL1 | – | Bezug für +24V und die Digitaleingänge. Die Eingänge S1–S4 und HDIA schalten gegen GND: Das GD27 unterstützt nur NPN (Kap. 4.5.3.1). Auch Bezug für RS-485 (Abb. 7-1). |
| GND | XL1 | – | Zweite GND-Klemme der linken Leiste, gleiches Potenzial. |
| S4 | XL1 | – | Werk: P05.04 = 0 (ohne Funktion). |
| S3 | XL2 | – | Werk: P05.03 = 7 (Fehlerquittierung). |
| S2 | XL2 | – | Werk: P05.02 = 4 (Jog rechts). Für Linkslauf P05.02 = 2 setzen. |
| S1 | XL2 | – | Werk: P05.01 = 1 (Rechtslauf). Pegel High 16–30 V, Low 0–2 V, bis 1 kHz. Angeschlossen wird nur NPN: Kontakt zwischen S1 und GND, die Versorgung ist intern (Abb. 4-11). |
| 485+ | XL3 | – | RS-485 A (Modbus RTU). Geschirmtes, verdrilltes Paar. Abschlusswiderstand 120 Ω über den Umschalter 485 zuschaltbar. |
| 485− | XL3 | – | RS-485 B. |
| RO1A | XL4 | – | Schließer von RO1, 3 A / AC 250 V bzw. 1 A / DC 30 V. Funktion über P06.03 (Werk 1 = in Betrieb). Die EU-Modelle haben nur RO1; an der Stelle von RO2 sitzen die STO-Klemmen. |
| RO1B | XL4 | – | Öffner von RO1. |
| RO1C | XL4 | – | Gemeinsamer Anschluss von RO1. |
| +10V | XR1 | – | Referenzspannung 10 V für ein Sollwertpotentiometer. Belastbarkeit und Poti-Wert nennt das Handbuch nicht. |
| AI1 | XR1 | – | 0–10 V oder 0–20 mA. Umschalter AI1 (Kunststoffkappe aufhebeln) und P05.52 (0 = Spannung, 1 = Strom) passend stellen. 20 mA entsprechen intern 10 V. |
| AI2 | XR1 | – | 0–10 V, nur Spannung. |
| AO1 | XR2 | – | 0–10 V oder 0–20 mA, Umschalter AO1. Funktion über P06.14 (Werk 0 = Lauffrequenz). |
| GND | XR2 | – | GND-Klemme der rechten Leiste, Bezug für +10V, AI1, AI2, AO1 und +24V. Gleiches Potenzial wie die GND-Klemmen links. |
| +24V | XR2 | – | Interne 24 V, max. 100 mA, für Digitalsignale, Y1 und kleine Sensoren. |
| Y1 | XR3 | – | Open-Collector gegen GND, 50 mA / 30 V, bis 1 kHz. Funktion über P06.01 (Werk 0 = ohne Funktion). Last zwischen +24V und Y1 (Abb. 4-12) oder mit externer Versorgung 12–24 V DC (Abb. 4-9). |
| HDIA | XR3 | – | Pulseingang bis 50 kHz (Tastverhältnis 30–70 %, Werk P05.00 = 0). Mit P05.00 = 1 normaler Digitaleingang, Funktion über P05.09. Schaltet wie S1–S4 gegen GND. |
| H2 | XR4 | – | Zweiter Kanal der sicheren Momentabschaltung. Im Lieferzustand mit +24V gebrückt. |
| +24V | XR4 | – | 24 V ±15 % für die STO-Eingänge. Im Lieferzustand mit H1 und H2 gebrückt (Anhang E.4). |
| H1 | XR4 | – | Öffner zwischen +24V und H1. Offen = STO aktiv, Anzeige E40. STO wirkt bei 0–5 V, aufgehoben bei 13–30 V, Eingangsstrom 5 mA (Anhang E.5). |
| (+) | LEISTUNG | – | Zwischenkreis plus, Bremswiderstand zwischen (+) und PB. Die Klemme (−) links daneben ist bei Standard- und EU-Modellen nicht nutzbar (Kap. 4.4.2). |
| PB | LEISTUNG | – | Der Brems-Chopper ist bei allen GD27-…-B eingebaut, nur der Widerstand ist extern. Freigabe mit P08.37 = 1. |
| U | LEISTUNG | – | Motorausgang U. |
| V | LEISTUNG | – | Motorausgang V. |
| W | LEISTUNG | – | Motorausgang W. |
| ⏚ | LEISTUNG | – | Ausgangs-Erdungsklemme unten am Gerät für den Schutzleiter der Motorleitung. Den Schutzleiter am Umrichter und am Motor erden (Kap. 4.4.2). |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem INVT GD27
In zehn Schritten vom Auspacken zum ersten Motorlauf: anschließen, STO klären, Motordaten eintragen, Start/Stopp und Sollwert festlegen, Rampen einstellen. Digitaleingänge, Modbus und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen und mindestens 5 Minuten warten (Handbuch, alle GD27-Modelle). Erst dann Klemmen berühren.
Schutzleiter (PE) immer zuerst anschließen. Netzspannung niemals an U, V, W legen.
STO ist ab Werk gebrückt und damit unwirksam. Wer STO als Sicherheitsfunktion nutzt, braucht Risikobeurteilung und Abnahmeprüfung nach Handbuch Anhang E (Schritt 2).
1Netz und Motor anschließenPflicht
Netz an R, S, T (einphasige S2-Modelle: L, N an den Klemmen R/L und T/N), Motor an U, V, W. Den grün-gelben Schutzleiter der Netz- und der Motorleitung legst du jeweils auf die Erdungsklemme.
Querschnitte und Absicherung für dein Modell zeigt der Anschlussplan. Motorleitung, Netzleitung und Steuerleitungen getrennt verlegen.
Das Handbuch empfiehlt symmetrisch aufgebaute Motorleitungen; den Schutzleiter der Motorleitung am Umrichter und am Motor erden.
Höchste Motorleitungslänge im Normalbetrieb: 50 m (Baugröße A), 75 m (B), 150 m (C). Ab diesen Längen ist eine Ausgangsdrossel nahe am Umrichter nötig. Für die EMV-Kategorie C3 gelten höchstens 10 m geschirmte Motorleitung, für C2 (nur S2-Modelle) 5 m.
Die EU-Modelle haben ein eingebautes EMV-Filter. Im IT-Netz, im TT-Netz ohne geerdeten Neutralleiter und im TN-Netz mit geerdetem Außenleiter die EMV-Schraube entfernen, sonst drohen Auslösungen oder Schäden.
Drehrichtung falsch: P00.13 = 1 oder zwei Motorphasen tauschen. P00.13 = 2 sperrt den Rückwärtslauf.
Verdrahtung „Netz und Motor“ zeigenVerdrahtung „Netz mit EMV-Filter“ zeigen
Am Bedienteil üben: „Drehrichtung mit PRG/JOG umschalten“
Quelle: GD27 Manual V1.1 Kap. 1.4, 4.2, 4.4, A.5, P00.13
2STO: Werksbrücke oder SicherheitskreisPflicht
Im Lieferzustand sind +24V–H1 und +24V–H2 gebrückt. Damit läuft der Umrichter, aber STO ist keine Sicherheitsfunktion.
Für STO die Brücken entfernen und zwei Öffner eines Sicherheitsschaltgeräts, einer Sicherheits-SPS oder eines Not-Halt-Schalters in die Kreise +24V–H1 und +24V–H2 legen. Beide Kontakte müssen innerhalb von 200 ms gemeinsam öffnen bzw. schließen.
Parameter Wert Bedeutung P08.64 1 STO-Funktion freigeben – Werkseinstellung 0 = aus; laut Handbuch bei Geräten mit STO auf 1 setzen P08.52 0 0 = STO-Meldung E40 gespeichert, Quittierung nötig (Werkseinstellung); 1 = Meldung verschwindet selbsttätig P06.01 29 Y1 meldet „STO ausgelöst“, z. B. als Rückmeldung an die Sicherheitssteuerung Anzeigen
Anzeige Bedeutung E40 STO ausgelöst: H1 und H2 offen – mit STOP/RST quittieren E41 / E42 Kanal H1 / H2 gestört (nur ein Kanal offen) – erst nach Netz aus/ein quittierbar E43 beide Kanäle gestört, Hardwarefehler im STO-Kreis Das Handbuch beschreibt nicht, ob die Abschaltung über H1/H2 auch bei P08.64 = 0 wirkt. Bei Nutzung von STO daher P08.64 = 1 setzen und die Funktion mit der Abnahmeprüfung nachweisen.
Kenndaten laut Handbuch: SIL 2, Kategorie 3, PFH 8,53 · 10⁻¹⁰, DC > 90 %. Einen PL-Wert nennt das Handbuch nicht. Leitung doppelt geschirmt und verdrillt, höchstens 25 m, Schirm an PE.
STO ersetzt keinen Not-Halt und trennt die Versorgung nicht. Die Abnahmeprüfung nach der Checkliste in Anhang E.8 bei der ersten Inbetriebnahme und nach jeder Änderung durchführen und dokumentieren.
Verdrahtung „STO (Safe Torque Off)“ zeigen
Am Bedienteil üben: „STO-Meldung E40 zurücksetzen“
Quelle: GD27 Manual V1.1 Kap. 4.5.2, 6.12.6, Anhang E, P06.01, P08.52, P08.64, Fehlerliste Kap. 8.2.1
3Motordaten eintragen und Motor-AutotuningPflicht
Die Werte stehen auf dem Typenschild des Motors. Die Parameter der Gruppe P02 sind nur im Stillstand änderbar. Für Synchronmotoren P02.00 = 1 und die Daten in P02.15–P02.19 eintragen.
Parameter Wert Bedeutung P02.00 0 Motortyp: 0 = Asynchronmotor (Werkseinstellung), 1 = Synchronmotor P02.01 Typenschild Nennleistung in kW P02.02 Typenschild Nennfrequenz, Werkseinstellung 50,00 Hz P02.03 Typenschild Nenndrehzahl in min⁻¹ P02.04 Typenschild Nennspannung in V P02.05 Typenschild Nennstrom in A P00.00 0, 1 oder 2 Regelart: 2 = SVPWM (U/f, Werkseinstellung), 0 = SVC 0, 1 = SVC 1 (geberlose Vektorregelung, nur nach dem Autotuning) Motor-Autotuning
P00.01 = 0 (Start über das Bedienfeld).
P02.01 bis P02.05 vom Typenschild eintragen.
P00.15 wählen: 1 = drehend (Motor von der Last trennen), 2 = statisch komplett, 3 = statisch teilweise (nur P02.06–P02.08). Mit ENT/SHIFT bestätigen.
Mit RUN starten. Während des Autotunings blinkt die LED RUN/TUNE; am Ende hält der Umrichter selbsttätig an.
Bei P00.15 = 2 oder 3 muss die Last nicht abgekoppelt werden.
Fehler E20: Motorleistung passt nicht zur Umrichterleistung (mehr als fünf Leistungsstufen Unterschied), Typenschilddaten falsch oder Zeitüberschreitung. Daten prüfen, Last abkoppeln, erneut starten.
Am Bedienteil üben: „Motordaten eintragen und Motor-Autotuning“
Quelle: GD27 Manual V1.1 Kap. 5.1.1, 6, 6.1, 6.2, P00.00, P00.15, P02, Fehlerliste E20
4Start/Stopp-Quelle festlegenPflicht
P00.01 legt fest, woher der Startbefehl kommt. Die Digitaleingänge arbeiten nur in NPN-Beschaltung mit interner Versorgung: Der Kontakt liegt zwischen Sx und GND.
Parameter Wert Bedeutung P00.01 0 / 1 / 2 0 = Bedienfeld (Werkseinstellung), 1 = Klemmen, 2 = Kommunikation P05.01 1 S1 = Rechtslauf (Werkseinstellung) P05.02 2 S2 = Linkslauf – Werkseinstellung ist 4 = Tippbetrieb rechts P05.13 0 Zweidraht-Steuerung 1 (Werkseinstellung); 2 und 3 = Dreidraht-Steuerung mit Sin P07.04 0–3 Wirkung der STOP/RST-Taste bei Klemmen- oder Kommunikationssteuerung (Werk 0 = nur Bedienfeld) Eine SPS mit PNP-Ausgängen (schalten +24 V) kann die Eingänge nicht direkt ansteuern, weil das Handbuch nur die NPN-Beschaltung vorsieht. Dann Koppelrelais oder minusschaltende Ausgänge verwenden (hergeleitet).
S3 ist ab Werk Fehlerquittierung (P05.03 = 7). Die Klemmenfunktionen P05.01–P05.09 sind nur im Stillstand änderbar; zwei Eingänge dürfen nicht dieselbe Funktion haben.
LOCAL/REMOT zeigt die Befehlsquelle: aus = Bedienfeld, blinkt = Klemmen, leuchtet = Kommunikation.
Verdrahtung „Start/Stopp per Schalter“ zeigenVerdrahtung „Start/Stopp von SPS (NPN)“ zeigen
Am Bedienteil üben: „Motor am Bedienfeld starten und stoppen“Am Bedienteil üben: „Laufbefehl auf Klemmen umstellen“
Quelle: GD27 Manual V1.1 Kap. 4.5.3.1, 5.1.1, 6.3, 6.9.1.1, P00.01, P05, P07.04
5Sollwert festlegenPflicht
Parameter Wert Bedeutung P00.06 0 / 1 / 2 / 3 / 8 Frequenzsollwert A: 0 = P00.10 (Werk), 1 = AI1, 2 = AI2, 3 = AI3 (Poti am Bedienfeld), 8 = Modbus P00.10 50,00 Hz Frequenzvorgabe über das Bedienfeld (Werk) P00.03 50,00 Hz Maximale Ausgangsfrequenz, Bezug für Sollwerte und Rampen (nur im Stillstand) P00.04 / P00.05 50,00 / 0,00 Hz Ober- und Untergrenze der Lauffrequenz P05.52 0 / 1 Signalart AI1: 0 = Spannung (Werk), 1 = Strom P05.32 / P05.34 0,00 / 10,00 V Unter- und Obergrenze AI1 (Werk) AI1 kann 0–10 V oder 0–20 mA. Für Strom beides umstellen: den DIP-Schalter AI1 (Kunststoffabdeckung aufhebeln) auf „I“ und P05.52 = 1. 20 mA entsprechen intern 10 V. AI2 kann nur 0–10 V.
Für 4–20 mA an AI1: P05.32 = 2,00 V (4 mA, berechnet aus 20 mA ≙ 10 V).
100 % Analogsollwert entsprechen P00.03. Das Poti am Bedienfeld arbeitet als AI3 (P05.53 = 0). Analogleitungen geschirmt und verdrillt, höchstens 20 m.
Verdrahtung „Sollwert per Poti“ zeigenVerdrahtung „Sollwert 4–20 mA von SPS“ zeigen
Am Bedienteil üben: „Frequenz P00.10 auf 15,00 Hz stellen“Am Bedienteil üben: „Sollwert über das Poti (AI3)“
Quelle: GD27 Manual V1.1 Kap. 4.5.2, 4.5.3.2, 5.1.3, 6.4.2, 6.9.2.1, P00.03–P00.10, P05.32–P05.53
6Hoch- und Rücklaufzeit einstellenOptional
Parameter Wert Bedeutung P00.11 modellabhängig Hochlaufzeit 1 von 0 Hz bis P00.03 (0,0–3600,0 s) P00.12 modellabhängig Rücklaufzeit 1 von P00.03 bis 0 Hz P01.08 0 / 1 Stoppart: 0 = Rampe (Werkseinstellung), 1 = Austrudeln Zu kurze Rücklaufzeit bei großer Schwungmasse führt zu E8 (Überspannung beim Verzögern). Dann Rücklaufzeit verlängern oder einen Bremswiderstand anschließen (Schritt 9).
Der Überspannungs-Kippschutz P11.03 ist ab Werk eingeschaltet (1) und verlängert die Rampe bei steigender Zwischenkreisspannung.
Über zwei Digitaleingänge (Funktion 21/22) sind vier Rampenpaare umschaltbar: P00.11/P00.12, P08.00/P08.01, P08.02/P08.03, P08.04/P08.05.
Am Bedienteil üben: „Beschleunigungszeit P00.11 auf 5,0 s stellen“
Quelle: GD27 Manual V1.1 Kap. 6.7.2, 6.9.1.1, 6.12.1, P00.11–P00.12, P01.08, P11.03, Fehlerliste E8
7Digitaleingänge und Relais belegenOptional
Werkseinstellungen
Klemme Parameter Werk Bedeutung S1 P05.01 1 Rechtslauf S2 P05.02 4 Tippbetrieb rechts S3 P05.03 7 Fehlerquittierung S4 P05.04 0 ohne Funktion HDIA P05.00 0 Pulseingang; mit 1 normaler Digitaleingang (Funktion P05.09) Y1 P06.01 0 ohne Funktion; 1 = läuft, 29 = STO ausgelöst RO1 P06.03 1 in Betrieb Weitere Eingangsfunktionen: 2 = Linkslauf, 3 = Dreidraht-Laufsteuerung, 6 = Austrudeln, 9 = externer Fehler, 16–19 = Festfrequenz-Klemmen 1–4 (Funktionsliste im Handbuch Kap. 6.9.1.1).
Festfrequenzen: Mit den Klemmen für Funktion 16–19 wählst du bis zu 16 Stufen. Die Werte stehen in P10.02 (Stufe 0), P10.04 (Stufe 1), P10.06 (Stufe 2) usw. in % von P00.03. Sind alle Festfrequenz-Klemmen offen, gilt der Sollwert aus P00.06.
Die EU-Modelle haben nur das Relais RO1 (3 A / 250 V AC, 1 A / 30 V DC), dafür die STO-Klemmen H1/H2. Y1 ist ein Open-Collector-Ausgang für 50 mA / 30 V.
Verdrahtung „Störmeldung über Relais“ zeigenVerdrahtung „Laufmeldung an SPS (Y1)“ zeigenVerdrahtung „Festfrequenzen per Schalter“ zeigen
Am Bedienteil üben: „Laufbefehl auf Klemmen umstellen“
Quelle: GD27 Manual V1.1 Kap. 2.2, 4.5.2, 6.4.2.5, 6.9.1, P05.00–P05.09, P06.01–P06.04, P10.02
8Modbus RTU einrichtenOptional
Parameter Wert Bedeutung P00.01 2 Startbefehl über Kommunikation P00.06 8 Frequenzsollwert über Modbus (beim GD28 wäre es 10) P14.00 1 Slave-Adresse (Werk, 1–247) P14.01 4 19200 bit/s (Werk) P14.02 1 E, 8, 1 RTU (Werk) P14.04 0,0 s Timeout aus (Werk); sonst Fehler E18 bei ausbleibenden Telegrammen Steuerwort 2000H (8192): 0001H = Rechtslauf, 0005H = Stopp, 0007H = Fehlerquittierung. Frequenzsollwert 2001H (8193) in 0,01 Hz: 50 Hz = 5000 = 1388H (berechnet).
Parameteradresse = Gruppe und Nummer in Hex, z. B. P05.06 → 0506H, P10.01 → 0A01H. Für häufiges Schreiben ohne EEPROM-Verschleiß das höchste Bit setzen (RAM, nur schreiben), z. B. P00.07 → 8007H.
Den 120-Ω-Busabschluss schaltest du mit dem DIP-Schalter „485“ zu – nur an den beiden Busenden. Geschirmte, verdrillte Leitung verwenden.
Verdrahtung „Modbus RTU an SPS“ zeigen
Quelle: GD27 Manual V1.1 Kap. 4.5.2, 6.10, 7.2.1, 7.2.2, 7.3.1, P14
9Bremswiderstand anschließenOptional
Alle GD27-Modelle mit -B im Namen haben den Brems-Chopper eingebaut. Der Widerstand ist extern und kommt zwischen (+) und PB.
Parameter Wert Bedeutung P08.37 1 Dynamische Bremsung freigeben – Werkseinstellung 0 = aus P08.38 700,0 V Einschaltschwelle 400-V-Modelle (230-V-Modelle: 380,0 V) P11.03 0 Überspannungs-Kippschutz aus – laut Handbuch bei Betrieb mit Bremswiderstand Den Mindestwiderstand aus Handbuch Tab. D-7 nie unterschreiten. Werte je Modell zeigt der Anschlussplan.
Mit P11.02 = 1 bremst der Chopper auch im Stillstand, sonst nur im Betrieb. Er schaltet ab, wenn die Zwischenkreisspannung 10 V unter P08.38 fällt.
Ohne P08.37 = 1 bleibt der Widerstand kalt. Fehler E23: Bremskreis gestört oder Widerstand zu klein.
Verdrahtung „Bremswiderstand“ zeigen
Am Bedienteil üben: „Störung E8 zurücksetzen“
Quelle: GD27 Manual V1.1 Kap. 2.1, 4.4, 6.12.1, 6.12.5, D.3.3, P08.37–P08.38, P11.02–P11.03, Fehlerliste E23
10Erster LaufPflicht
Die Betriebswerte liefert die Gruppe P17 (z. B. P17.01 Ausgangsfrequenz, P17.04 Ausgangsstrom, P17.11 Zwischenkreisspannung, P17.12 Zustand der Digitaleingänge), den Fehlerspeicher P07.27–P07.32.
Fehler quittieren: STOP/RST, Digitaleingang mit Funktion 7 oder Netz aus/ein.
Werkseinstellungen zurück: P00.18 = 1 (ohne Motorparameter; löscht auch das Benutzerpasswort). P00.18 = 2 löscht den Fehlerspeicher.
Am Bedienteil üben: „Motor am Bedienfeld starten und stoppen“Am Bedienteil üben: „Betriebswerte (P17) und Fehlerspeicher (P07) lesen“
Quelle: GD27 Manual V1.1 Kap. 5.1.3, 6, 6.11, 8.1, P00.18, P07.02, P07.27, P08.06, P17
Stand 1.0 · 29.09.2026 · Quelle: INVT Goodrive27 Series Smart VFD Manual V1.1 (09/2023). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Maße und Montage
Maße und Bohrbild des gewählten Modells. Die Zeichnung ist schematisch, die Maße stammen aus dem Handbuch.
Alle Modelle
| Artikel | Leistung | B × H × T (mm) | Lochabstand (mm) | Loch ⌀ (mm) | Gewicht (kg) |
|---|---|---|---|---|---|
| IN.GD27.0R4G.S2.B.EU | 0,4 kW · 1~ 230 V | 60 × 190 × 155 | 2 Löcher senkrecht übereinander, Abstand 180 mm, 36 mm von der rechten Kante | 5 | 0,99 |
| IN.GD27.0R7G.S2.B.EU | 0,75 kW · 1~ 230 V | ||||
| IN.GD27.0R7G.4.B.EU | 0,75 kW · 3~ 400 V | ||||
| IN.GD27.1R5G.4.B.EU | 1,5 kW · 3~ 400 V | ||||
| IN.GD27.1R5G.S2.B.EU | 1,5 kW · 1~ 230 V | 70 × 190 × 155 | 2 Löcher senkrecht übereinander, Abstand 180 mm, 36 mm von der rechten Kante | 5 | 1,25 |
| IN.GD27.2R2G.S2.B.EU | 2,2 kW · 1~ 230 V | ||||
| IN.GD27.2R2G.4.B.EU | 2,2 kW · 3~ 400 V | ||||
| IN.GD27.004G.4.B.EU | 4 kW · 3~ 400 V | ||||
| IN.GD27.5R5G.4.B.EU | 5,5 kW · 3~ 400 V | 90 × 235 × 155 | 70 × 220 | 6 | 1,95 |
| IN.GD27.7R5G.4.B.EU | 7,5 kW · 3~ 400 V |
Montage Schritt für Schritt
1Einbauort prüfen
Der GD27 gehört in einen sauberen, gut belüfteten Innenraum, in der Regel in einen Schaltschrank (Handbuch Kap. 3.2.1).
Umgebungstemperatur −10 bis +50 °C, ohne schnelle Temperaturwechsel.
Luftfeuchte unter 90 %, ohne Betauung; bei korrosiven Gasen höchstens 60 %.
Vibration höchstens 5,8 m/s² (0,6 g).
Keine direkte Sonne, kein Ölnebel, Metall- oder leitfähiger Staub, kein Wasser; nicht auf brennbaren Untergrund montieren.
Aufstellhöhe bis 1000 m ohne Leistungsreduzierung, darüber 1 % je 100 m; über 3000 m beim Hersteller nachfragen.
2Mindestabstände einhalten
Die Kühlluft strömt von unten nach oben durch das Gerät. Damit sie frei ein- und austreten kann, braucht der Umrichter Abstand zu Wänden, Kabelkanälen und Nachbargeräten.
Seitlich mindestens 40 mm, oben und unten mindestens 100 mm (Handbuch Tab. 3-1 und 3-2).
Mehrere Umrichter nebeneinander mit denselben Abständen; verschieden große Geräte an der Oberkante ausrichten.
3Bohrbild anreißen und bohren
Die Baugrößen A und B (bis 4 kW) haben je eine Lasche oben und unten, 36 mm von der rechten Kante: oben ein Loch, unten ein Schlitz, der zum Rand hin offen ist. Baugröße C (5,5 und 7,5 kW) hat vier Löcher, oben geschlossen, unten offen (Handbuch Abb. C-1 und C-2).
Den Randabstand oben und unten nennt das Handbuch nicht. In der Zeichnung und in der Bohrschablone sind die Löcher mittig zwischen den Rändern angenommen. Eine Schraubengröße nennt das Handbuch nicht; zu Ø 5 mm passt M4, zu Ø 6 mm M5 (hergeleitet).
Die Bohrschablone im Maßstab 1:1 hilft beim Anreißen. Drucke sie in tatsächlicher Größe (100 %) und prüfe das Kontrollmaß von 100 mm mit dem Lineal.
4Senkrecht montieren
Der GD27 darf nur senkrecht montiert werden. Schraube zuerst die oberen Schrauben vor, hänge den Umrichter ein, setze dann die unteren Schrauben und ziehe alle fest (Handbuch Kap. 3.3.1.1). Das Gewicht steht bei den Maßen.
Die Baugrößen A und B lassen sich mit dem Hutschienenhalter (Bestell-Nr. 11091-00014) auch auf eine Hutschiene setzen (Handbuch Kap. 3.3.1.2 und D.3.4.3).
5Bedienteil in die Schaltschranktür (optional)
Für alle Modelle gibt es ein externes Bedienteil. Es lässt sich direkt mit zwei Schrauben oder in einem der beiden Einbaurahmen in die Schaltschranktür setzen (Handbuch Anhang D.3.4).
Bedienteil: 56 × 75 × 31 mm.
Direkt auf die Tür: 2 Löcher ⌀ 4,5 mm und ein Durchbruch 19 × 19 mm, Lage siehe Handbuch Abb. D-5.
Einbaurahmen 1 (61001-00090): 66 × 87 mm, Ausschnitt in der Tür 63 × 83 mm.
Einbaurahmen 2 (11022-00136): 88 × 124 mm, Ausschnitt in der Tür 82 × 115 mm.
6Anschließen
Danach Netz, Motor und PE anschließen. Querschnitte und Absicherung je Modell stehen im Anschlussplan.
Stand 1.0 · 29.09.2026 · Quelle: GD27 Manual V1.1 (09/2023), Kap. 2.5, 3.2, 3.3, Anhang C.1 und D.3.4: Tab. 3-1, 3-3, C-1, C-2, Abb. C-1, C-2, D-4 bis D-8. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.
Downloads
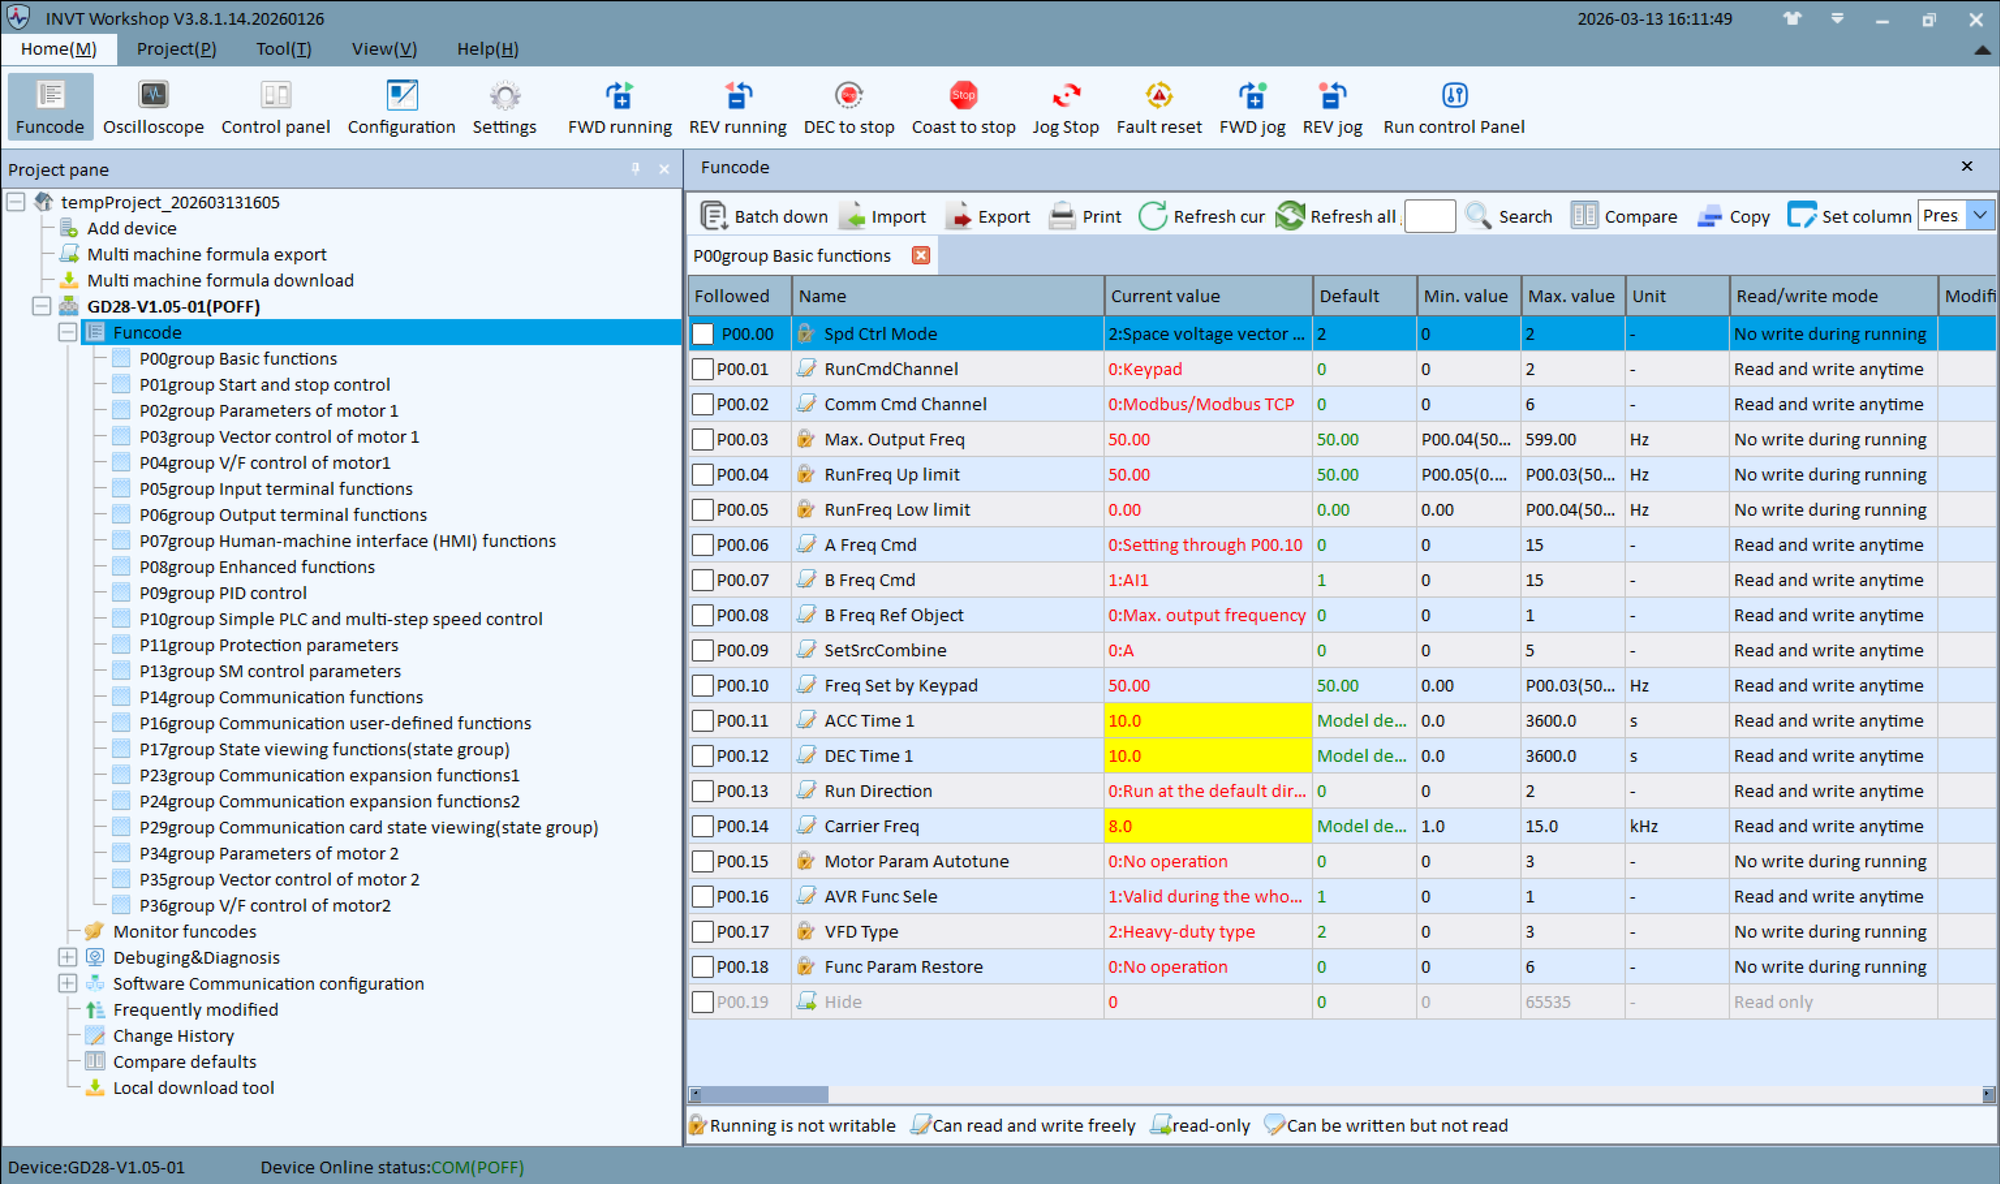
Benutzerhandbuch (EN) und Workshop-Software:
INVT GD27 Frequenzumrichter
Passende Software