INVT GD28 – Support, Anschlussplan & Inbetriebnahme
Alles für deinen INVT GD28 nach dem Kauf – für alle 19 Modelle von 0,2 bis 22 kW, einphasig 230 V und dreiphasig 400 V:
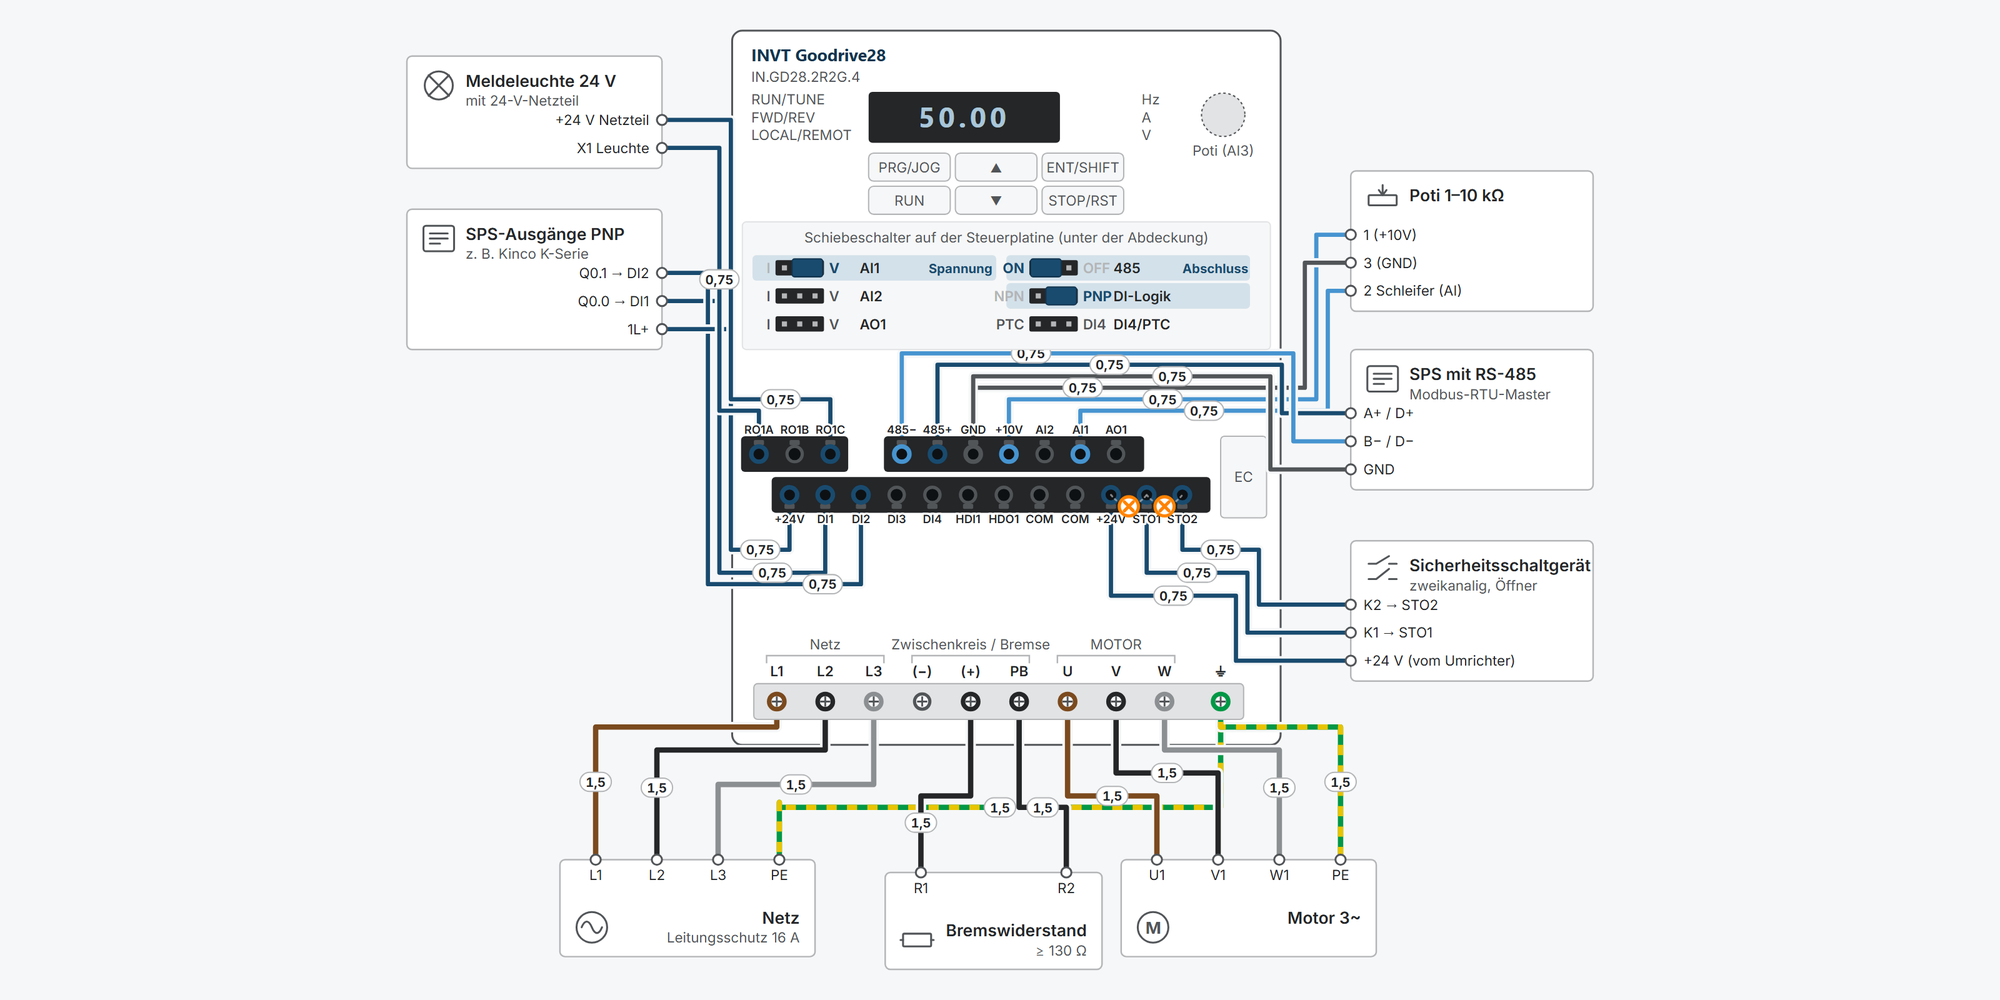
Interaktiver Anschlussplan: Netz und Motor, STO, Start/Stopp, Sollwert, Modbus RTU, Relais und Bremswiderstand, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in zehn Schritten, von den Motordaten bis zum ersten Lauf
Bedienung: Bedienteil zum Ausprobieren, mit Übungen
Maße & Montage: Maßzeichnung je Modell, Bohrbild, Mindestabstände und Bohrschablone zum Ausdrucken
Downloads: Benutzerhandbuch, Katalog, EC-TX149-Handbuch, GSDML/ESI-Dateien, CE-, UL- und STO-Zertifikate sowie 2D- und 3D-Zeichnungen
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
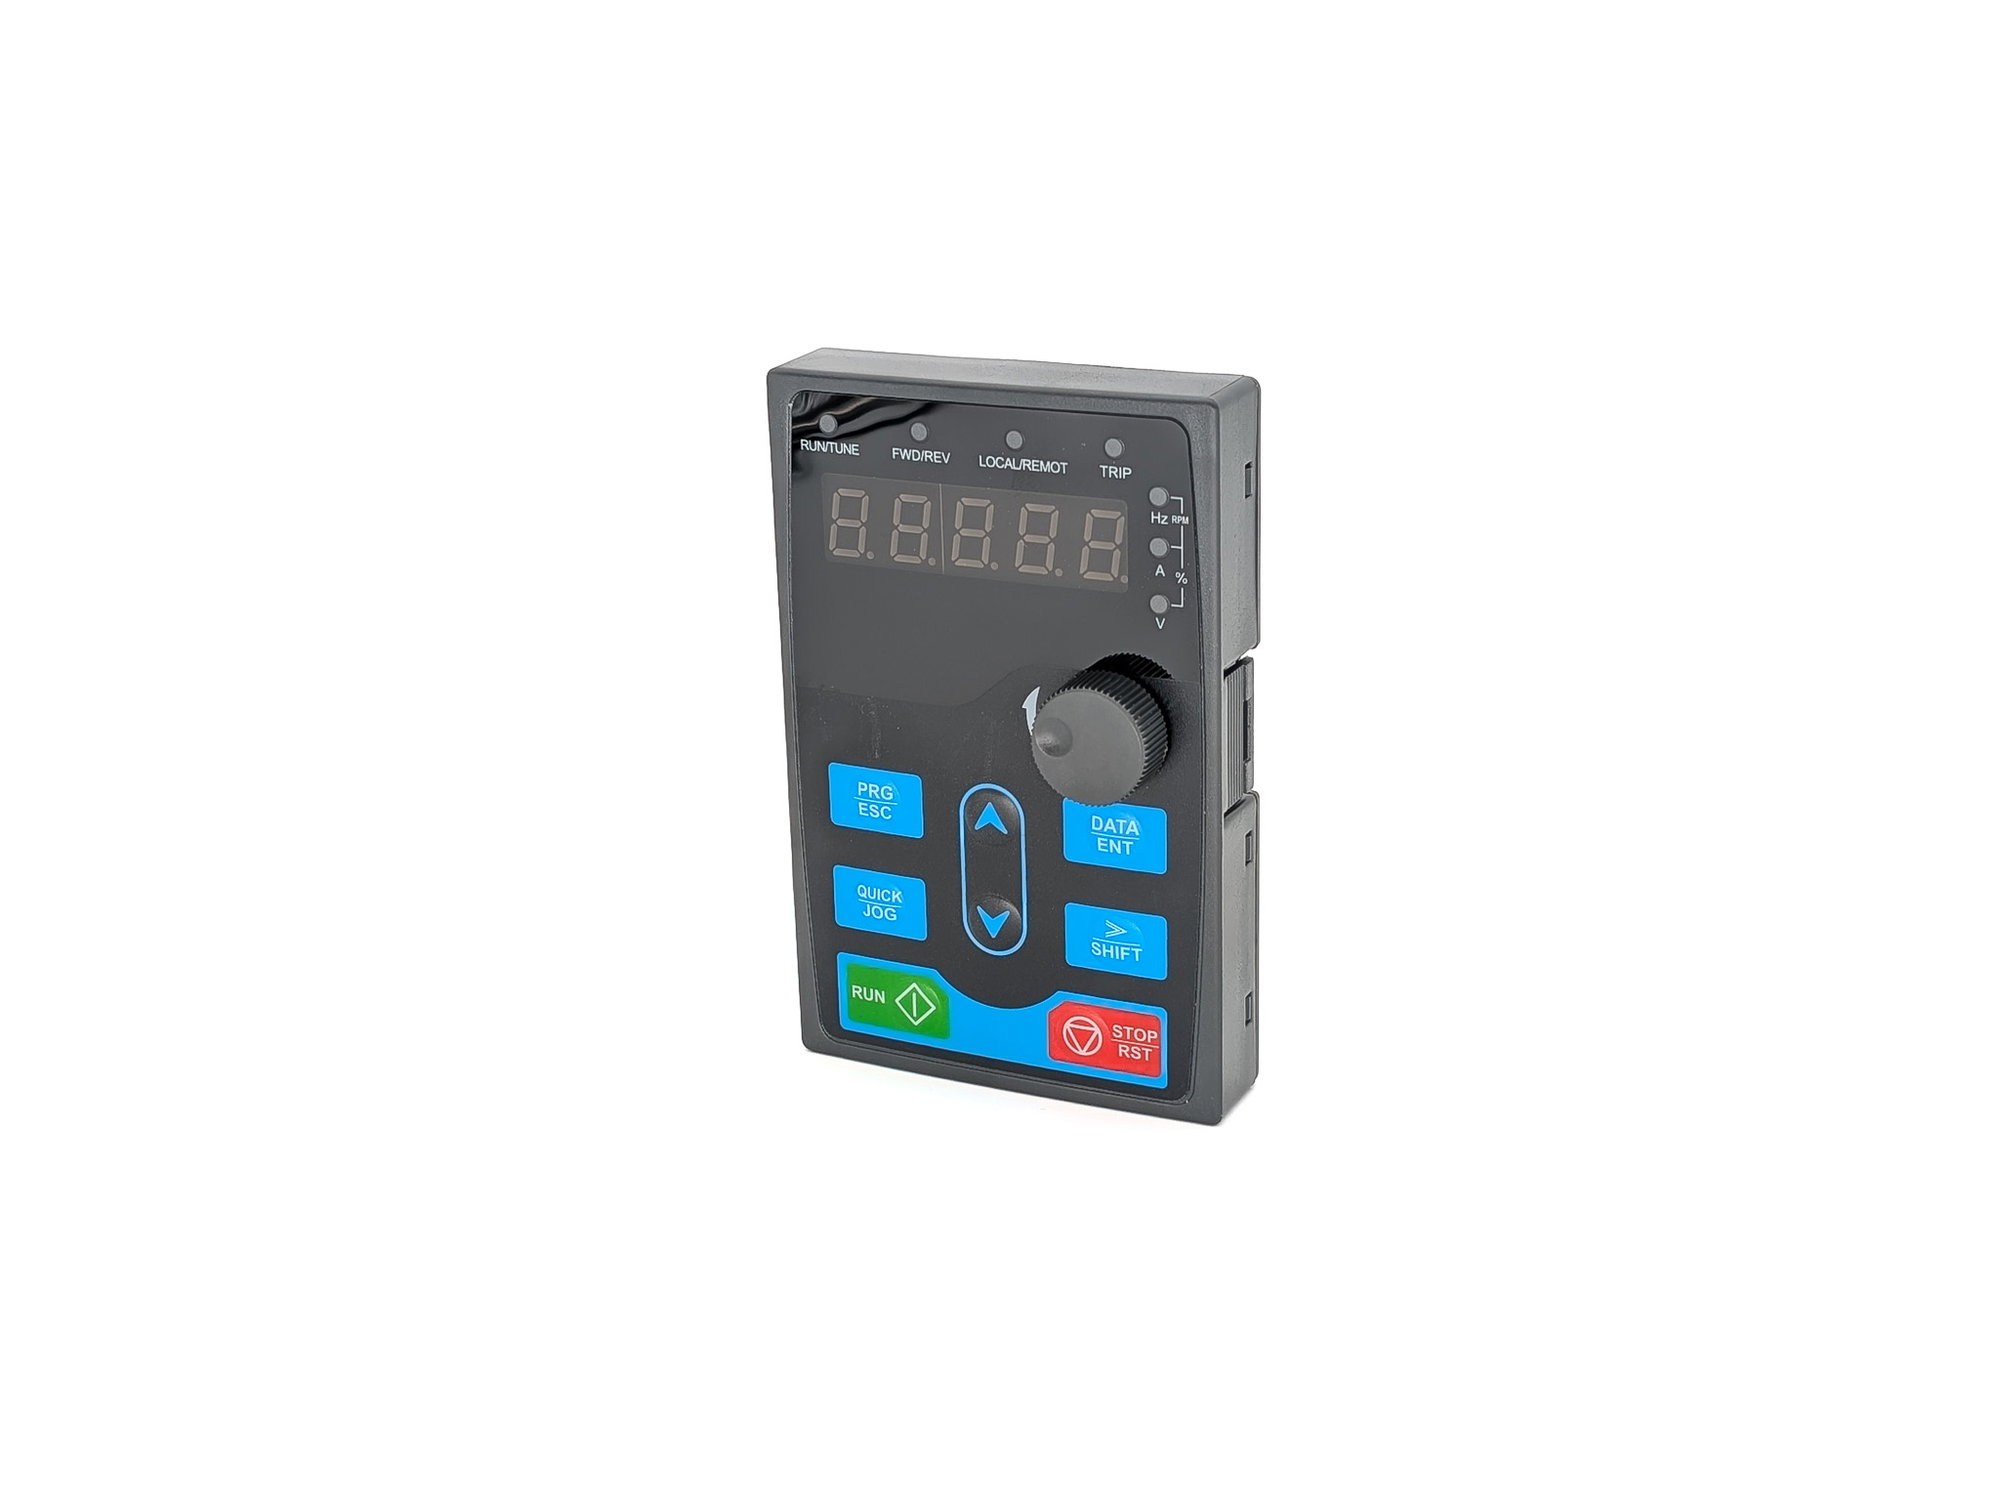
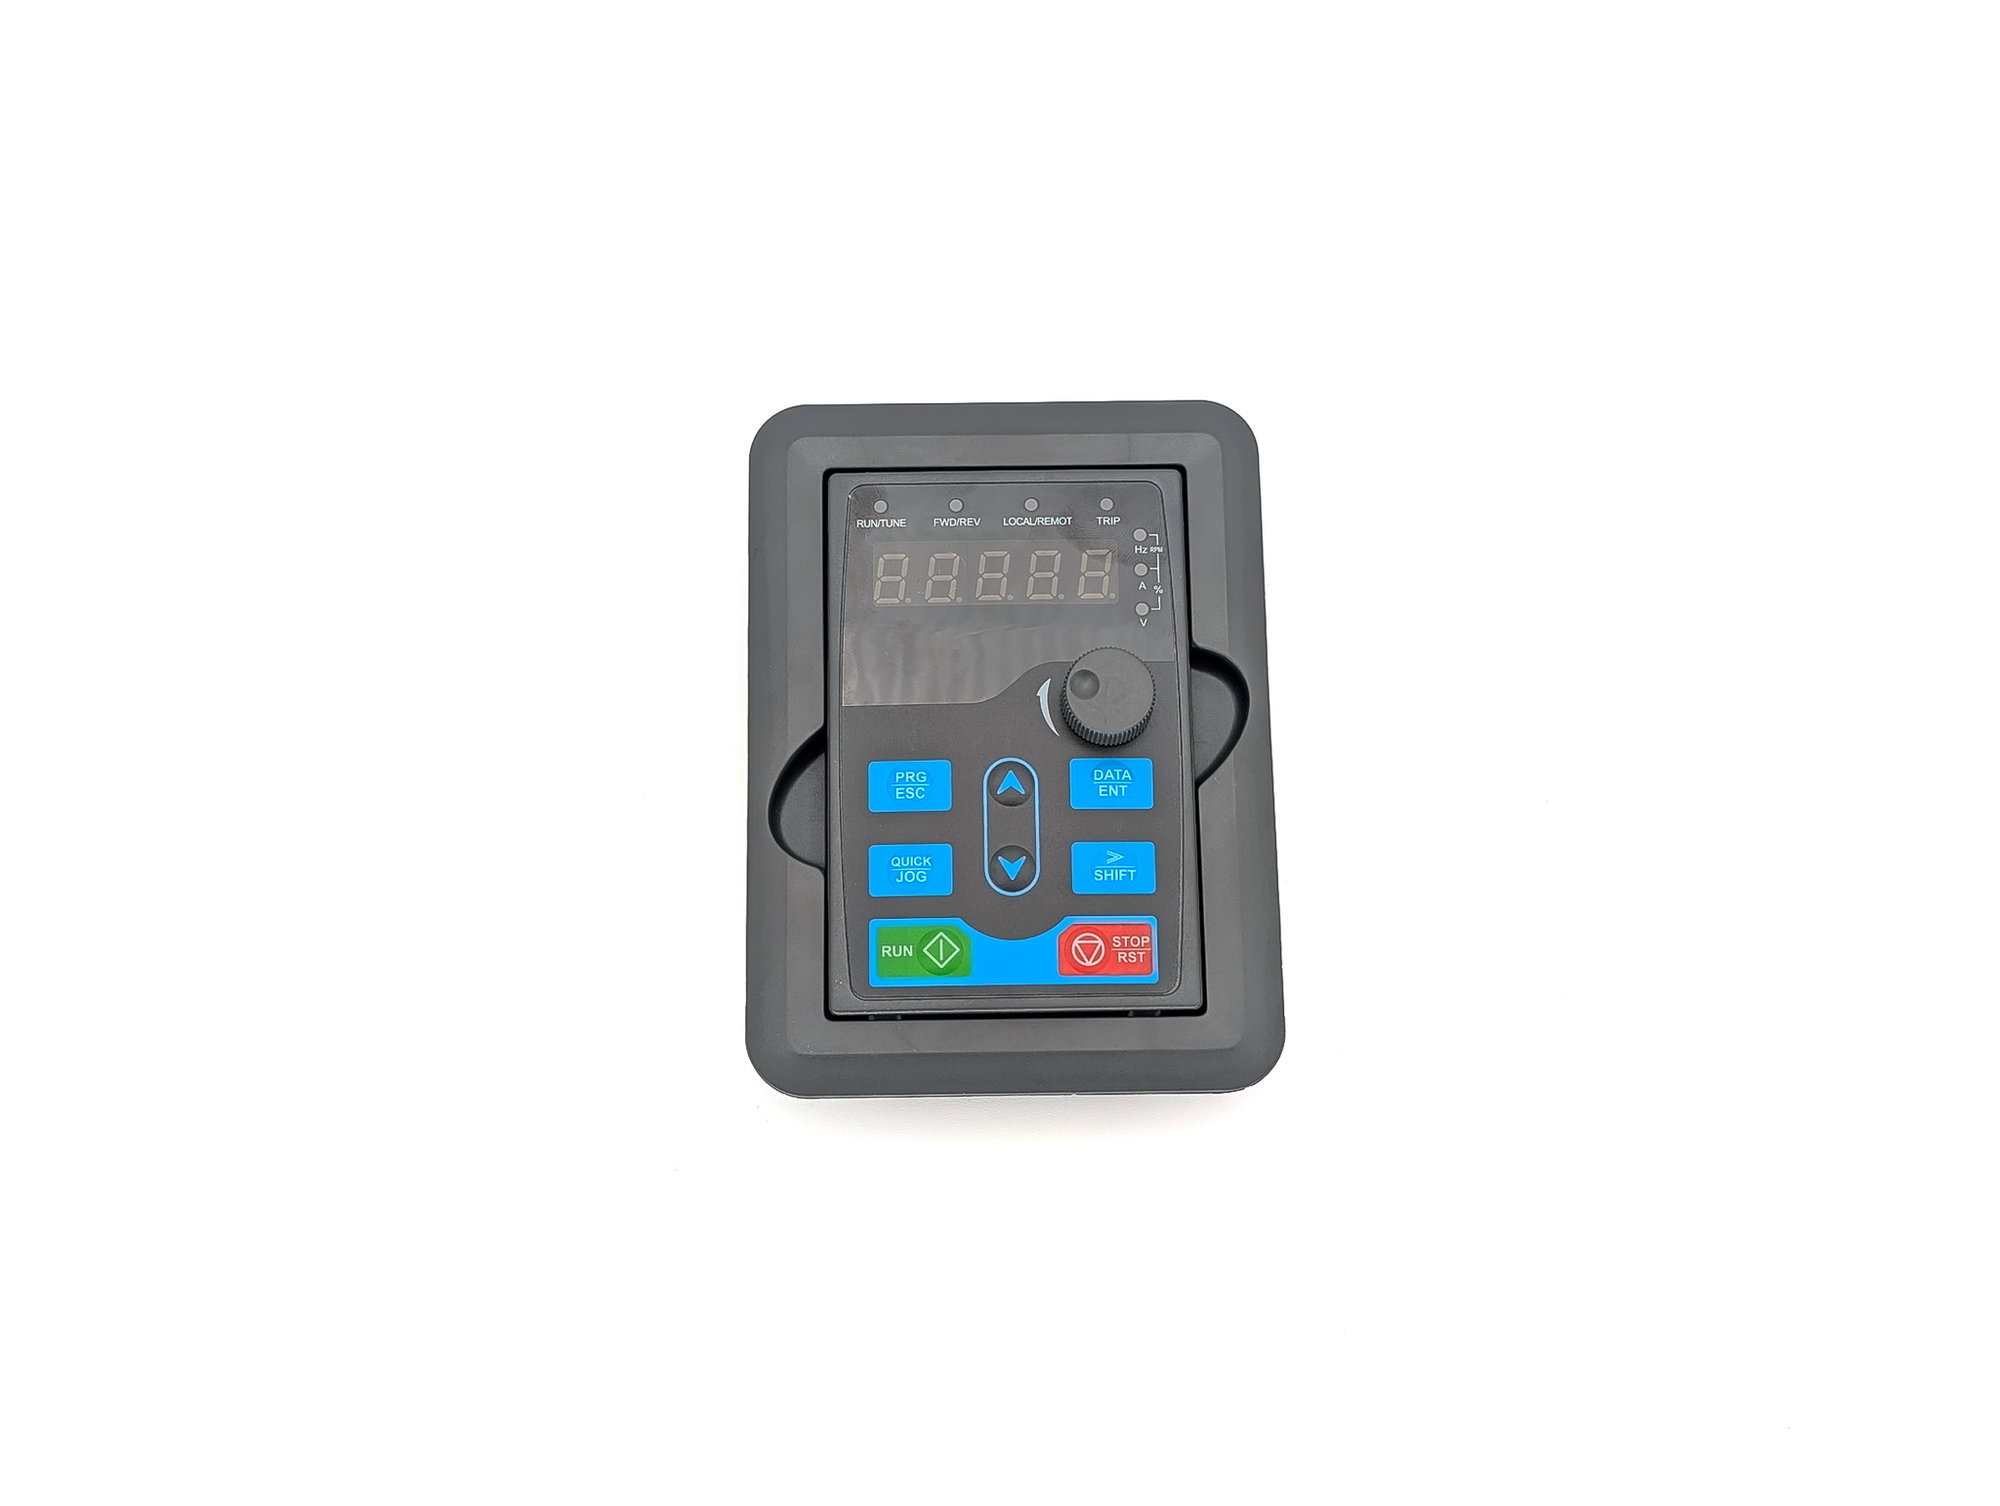
Bedienteil: Tasten, Anzeige und LEDs
PRG/JOG startet das Menü zur Parametrierung – die wichtigste Taste zum Programmieren. Probiere das Bedienteil hier aus: Parameter einstellen, Motor starten und stoppen, Störungen quittieren. Die Übungen führen Schritt für Schritt durch die wichtigsten Abläufe. Bleibt der Mauszeiger kurz auf einer Taste, erscheint, was sie gerade bewirkt.
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht GD28
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| RO1A | RELAIS | – | Schließer von RO1. Belastbar AC 250 V / 3 A, DC 30 V / 1 A. Funktion über P06.05 (Werk 1 = in Betrieb). |
| RO1B | RELAIS | – | Öffner von RO1. |
| RO1C | RELAIS | – | Gemeinsamer Anschluss von RO1. |
| 485− | STEUER_O | – | RS-485 B− (Modbus RTU). Geschirmtes, verdrilltes Paar, Abschluss 120 Ω per Schiebeschalter 485. |
| 485+ | STEUER_O | – | RS-485 A+ (Modbus RTU). |
| GND | STEUER_O | – | Bezug für +10V, Analogsignale und RS-485. |
| +10V | STEUER_O | – | Interne +10,5 V, max. 50 mA, z. B. für ein Sollwertpotentiometer. |
| AI2 | STEUER_O | – | −10–+10 V oder 0–20 mA, Schiebeschalter AI2 und P05.76 Bit 1 passend einstellen. |
| AI1 | STEUER_O | – | 0–10 V (33 kΩ) oder 0–20 mA (250 Ω), Schiebeschalter AI1 und P05.76 Bit 0 passend einstellen. |
| AO1 | STEUER_O | – | 0–10 V oder 0–20 mA, Schiebeschalter AO1. Funktion über P06.26. |
| +24V | STEUER_U | – | Interne 24 V, max. 100 mA (zusammen mit HDO1 im PNP-Betrieb). |
| DI1 | STEUER_U | – | 10–30 V = aktiv. Werk: P05.01 = 1 (Rechtslauf). |
| DI2 | STEUER_U | – | Werk: P05.02 = 4 (Jog rechts). Für Linkslauf P05.02 = 2 setzen. |
| DI3 | STEUER_U | – | Werk: P05.03 = 7 (Fehlerquittierung). |
| DI4 | STEUER_U | – | Werk: P05.04 = 0 (ohne Funktion). Mit Schiebeschalter PTC und P05.04 = 57 Kaltleitereingang (Auslösung 3,6 kΩ). |
| HDI1 | STEUER_U | – | Pulseingang bis 50 kHz, mit P05.00 = 1 normaler Digitaleingang. |
| HDO1 | STEUER_U | – | Werk Pulsausgang (P06.00 = 0), als Digitalausgang P06.00 = 1. 50 mA / 30 V. |
| COM | STEUER_U | – | Bezug der +24V und der Digitalsignale. |
| COM | STEUER_U | – | Zweite COM-Klemme, intern verbunden. |
| +24V | STEUER_U | – | Zweite +24V-Klemme neben den STO-Eingängen. Im Lieferzustand mit STO1 und STO2 gebrückt. |
| STO1 | STEUER_U | – | 13–30 V = freigegeben, unter 5 V = STO aktiv. Im Lieferzustand mit +24V gebrückt. SIL 3, PL e, Kat. 3. |
| STO2 | STEUER_U | – | Zweiter, redundanter Kanal. Beide Kanäle müssen innerhalb von 200 ms gemeinsam schalten. |
| L1 / L | LEISTUNG | – | Netz L1 (3~) bzw. L (S2-Modelle, 1~ 230 V). Bei Baugröße A–C sitzen L1–L3 oben am Gerät; die Zeichnung ist schematisch. |
| L2 / N | LEISTUNG | – | Netz L2 bzw. N (S2-Modelle). |
| L3 / – | LEISTUNG | – | Netz L3 (nur 3~-Modelle). |
| (−) | LEISTUNG | – | Zwischenkreis minus. Nicht für den Bremswiderstand. |
| (+) | LEISTUNG | – | Zwischenkreis plus, Bremswiderstand zwischen (+) und PB. |
| PB | LEISTUNG | – | Bremschopper ist in jedem GD28 eingebaut, nur der Widerstand ist extern. Freigabe mit P08.39 = 1. |
| U | LEISTUNG | – | Motorausgang U. |
| V | LEISTUNG | – | Motorausgang V. |
| W | LEISTUNG | – | Motorausgang W. |
| ⏚ | LEISTUNG | – | Schutzleiter. Zuerst anschließen. |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem INVT GD28
In zehn Schritten vom Auspacken zum ersten Motorlauf: anschließen, STO klären, Motordaten eintragen, Start/Stopp und Sollwert festlegen, Rampen einstellen. Digitaleingänge, Modbus und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen und mindestens 5 Minuten warten (Handbuch, alle GD28-Modelle). Erst dann die Abdeckung öffnen und Klemmen berühren.
Schutzleiter (PE) immer zuerst anschließen. Netzspannung niemals an U, V, W legen.
STO ist ab Werk gebrückt und damit unwirksam. Wer STO als Sicherheitsfunktion nutzt, braucht Risikobeurteilung und Abnahmeprüfung (Schritt 2).
1Netz und Motor anschließenPflicht
Netz an L1, L2, L3 (S2-Modelle: L, N), Motor an U, V, W, PE an beide Erdungsschrauben. Bei Baugröße A–C sitzen die Netzklemmen oben, die Motorklemmen unten; bei D und E liegt alles in einer Reihe unten.
Querschnitte, Leitungsschutzschalter und Sicherung für dein Modell zeigt der Anschlussplan. Die Tabellenwerte des Handbuchs sind Richtwerte und dürfen nicht unterschritten werden.
Das Handbuch empfiehlt symmetrisch geschirmte Netz- und Motorleitungen. Über der Motorkabellänge nach Handbuch Tab. B-2 (z. B. 2,2 kW: 150 m geschirmt) ist eine Ausgangsdrossel nötig.
Für EMV-Kategorie C2 schaltest du ein externes Netzfilter vor. Den passenden Filtertyp für dein Modell zeigt der Anschlussplan „Netz mit EMV-Filter“.
Drehrichtung falsch: P00.13 = 1 oder zwei Motorphasen tauschen.
Verdrahtung „Netz und Motor“ zeigenVerdrahtung „Netz mit EMV-Filter“ zeigen
Quelle: gd28/10-klemmen, 10b-installation, 12-zubehoer-schutzorgane
2STO: Werksbrücke oder SicherheitskreisPflicht
Im Lieferzustand sind +24V, STO1 und STO2 gebrückt. Damit läuft der Umrichter, aber STO ist keine Sicherheitsfunktion.
Für STO die Brücken entfernen und zwei Öffner eines Sicherheitsschaltgeräts oder Not-Halts in die Kreise +24V–STO1 und +24V–STO2 legen. Beide Kanäle müssen innerhalb von 200 ms gemeinsam schalten.
Parameter Wert Bedeutung P08.55 0 Nach E40 ist eine Quittierung nötig (Werkseinstellung); 1 = Meldung verschwindet selbsttätig Anzeigen
Anzeige Bedeutung E40 STO aktiv: beide Kanäle offen E41 / E42 Kanaldiskrepanz Kanal 1 / Kanal 2 – nur Netz aus/ein setzt zurück E43 beide Kanäle fehlerhaft E44 FLASH-CRC-Fehler des STO-Codes – Treiberplatine tauschen Werden die Brücken ohne verdrahteten Sicherheitskreis entfernt, meldet der Umrichter E40 und läuft nicht an.
STO ersetzt keinen Not-Halt und trennt die Versorgung nicht. Kenndaten: SIL 3, PL e, Kategorie 3. Leitung doppelt geschirmt, höchstens 25 m.
Abnahmeprüfung nach Handbuch Anhang F.8 bei der ersten Inbetriebnahme und nach jeder sicherheitsrelevanten Änderung durchführen und dokumentieren.
Verdrahtung „STO (Safe Torque Off)“ zeigen
Am Bedienteil üben: „STO-Meldung E40 quittieren“
Quelle: gd28/11-sto, 10-klemmen §9
3Motordaten eintragen und Motor-AutotuningPflicht
Die Werte stehen auf dem Typenschild des Motors. Die Parameter der Gruppe P02 sind nur im Stillstand änderbar.
Parameter Wert Bedeutung P02.00 0 Motortyp: 0 = Asynchronmotor (Werkseinstellung), 1 = Permanentmagnet-Synchronmotor P02.01 Typenschild Nennleistung in kW P02.02 Typenschild Nennfrequenz, in Europa meist 50,00 Hz P02.03 Typenschild Nenndrehzahl in min⁻¹ P02.04 Typenschild Nennspannung in V P02.05 Typenschild Nennstrom in A P00.00 0, 1 oder 2 Regelart: 2 = SVPWM/U/f (Werkseinstellung), 0 oder 1 = geberlose Vektorregelung (nur nach dem Autotuning) Motor-Autotuning
P00.01 = 0 (Start über die Bedieneinheit).
P02.01 bis P02.05 vom Typenschild eintragen.
P00.15 wählen: 1 = vollständig drehend (Motor von der Last trennen), 2 = vollständig statisch, 3 = teilweise statisch. Mit ENT/SHIFT bestätigen, die Anzeige zeigt -TUN-.
RUN drücken. Die Anzeige zählt die Schritte (TUN-1 …), RUN/TUNE blinkt.
Bei -End- ist das Autotuning fertig; die ermittelten Motorparameter sind gespeichert.
Am Bedienteil üben: „Motordaten eintragen und Motor-Autotuning“
Quelle: gd28/01-basis, Handbuch Kap. 6.2.1
4Start/Stopp-Quelle festlegenPflicht
P00.01 legt fest, woher der Startbefehl kommt. Die Digitaleingänge sind ab Werk auf PNP geschaltet (Schiebeschalter NPN/PNP): der Kontakt liegt zwischen +24V und DIx.
Parameter Wert Bedeutung P00.01 0 / 1 / 2 0 = Bedieneinheit (Werkseinstellung), 1 = Klemmen, 2 = Kommunikation P05.01 1 DI1 = Rechtslauf (Werkseinstellung) P05.02 2 DI2 = Linkslauf – Werkseinstellung ist 4 = Jog rechts P07.04 0–3 Wirkung der STOP/RST-Taste bei Klemmen- oder Kommunikationssteuerung (Werk 0 = nur Bedieneinheit) DI3 ist ab Werk Fehlerquittierung (P05.03 = 7).
LOCAL/REMOT zeigt die Befehlsquelle: aus = Bedieneinheit, blinkt = Klemmen, leuchtet = Kommunikation.
Verdrahtung „Start/Stopp per Schalter“ zeigenVerdrahtung „Start/Stopp von SPS (PNP)“ zeigen
Am Bedienteil üben: „Motor an der Bedieneinheit starten und stoppen“Am Bedienteil üben: „Startbefehl auf Klemmen umstellen“
Quelle: gd28/01-basis, 02-io, 03-io-hmi
5Sollwert festlegenPflicht
Parameter Wert Bedeutung P00.06 0 / 1 / 2 / 3 / 10 Frequenzsollwert A: 0 = P00.10 (Werk), 1 = AI1, 2 = AI2, 3 = AI3 (Poti der Bedieneinheit), 10 = Modbus P00.10 50,00 Hz Frequenzvorgabe über die Bedieneinheit (Werk) P00.03 50,00 Hz Maximale Ausgangsfrequenz, Bezug für Sollwerte und Rampen (nur im Stillstand) P00.04 / P00.05 50,00 / 0,00 Hz Ober- und Untergrenze der Lauffrequenz P05.76 0x0 / 0x1 AI-Signaltyp: Bit 0 = AI1, Bit 1 = AI2, 1 = Strom Schiebeschalter AI1/AI2 und P05.76 müssen übereinstimmen, sonst passt der Analogsollwert nicht.
Für 4–20 mA an AI1: Schalter auf I, P05.76 = 0x1; die Untergrenze P05.42 steht im Strombetrieb ab Werk auf 4,00 mA.
Verdrahtung „Sollwert per Poti“ zeigenVerdrahtung „Sollwert 4–20 mA von SPS“ zeigen
Am Bedienteil üben: „Frequenzvorgabe P00.10 auf 15,00 Hz stellen“Am Bedienteil üben: „Sollwert über das Poti (AI3)“
Quelle: gd28/01-basis, 02-io, 10-klemmen §6
6Hoch- und Rücklaufzeit einstellenOptional
Parameter Wert Bedeutung P00.11 modellabhängig Hochlaufzeit 1 von 0 Hz bis P00.03 (0,0–3600,0 s) P00.12 modellabhängig Rücklaufzeit 1 von P00.03 bis 0 Hz Zu kurze Rücklaufzeit bei großer Schwungmasse führt zu E8 (Überspannung beim Verzögern). Dann Rücklaufzeit verlängern oder einen Bremswiderstand anschließen (Schritt 9).
Am Bedienteil üben: „Hochlaufzeit P00.11 auf 5,0 s stellen“
Quelle: gd28/01-basis
7Digitaleingänge und Relais belegenOptional
Werkseinstellungen
Klemme Parameter Werk Bedeutung DI1 P05.01 1 Rechtslauf DI2 P05.02 4 Jog rechts DI3 P05.03 7 Fehlerquittierung DI4 P05.04 0 ohne Funktion (mit Schalter PTC und 57: Kaltleiter) HDI1 P05.00 0 Pulseingang; mit 1 normaler Digitaleingang RO1 P06.05 1 in Betrieb; 5 = Umrichter im Fehlerzustand Weitere Funktionen: 2 = Linkslauf, 3 = Dreidraht-Laufsteuerung, 5 = Jog links (Funktionsliste 0–95 im Handbuch).
HDO1 ist ab Werk Pulsausgang; als Digitalausgang P06.00 = 1.
Kaltleiter (PTC) im Motor: an DI4 und COM anschließen, Schiebeschalter DI4/PTC auf PTC stellen, P05.04 = 57. Bei Übertemperatur stoppt der Umrichter mit E59.
Verdrahtung „Störmeldung über Relais“ zeigenVerdrahtung „Motortemperatur (PTC) an DI4“ zeigen
Quelle: gd28/02-io
8Modbus RTU oder Ethernet einrichtenOptional
Parameter Wert Bedeutung P00.01 2 Startbefehl über Kommunikation P00.06 10 Frequenzsollwert über Modbus/Modbus-TCP (beim GD27 wäre es 8) P14.00 1 Slave-Adresse (Werk) P14.01 4 19200 bit/s (Werk) P14.02 1 E, 8, 1 (Werk) P14.04 0,0 s Timeout aus (Werk); sonst Fehler E18 bei ausbleibenden Telegrammen Steuerwort 0x2000: 1 = Rechtslauf, 5 = Stopp, 7 = Fehlerquittierung. Frequenzsollwert 0x2001 in 0,01 Hz.
Interner 120-Ω-Abschluss über den Schiebeschalter 485: nur an den beiden Busenden auf ON.
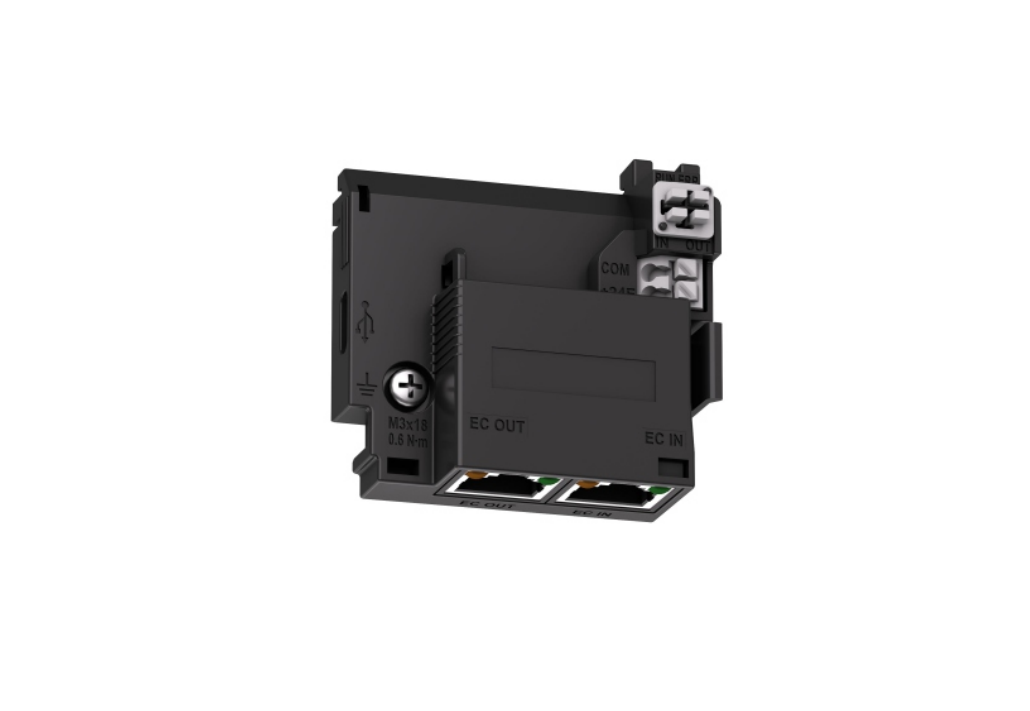
Ethernet (PROFINET, EtherCAT, EtherNet/IP, Modbus TCP) über die Karte EC-TX149: Protokoll in P24.00, Frequenzsollwert P00.06 = 14 (bzw. 10 für Modbus TCP).
Verdrahtung „Modbus RTU an SPS“ zeigen
Quelle: gd28/04-modbus, 13-ec-tx149-kommunikation, 10-klemmen §10
9Bremswiderstand anschließenOptional
Der Brems-Chopper ist in jedem GD28 eingebaut, nur der Widerstand ist extern: zwischen (+) und PB, niemals an (−).
Parameter Wert Bedeutung P08.39 1 Dynamische Bremsung freigeben – Werkseinstellung 0 = aus P08.40 700,0 V Einschaltschwelle 400-V-Modelle (220-V-Modelle: 380,0 V) Den Mindestwiderstand aus Handbuch Tab. E-6 nie unterschreiten, sonst wird der Chopper zerstört. Werte je Modell zeigt der Anschlussplan.
Ohne P08.39 = 1 bleibt der Widerstand kalt; der Umrichter verlängert dann über den Überspannungsschutz (P11.03) die Rampe.
Verdrahtung „Bremswiderstand“ zeigen
Am Bedienteil üben: „Störung E8 quittieren“
Quelle: gd28/06-schutz, 12-zubehoer-schutzorgane
10Erster LaufPflicht
Die Betriebswerte liefert die Gruppe P17 (z. B. P17.04 Ausgangsstrom, P17.11 Zwischenkreisspannung), den Fehlerspeicher P07.27 ff.
Am Bedienteil üben: „Motor an der Bedieneinheit starten und stoppen“Am Bedienteil üben: „Betriebswerte (P17) und Fehlerspeicher (P07) lesen“
Quelle: gd28/01-basis, 08-monitor, 03-io-hmi
Stand 2.0 · 26.09.2026 · Quelle: INVT GD28 Manual V1.3 (03/2026), aufbereitet in spstiger vfd-konfig (gd28/01-basis, 02-io, 03-io-hmi, 04-modbus, 06-schutz, 10-klemmen, 10b-installation, 11-sto, 12-zubehoer-schutzorgane). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Maße und Montage
Maße und Bohrbild des gewählten Modells. Die Zeichnung ist schematisch, die Maße stammen aus dem Handbuch.
Alle Modelle
| Artikel | Leistung | B × H × T (mm) | Lochabstand (mm) | Loch ⌀ (mm) | Gewicht (kg) |
|---|---|---|---|---|---|
| IN.GD28.0R2G.S2 | 0,2 kW · 1~ 230 V | 60 × 190 × 155 | 2 Löcher senkrecht übereinander, Abstand 180 mm, 36 mm von der rechten Kante | 5 | 1,23 |
| IN.GD28.0R4G.S2 | 0,4 kW · 1~ 230 V | ||||
| IN.GD28.0R7G.S2 | 0,75 kW · 1~ 230 V | ||||
| IN.GD28.0R4G.4 | 0,4 kW · 3~ 400 V | ||||
| IN.GD28.0R7G.4 | 0,75 kW · 3~ 400 V | ||||
| IN.GD28.1R1G.4 | 1,1 kW · 3~ 400 V | ||||
| IN.GD28.1R1G.S2 | 1,1 kW · 1~ 230 V | 70 × 190 × 155 | 2 Löcher senkrecht übereinander, Abstand 180 mm, 36 mm von der rechten Kante | 5 | 1,27 |
| IN.GD28.1R5G.S2 | 1,5 kW · 1~ 230 V | ||||
| IN.GD28.2R2G.S2 | 2,2 kW · 1~ 230 V | ||||
| IN.GD28.1R5G.4 | 1,5 kW · 3~ 400 V | ||||
| IN.GD28.2R2G.4 | 2,2 kW · 3~ 400 V | ||||
| IN.GD28.003G.4 | 3 kW · 3~ 400 V | ||||
| IN.GD28.004G.4 | 4 kW · 3~ 400 V | ||||
| IN.GD28.5R5G.4 | 5,5 kW · 3~ 400 V | 90 × 235 × 155 | oben 70 mm, unten 72 mm, senkrecht 220 mm | 6 | 2,05 |
| IN.GD28.7R5G.4 | 7,5 kW · 3~ 400 V | ||||
| IN.GD28.011G.4 | 11 kW · 3~ 400 V | 130 × 250 × 185 | 100 × 237 | 6 | 3,55 |
| IN.GD28.015G.4 | 15 kW · 3~ 400 V | ||||
| IN.GD28.018G.4 | 18,5 kW · 3~ 400 V | 160 × 300 × 190 | 130 × 287 | 6 | 4,9 |
| IN.GD28.022G.4 | 22 kW · 3~ 400 V |
Montage Schritt für Schritt
1Einbauort prüfen
Der GD28 gehört in einen gut belüfteten Innenraum, in der Regel in einen Schaltschrank (Schutzart IP20, Verschmutzungsgrad 2).
Umgebungstemperatur −10 bis +50 °C. Ohne Leistungsreduzierung bis 40 °C (Normal Duty) bzw. 50 °C (Heavy Duty), Kurven im Handbuch Anhang B.
Luftfeuchte unter 95 %, ohne Betauung; bei korrosiven Gasen höchstens 60 %.
Vibration höchstens 5,8 m/s² (0,6 g).
Aufstellhöhe bis 1000 m ohne Leistungsreduzierung, darüber 1 % je 100 m.
2Mindestabstände einhalten
Der Umrichter braucht Abstand zu Wänden, Kabelkanälen und Nachbargeräten, damit die Kühlluft frei ein- und austreten kann.
Seitlich mindestens 40 mm, oben und unten mindestens 100 mm, vor der Front mindestens 40 mm.
Zwischen zwei Umrichtern nebeneinander reichen 30 mm (bis 50 °C). Sitzen verschieden große Geräte nebeneinander, die Oberkanten fluchtend ausrichten (Handbuch Tab. 3-1 und 3-2).
3Bohrbild anreißen und bohren
Die kleinen Baugrößen bis 4 kW haben zwei Befestigungslöcher senkrecht übereinander, 36 mm von der rechten Kante. Ab 5,5 kW sind es vier. Oben sitzen jeweils geschlossene Löcher, unten Schlitze, die zum Rand hin offen sind (Handbuch Anhang D).
Den Randabstand oben und unten nennt das Handbuch nicht. In der Zeichnung und in der Bohrschablone sind die Löcher mittig zwischen den Rändern angenommen. Eine Schraubengröße für die Wandmontage steht nicht im Handbuch; zu Ø 5 mm passt M4, zu Ø 6 mm M5 (hergeleitet).
Die Bohrschablone im Maßstab 1:1 hilft beim Anreißen. Drucke sie in tatsächlicher Größe (100 %) und prüfe das Kontrollmaß von 100 mm mit dem Lineal.
4Senkrecht montieren
Der GD28 darf nur senkrecht montiert werden. Schraube zuerst die oberen Schrauben vor, hänge den Umrichter ein, setze dann die unteren Schrauben und ziehe alle fest (Handbuch Kap. 3.3.1.1). Das Gewicht steht bei den Maßen.
Die Baugrößen bis 4 kW lassen sich mit dem Halter AP-RB-A-01 auch auf eine Hutschiene setzen. Ab 5,5 kW gibt es Flanschrahmen (AP-FG-C/D/E-01), mit denen der Kühlkörper durch die Montageplatte nach außen reicht (Handbuch Anhang D).
5Bedienteil in die Schaltschranktür (optional)
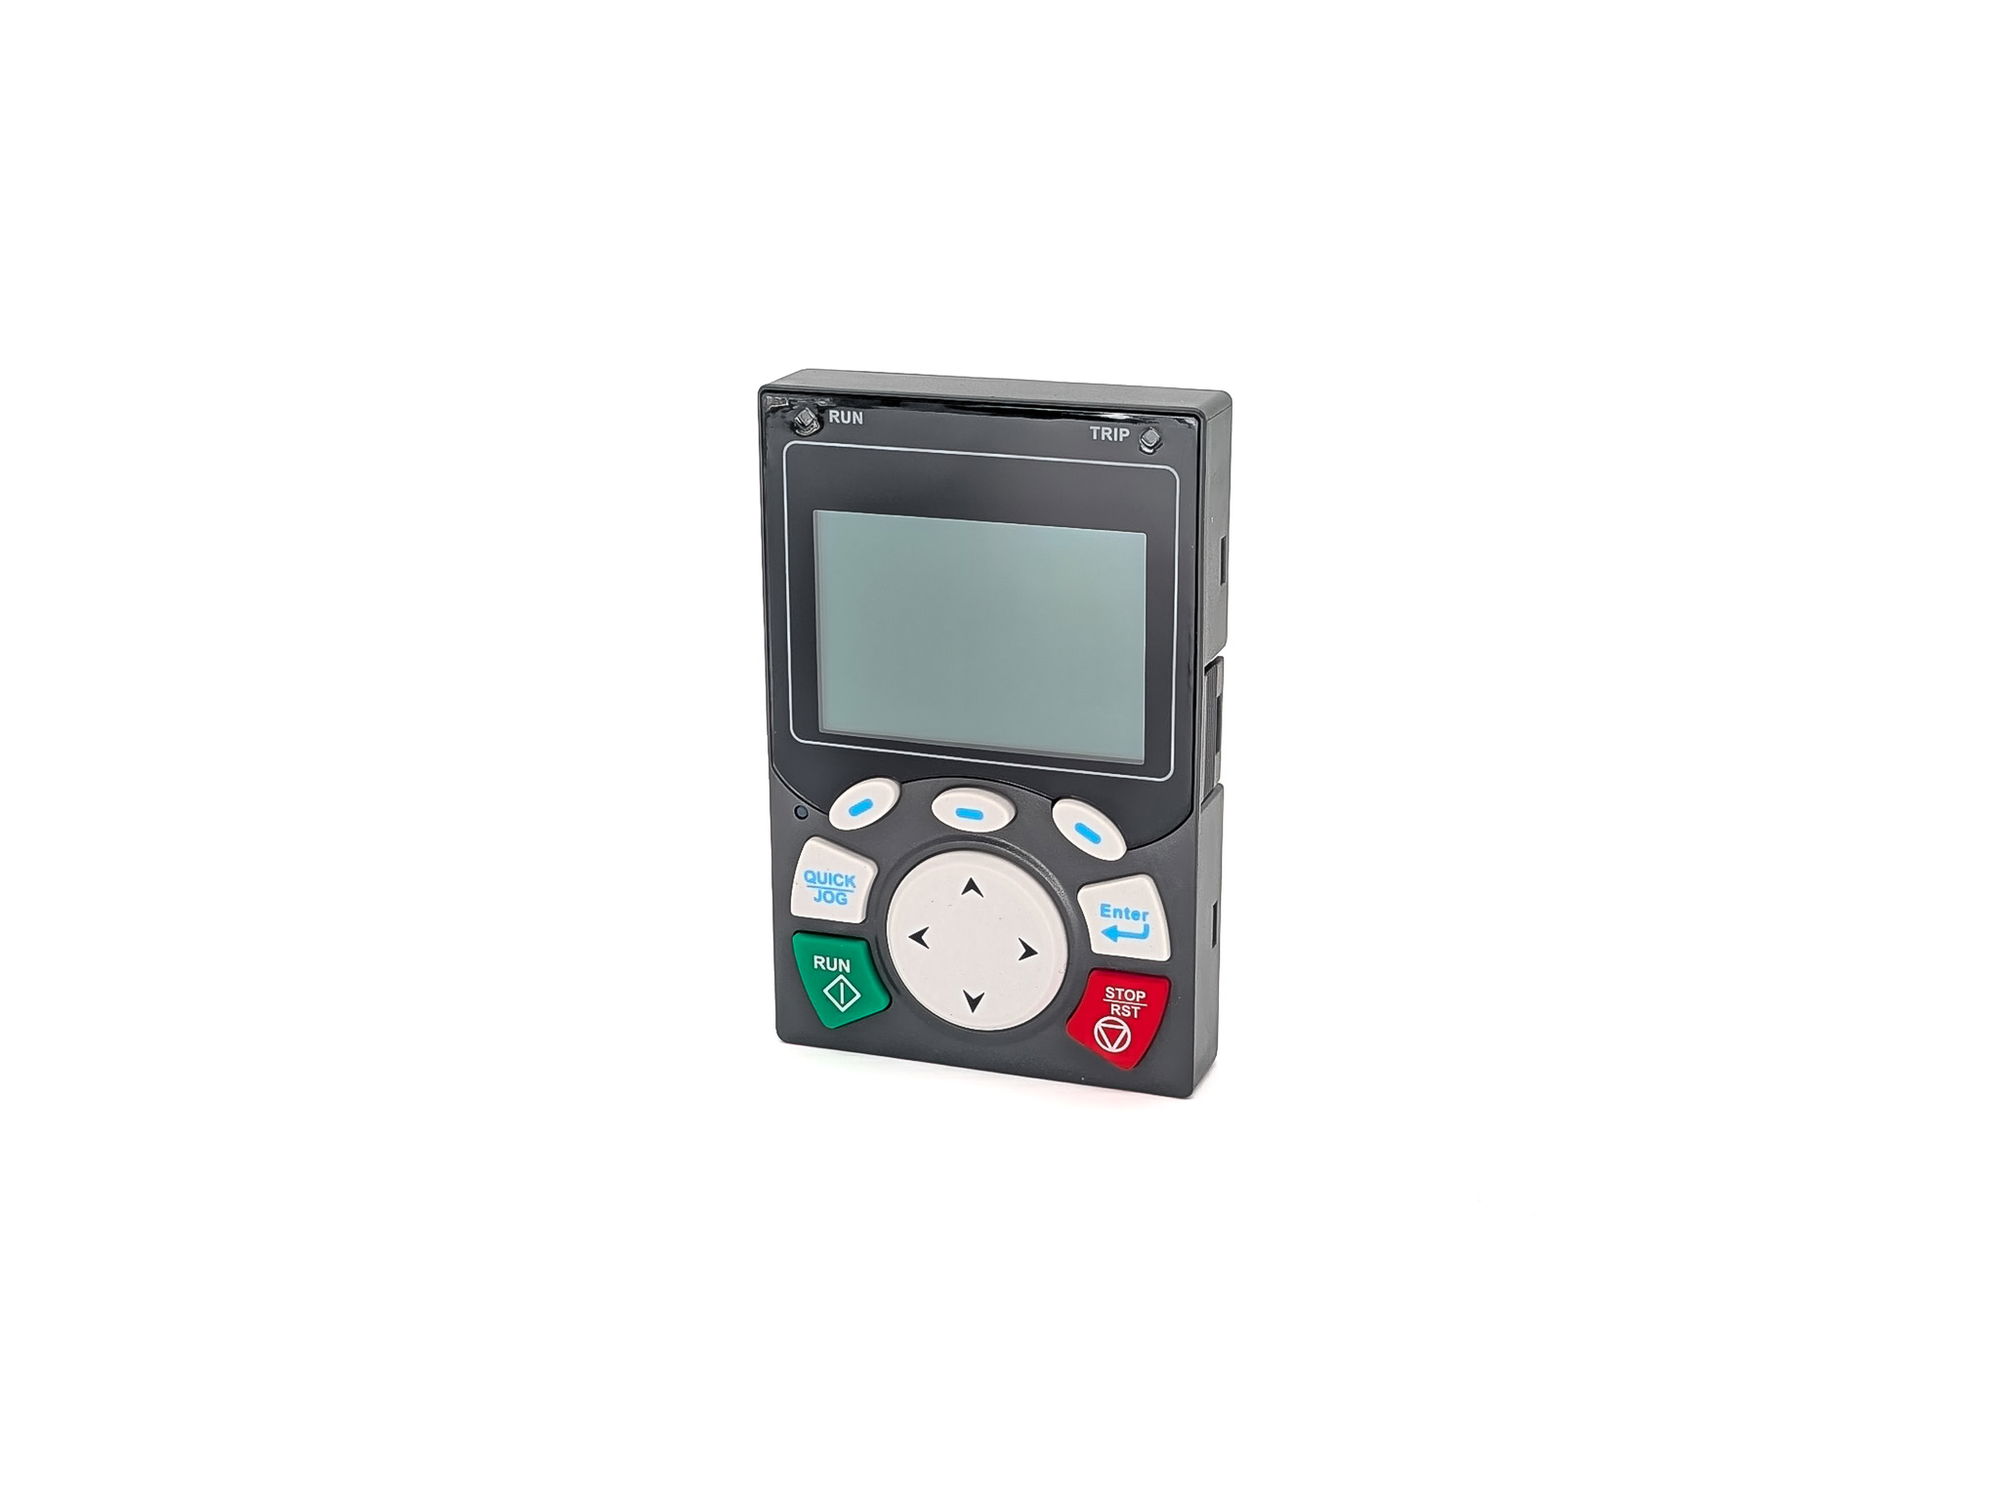
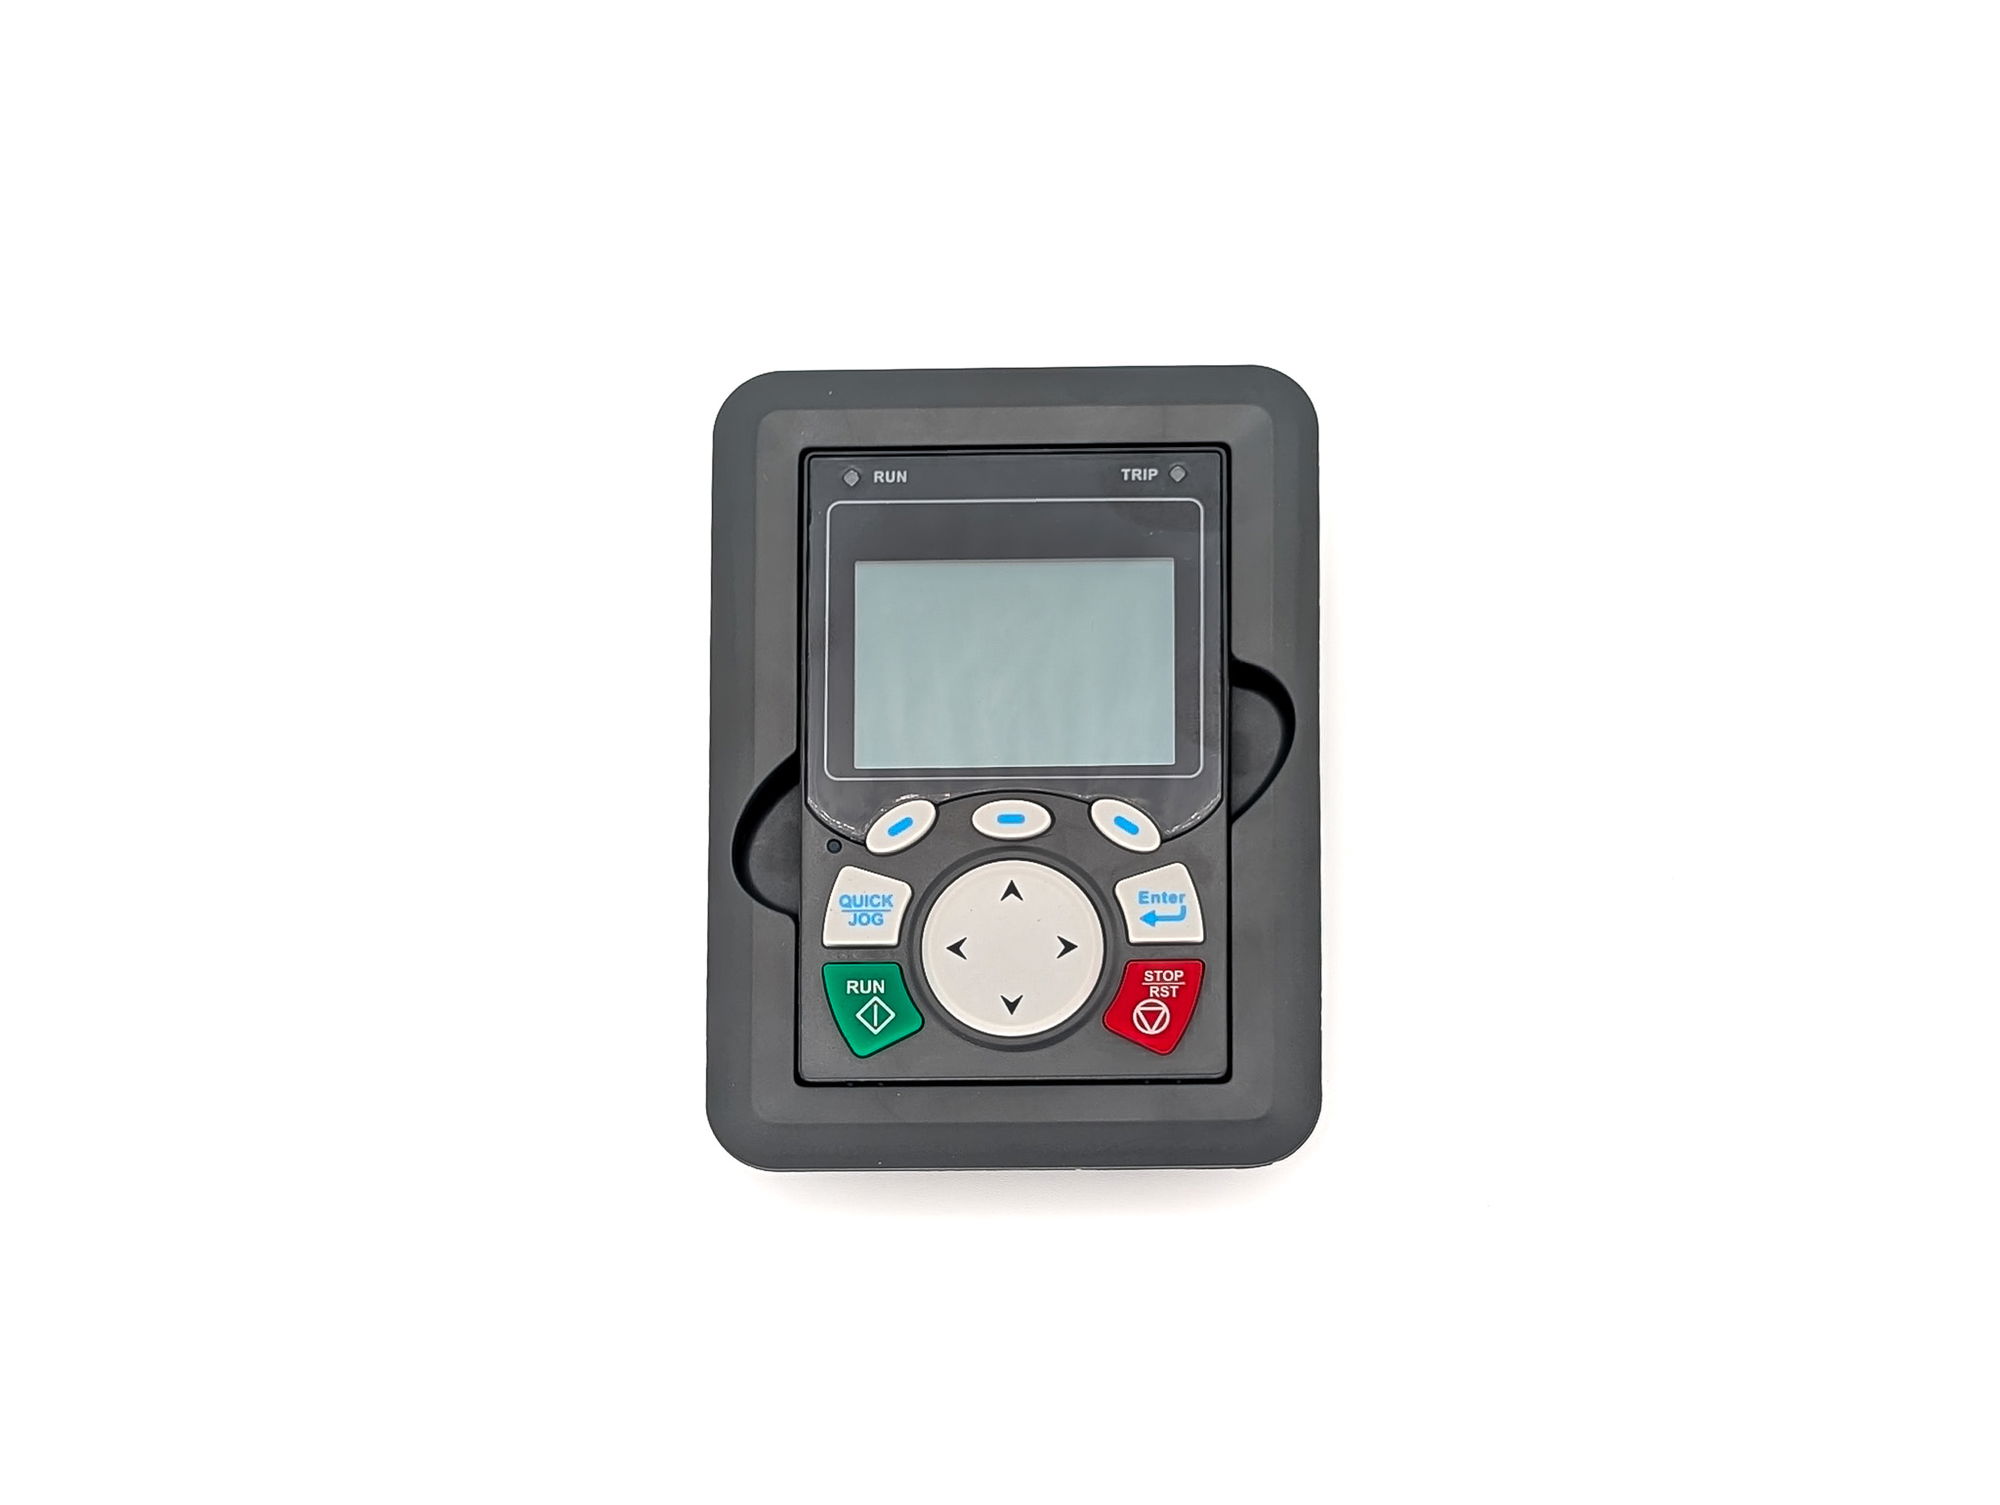
Für die Bedienung von außen gibt es externe Bedienteile: BOP-270 (LED) und SOP-28 (LCD). Verbunden werden sie mit einem normalen RJ45-Netzwerkkabel, bis 100 m lang (Handbuch Kap. 5.1).
LED-Bedienteil: 71 × 109 × 37 mm.
Direkt auf die Tür: 2 Schrauben M3 diagonal im Abstand 58 × 56 mm, dazu ein Durchbruch von etwa 17 × 18 mm für den RJ45-Stecker.
Mit Einbaurahmen: Rahmen 103 × 139,9 mm, Ausschnitt in der Tür 98 × 115 mm.
Einbaurahmen in der Zeichnung zeigenKeypad BOP-270 im Shop (mit oder ohne Einbaurahmen)LCD-Keypad SOP-28 im Shop
6Anschließen
Danach Netz, Motor und PE anschließen. Querschnitte und Absicherung je Modell stehen im Anschlussplan.
Stand 1.0 · 29.09.2026 · Quelle: GD28 Manual V1.3 (05/2026), Kap. 3.2 und 3.3, Anhang D: Tab. 3-1, Tab. D-1 bis D-5, Abb. D-1 bis D-6. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.
Multi-Frequenzbetrieb
Festfrequenzen über Digitaleingänge abrufen: Schritt für Schritt für den GD28.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Downloads
Benutzerhandbuch, Katalog, EC-TX149-Handbuch, GSDML/ESI-Dateien, CE-, UL- und STO-Zertifikate sowie 2D- und 3D-Zeichnungen:
INVT GD28 Frequenzumrichter
Passende Software
Zubehör