Versandkostenfrei innerhalb Deutschlands Professioneller technischer Support

Kinco iSMD – Support, Anschlussplan & Inbetriebnahme
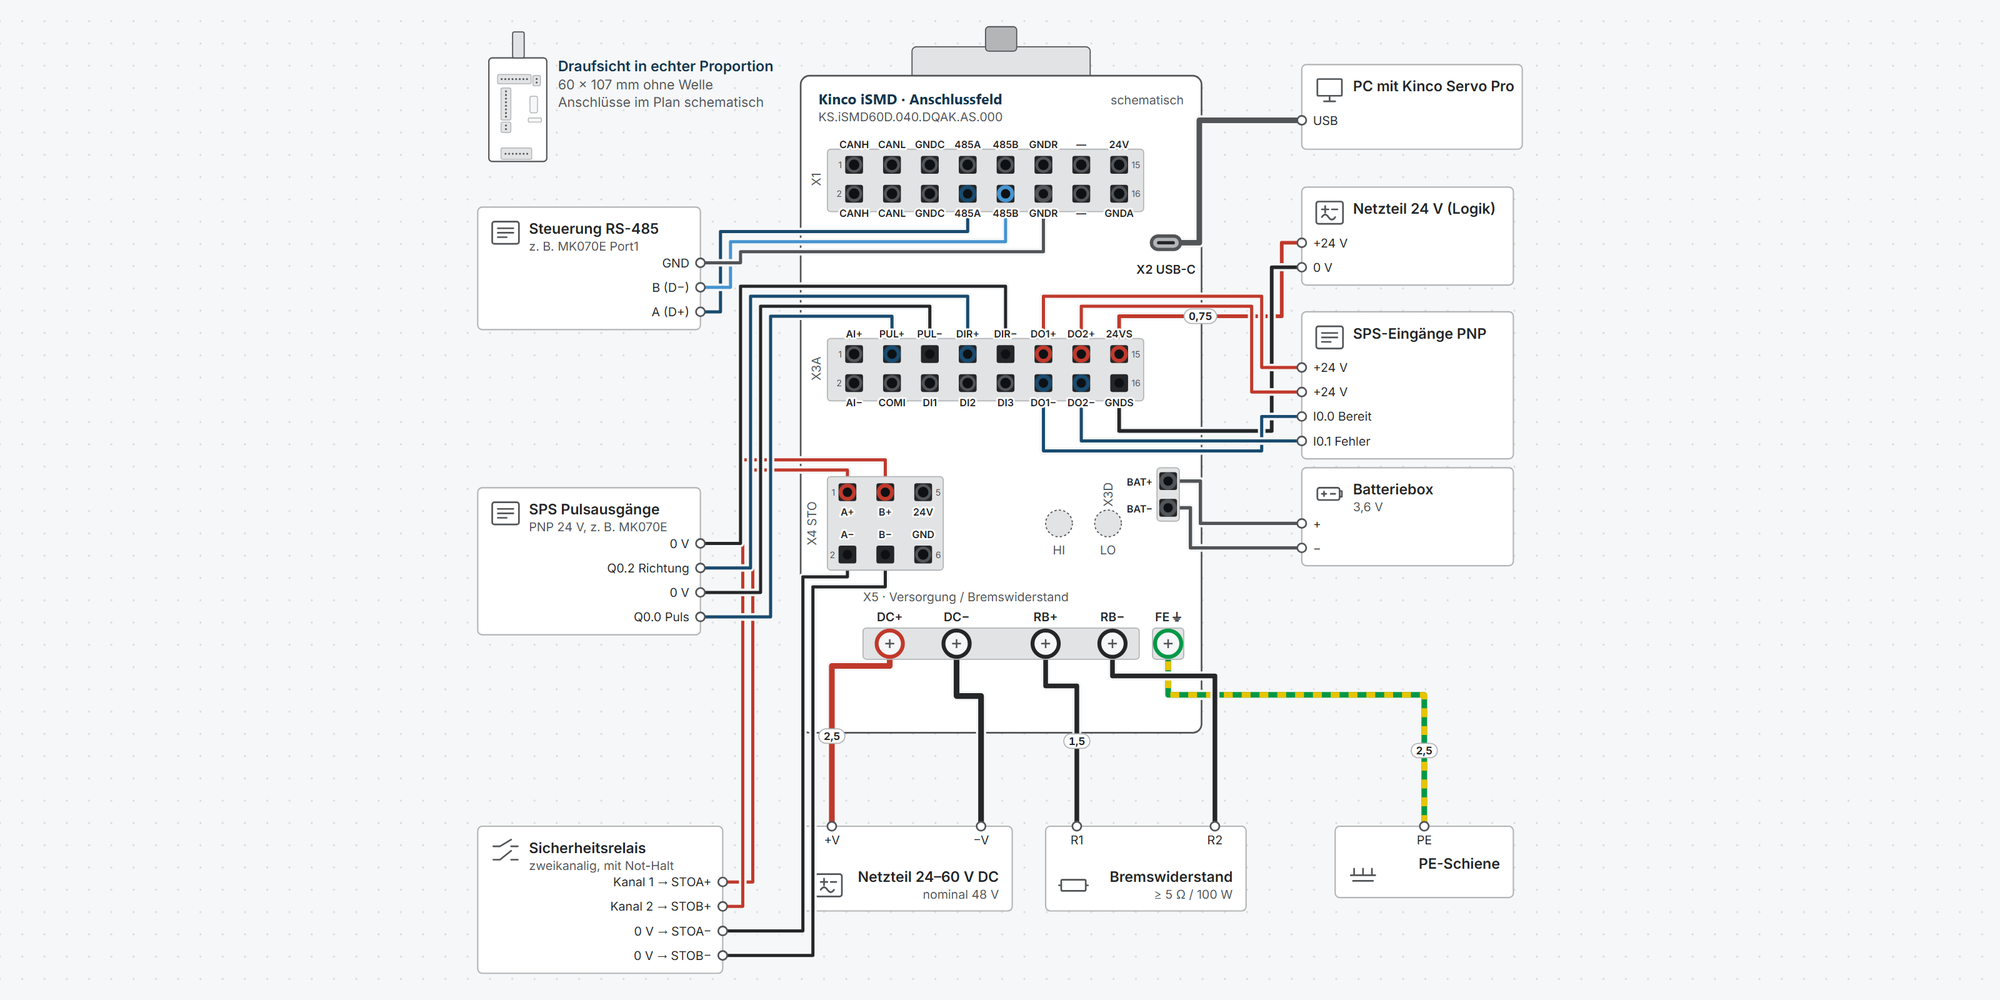
Interaktiver Anschlussplan Kinco iSMD

Alles für deinen Kinco iSMD nach dem Kauf – für alle 33 Ausführungen mit 400, 750 und 1000 W, 24–60 V DC, mit RS-485/CANopen, EtherCAT oder PROFINET, mit und ohne STO und Haltebremse, IP20 und IP65:

  • Interaktiver Anschlussplan: Versorgung und Logik, Bremswiderstand, Multiturn-Batterie, STO, Digitaleingänge, Puls/Richtung, Analogsollwert, Digitalausgänge, Modbus RTU, CANopen, EtherCAT, PROFINET und USB-C, dazu Steckerbild und Gegenstecker jedes Rundsteckers, mit Leitungsquerschnitten und Parametern

  • Erste Schritte: Inbetriebnahme in elf Schritten, vom Anschließen bis zur ersten Bewegung mit Kinco Servo Pro

  • Maße & Montage: Maßzeichnung je Modell, Bohrbild, Mindestabstände und Bohrschablone zum Ausdrucken

  • Downloads: Benutzerhandbuch, Broschüre und Maßzeichnungen

  • Kostenfreier Support von spstiger, wenn du nicht weiterkommst

Weiter unten:HilfeDownloads

Interaktiver Anschlussplan

Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.

Klemmenübersicht iSMD

KlemmeGruppemm²Funktion
CANHX10,2–1,5*CAN high. Pin 1 und 2 sind intern verbunden (Bus ein/aus).
CANLX10,2–1,5*CAN low, parallel zu Pin 4.
GNDCX10,2–1,5*CAN-Signalmasse.
485AX10,2–1,5*RS-485 A, parallel zu Pin 8. Modbus RTU bis 115,2 kbit/s.
485BX10,2–1,5*RS-485 B, parallel zu Pin 10.
GNDRX10,2–1,5*RS-485-Signalmasse.
—X10,2–1,5*Beim Standardmodell nicht belegt (Kinco-Maßzeichnung). Die Modelle mit Endung -05V0 führen hier 5 V für Sensoren heraus (Handbuch Kap. 1.3).
24VX10,2–1,5*Hilfsspannung 24 V (23–25 V), nur für Sensoren. Belastbarkeit laut Kenndaten 200 mA, laut Pinbeschreibung 500 mA.
CANHX10,2–1,5*CAN high, parallel zu Pin 1.
CANLX10,2–1,5*CAN low, parallel zu Pin 3.
GNDCX10,2–1,5*CAN-Signalmasse.
485AX10,2–1,5*RS-485 A.
485BX10,2–1,5*RS-485 B.
GNDRX10,2–1,5*RS-485-Signalmasse.
—X10,2–1,5*Beim Standardmodell nicht belegt; bei -05V0 Bezug der 5-V-Hilfsspannung.
GNDAX10,2–1,5*Bezug der 24-V-Hilfsspannung.
X2 USB-CX2–Parametrierung und Diagnose mit Kinco Servo Pro am PC.
AI+X3A0,2–1,5Analogeingang ±10 V, 12 bit, differenziell (nur AA/AS-Modelle).
PUL+X3A0,2–1,5Pulseingang, 12–24 V, bis 500 kHz. Puls/Richtung, CW/CCW oder A/B.
PUL−X3A0,2–1,5Pulseingang minus.
DIR+X3A0,2–1,5Richtungseingang, 12–24 V. Per Software (20101E = 1) auch als DI5 nutzbar.
DIR−X3A0,2–1,5Richtungseingang minus.
DO1+X3A0,2–1,5Open-Collector-Ausgang, potenzialfrei, max. 30 V, 100 mA. Im Handbuch-Beispiel: Bereit.
DO2+X3A0,2–1,5Open-Collector-Ausgang, max. 30 V, 100 mA. Im Handbuch-Beispiel: Fehler.
24VSX3A0,2–1,5Logikversorgung +18–30 V, max. 1 A. Optional: hält Kommunikation und Position auch bei abgeschalteter Leistung.
AI−X3A0,2–1,5Bezug Analogeingang.
COMIX3A0,2–1,5Gemeinsamer Anschluss der Digitaleingänge DI1–DI3. PNP-Geber: COMI an 0 V.
DI1X3A0,2–1,5Digitaleingang, 12,5–30 V DC, bis 1 kHz.
DI2X3A0,2–1,5Digitaleingang mit Probe-Funktion, Reaktionszeit ≤ 10 µs.
DI3X3A0,2–1,5Digitaleingang, 12,5–30 V DC, bis 1 kHz.
DO1−X3A0,2–1,5Emitter DO1.
DO2−X3A0,2–1,5Emitter DO2.
GNDSX3A0,2–1,5Bezug der Logikversorgung.
A+X40,2–1,5STO Kanal A. Low ≤ 11 V, High ≥ 15 V bei 2–2,5 mA; empfohlen ≤ 7 V bzw. ≥ 18 V.
B+X40,2–1,5STO Kanal B, Pegel wie Kanal A.
24VX40,2–1,5Ausgang 24 V (18–30 V), max. 100 mA, nur für STO, z. B. für die Brücken ohne Sicherheitsfunktion.
A−X40,2–1,5STO Kanal A, Bezug.
B−X40,2–1,5STO Kanal B, Bezug.
GNDX40,2–1,5Bezug des 24-V-Ausgangs.
BAT+X3D–Pufferbatterie 3,6 V für den Multiturn-Absolutwertgeber (Zubehör BAT-iSMD).
BAT−X3D–Pufferbatterie minus.
DC+X50,5–6*Leistungsversorgung 24–60 V DC, nominal 48 V.
DC−X50,5–6*Leistungsversorgung minus.
RB+X50,5–6*Externer Bremswiderstand.
RB−X50,5–6*Externer Bremswiderstand.
FE ⏚FE0,5–6*Gehäuse mit der Maschinenerde verbinden.

* Klemmbereich nicht im Handbuch angegeben, hergeleitet.

Erste Schritte mit dem Kinco iSMD

In elf Schritten vom Anschließen zur ersten Bewegung: Versorgung, STO klären, mit Kinco Servo Pro verbinden, Geber einrichten, Eingänge prüfen, Tippbetrieb, Betriebsart wählen und speichern. Pulsbetrieb, Feldbus, Haltebremse und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.

Vor dem Anschließen
  • Alle Versorgungen trennen, bevor du Leitungen steckst oder klemmst.

  • Die Leistung gehört an DC+ und DC− (X5). Den Bremswiderstand nie an DC+ und DC− anschließen.

  • Netzteile nach PELV verwenden, bei STO-Modellen ist das Pflicht (Handbuch Kap. 3.3.4). Motor fest an der Maschine montieren, bevor er sich das erste Mal dreht.

  1. 1Versorgung anschließenPflicht

    Leistung 24–60 V DC (nominal 48 V) über Leitungsschutzschalter und Sicherung an DC+ und DC− an X5. Das Gehäuse über die Erdungsschraube FE (IP65: PE) auf kurzem Weg mit der Maschinenerde verbinden.

    Die Logikversorgung 24 V kommt an 24VS und GNDS: beim IP20-Modell an X3A Pin 15 und 16, beim IP65-Modell an X5 Pin 2 und 1. Bei den Modellen mit STO (…-AS, …-ES) ist sie Pflicht, bei den übrigen optional. Mit Logikversorgung bleiben Kommunikation und Position erhalten, wenn du die Leistung abschaltest.

    Querschnitte, Leitungsschutz und Stecker für dein Modell zeigt der Anschlussplan.

    Das Handbuch zeigt den Einbau auf einer Aluminiumplatte 255 × 255 × 8 mm zur Wärmeabfuhr (Kap. 2.3). Der Flansch braucht guten Kontakt zu Metall.

    Über- und Unterspannung schaltet der Antrieb bei 68 ± 2 V bzw. 16 ± 2 V ab.

    Verdrahtung „Versorgung 48 V“ zeigenVerdrahtung „Versorgung 48 V“ zeigenVerdrahtung „Logikversorgung 24 V“ zeigenVerdrahtung „Logikversorgung 24 V“ zeigen

    Quelle: iSMD User Manual Kap. 1.3, 2.3, 3.3.1.3, 3.3.1.5, 3.3.2.5, 3.5

  2. 2STO: überbrücken oder Sicherheitsrelais (nur Modelle mit STO)Pflicht

    Die Modelle …-AS und …-ES haben den STO-Anschluss X4. Ohne Signal an beiden STO-Eingängen lässt sich der Antrieb nicht freigeben. Für die erste Inbetriebnahme ohne Sicherheitsfunktion brückst du die interne 24V auf STOA+ und STOB+ sowie GND auf STOA− und STOB−. Beim IP65-Modell macht das der Brückenstecker M8-P6A-MWO.

    Im Betrieb mit Personenschutz kommen STOA+ und STOB+ von zwei Kanälen eines Sicherheitsrelais oder einer Sicherheitssteuerung. Fällt einer der Kanäle ab, schaltet der Antrieb das Moment ab.

    Modelle ohne STO (…-AA, …-EA, …-PA) haben keinen X4, dieser Schritt entfällt.

    ParameterWertBedeutung
    60F7.110STO_Status: beide Kanäle High, kein Fehler

    STO_Status 60F7.11

    WertFehlercodeBedeutungquittierbar
    0—STO A und B High, keine Diagnosefehler—
    30xFF1ASTO A fällt ab, B bleibt länger als 100 ms Highja
    50xFF1BSTO B fällt ab, A bleibt länger als 100 ms Highja
    60xFF10beide Kanäle während der Freigabe abgefallen oder beim Freigeben Lowja
    1, 70xFF21, 0xFF20Selbstdiagnose bzw. Hardwarefehler im STO-Kreisnein

    Kenndaten laut Handbuch: SIL 3, PL e. Vor dem Auslösen von STO bis zu 20 ms Reaktionszeit einrechnen.

    STO trennt nicht die Spannung. Eine laufende Achse trudelt aus. Bei hängenden Lasten reicht STO allein nicht.

    STO bei der Inbetriebnahme prüfen und dokumentieren, danach mindestens alle drei Monate auslösen.

    Verdrahtung „STO überbrückt (ohne Sicherheitsfunktion)“ zeigenVerdrahtung „STO mit Sicherheitsrelais“ zeigen

    Quelle: iSMD User Manual Kap. 3.3.1.4, 3.3.2.4, 3.3.4, Tab. 3-2, 3-3, Abb. 3-11, 3-12

  3. 3Mit Kinco Servo Pro verbindenPflicht

    Eingestellt wird das iSMD mit der PC-Software Kinco Servo Pro (KS PRO). Sie unterstützt das iSMD und hat die übersichtlichste Bedienung. Die älteren Programme Kinco Servo+ und KincoServo3 (im Handbuch beschrieben) gehen ebenfalls.

    Verbunden wird über ein USB-C-Datenkabel an X2. Die USB-C-Buchse arbeitet mit dem RS232-Protokoll, deshalb wählst du in Servo Pro RS232. Beim IP65-Modell sitzt X2 unter dem Deckel neben den Drehschaltern.

    So geht’s

    1. Leistung bzw. Logikversorgung einschalten.

    2. In Servo Pro Start → Online mode öffnen.

    3. Schnittstelle RS232 wählen, den COM-Port auswählen bzw. die Port-Liste aktualisieren. „Auto“ für die Baudrate und „Auto-Scan Node_ID“ angehakt lassen.

    4. Start scanning klicken. Der Antrieb erscheint in der Liste.

    5. Antrieb auswählen und Start config klicken. Servo Pro legt dabei ein Projekt an.

    Nicht nur über USB versorgen: Bricht die Verbindung beim Speichern ab, meldet der Antrieb einen EEPROM-Fehler.

    Unter Windows 7 bis 11 braucht die USB-C-Buchse normalerweise keinen Treiber.

    Über X1 (RS-485) spricht das iSMD ab Werk Modbus RTU mit 38 400 bit/s. Für Servo Pro über RS-485 stellst du es mit 65100C.08 = 3 auf das RS232-Protokoll um, speicherst und startest neu (Kap. 4.1.2).

    Beim IP65-Modell den Deckel nach dem Einstellen wieder schließen, sonst gilt die Schutzart nicht.

    Verdrahtung „PC-Diagnose über USB-C“ zeigen

    Quelle: iSMD User Manual Kap. 4.1.2; Hilfe Kinco Servo Pro Kap. 2.2

  4. 4Motor und Multiturn-Geber einrichtenPflicht

    Motor, Geber und Antrieb sind im iSMD fest verbunden. Die Motordaten liest der Antrieb aus dem Geber. Unter Motor Config prüfst du, ob Servo Pro den Motor richtig anzeigt.

    Die Modelle mit Q im Namen (z. B. DQAK) haben einen magnetischen Multiturn-Geber. Beim ersten Einschalten meldet der Antrieb 000.4, das ist normal: 2690.00 = 10 schreiben, dann neu starten oder den Fehler quittieren. Damit die Position im ausgeschalteten Zustand erhalten bleibt, steckst du die Batteriebox an X3D.

    Die Modelle mit N (mechanischer Multiturn-Geber, 23 bit) brauchen keine Batterie.

    ParameterWertBedeutung
    3041.062Motordaten aus dem Geber lesen (Werk)
    2690.0010Geberstatus und Umdrehungszähler zurücksetzen (Fehler 000.4)
    2340.0E1Multiturn abschalten: Q-Geber ohne Batterie wie Singleturn betreiben

    Nach 2690.00 ist der Antriebsfehler noch nicht quittiert. Erst Steuerwort 0x86 oder Neustart.

    Mit 2340.0E = 1 geht die Position beim Ausschalten verloren. Nach dem Einschalten ist dann eine Referenzfahrt nötig.

    Batterie: Unter 3,1 V warnt der Antrieb, unter 2,5 V gehen die Umdrehungen verloren (Fehler 000.4). Bei eingeschaltetem Antrieb kannst du die Batterie ohne Datenverlust tauschen.

    Verdrahtung „Multiturn-Batterie“ zeigen

    Quelle: iSMD User Manual Kap. 5.7.4, 7.15, Tab. 5-21

  5. 5Eingänge prüfen und Drehrichtung festlegenPflicht

    Belegte Eingangsfunktionen können Freigabe und Tippbetrieb in Servo Pro sperren. Unter IO Config siehst du die Belegung, mit Batch Clear löschst du alle Funktionen, die du nicht brauchst.

    Danach legst du fest, was du nutzt, z. B. DI1 = Freigabe. Endschalter schließt du als Öffner an: 0 heißt Endlage erreicht, diese Richtung ist gesperrt.

    Beim IP65-Modell wählst du zusätzlich, ob die Eingänge PNP oder NPN schalten und ob die Ausgänge als Senke oder Quelle arbeiten.

    ParameterWertBedeutung
    2010.03–06HEXFunktion DI1–DI4: 0001 Freigabe, 0002 Fehler quittieren, 0010 Endschalter +, 0020 Endschalter −, 0040 Referenzschalter, 1000 Schnellhalt
    2010.0F / .100001 / 0002DO1 Bereit, DO2 Fehler (Werk)
    20101E0 / 1IP20: PUL und DIR als Pulseingang (Werk) bzw. als DI4 und DI5
    20101F0 / 1IP65: Eingänge PNP (Werk) bzw. NPN, NPN nur mit Logikversorgung
    20101D0 / 1IP65: Ausgänge als Senke (Werk) bzw. Quelle, Quelle nur mit Logikversorgung
    607E.000 / 1Drehrichtung: 0 = gegen den Uhrzeigersinn positiv (Werk), 1 = im Uhrzeigersinn positiv

    Das Handbuch ist bei der Werkseinstellung widersprüchlich: Die Parameterliste nennt für alle Eingänge 0000, Kap. 5.7.1 Endschalter an DIN4 und DIN5. Maßgeblich ist, was Servo Pro unter IO Config anzeigt.

    Die IP20-Eingänge haben einen gemeinsamen Anschluss COMI: an 0 V für PNP-Geber, an +24 V für NPN-Geber.

    Verdrahtung „Digitaleingänge“ zeigenVerdrahtung „Sensoren PNP“ zeigenVerdrahtung „Sensoren NPN“ zeigenVerdrahtung „Digitalausgänge an SPS“ zeigenVerdrahtung „Ausgänge an Relais“ zeigen

    Quelle: iSMD User Manual Kap. 3.3.1.3, 3.3.2.3, 5.7.1, 7.9; Hilfe Kinco Servo Pro Kap. 2.3

  6. 6Tippbetrieb und ReversierfahrtPflicht

    Unter JOG fährst du den Motor ohne Steuerung. Der Antrieb darf dabei nicht über einen Eingang oder Feldbus freigegeben sein, sonst lässt sich die Funktion nicht nutzen.

    Vorher prüfen, dass die Mechanik frei laufen kann. Für die erste Fahrt eine niedrige Drehzahl wählen und auf Drehrichtung, Schwingungen und Geräusche achten.

    Tippen

    1. Tippdrehzahl eingeben.

    2. Enable klicken.

    3. CW oder CCW gedrückt halten. Der Motor dreht, solange du die Taste hältst.

    Schwingt oder brummt die Achse, sofort stoppen und die Reglereinstellung prüfen (Handbuch Kap. 6).

    Quelle: iSMD User Manual Kap. 4.3; Hilfe Kinco Servo Pro Kap. 2.3

  7. 7Betriebsart wählen und freigebenPflicht

    Die Betriebsart stellst du in 6060.00 ein. Freigegeben wird über das Steuerwort 6040.00 nach CiA 402: erst 0x06, dann 0x07, dann 0x0F. Das Statuswort zeigt dann 0x0037.

    ParameterWertBedeutung
    6040.000x06 → 0x07 → 0x0FFreigabe; 0x2F → 0x3F absolut positionieren, 0x4F → 0x5F relativ, 0x86 Fehler quittieren
    607A.00incZielposition in Geberinkrementen
    6098.0035Referenzfahrt: aktuelle Position wird Nullpunkt

    Betriebsarten 6060.00

    WertBetriebsart
    1Positionieren
    3Drehzahl mit Rampe
    −3Drehzahl direkt, ohne Rampe, z. B. für den ersten Probelauf
    4Drehmoment
    6Referenzfahrt (Homing)
    −4Pulsbetrieb, nur IP20
    7Interpolation über CANopen

    Bei EtherCAT setzt der Master die Betriebsart, unterstützt sind CSP, CSV, PP, PV, PT und HM.

    Quelle: iSMD User Manual Kap. 1.3, 5.1, 5.5, Tab. 5-2

  8. 8Pulsbetrieb mit einer Steuerung (nur IP20)Optional

    Im Pulsbetrieb (6060.00 = −4) gibt die Steuerung Puls und Richtung vor. Die Eingänge PUL und DIR nehmen 12–24 V bis 500 kHz. Das IP65-Modell kann keinen Pulsbetrieb.

    Das elektronische Getriebe legt fest, wie viele Pulse eine Motorumdrehung ergeben: Zähler / Nenner = Inkremente je Umdrehung / Pulse je Umdrehung. Die Inkremente je Umdrehung zeigt Servo Pro unter Motor Config.

    ParameterWertBedeutung
    2508.030 / 1 / 2Pulsart: CW/CCW, Puls/Richtung, A/B
    2508.01ZählerElektronisches Getriebe, Zähler
    2508.02NennerElektronisches Getriebe, Nenner
    2508.06FilterEingangsfilter, muss über der Pulsfrequenz liegen

    Geschirmte, verdrillte Leitung für die Pulse verwenden.

    Die Drehrichtung kehrst du mit 607E.00 = 1 um.

    Verdrahtung „Puls / Richtung von SPS“ zeigen

    Quelle: iSMD User Manual Kap. 5.6, Tab. 5-16

  9. 9Feldbus: Stationsnummer und BaudrateOptional

    AA/AS (RS-485 und CANopen): Die Drehschalter HI und LO ergeben die Stationsnummer 0x00–0x7F, HI also 0–7. Steht HI auf C, stellt LO die Baudrate ein. Werkseinstellung: CANopen 500 kbit/s, RS-485 38 400 bit/s, Modbus RTU mit 8 Datenbits, 1 Stoppbit, ohne Parität.

    EA/ES (EtherCAT): Die Drehschalter ergeben den Station Alias 0x00–0xFF. X1A ist der Eingang vom Master, X1B geht zum nächsten Teilnehmer.

    PA (PROFINET): keine Drehschalter, Gerätename und Adresse vergibt der Controller. Unterstützt werden die Telegramme 1, 3, 5, 9, 102, 105 und 111, IRT und DSC.

    Drehschalter einstellen (AA/AS, EA/ES)

    1. Antrieb ausschalten. Die Schalter werden nur beim Einschalten gelesen.

    2. HI und LO mit einem Schlitzschraubendreher 2–2,5 mm einstellen.

    3. Einschalten. Nach einer neuen Baudrate blinkt der Leuchtring zweimal grün.

    4. Dieselbe Stationsnummer bzw. Baudrate in der Steuerung eintragen.

    HI auf 8–B oder D–F ist ungültig: Der Leuchtring leuchtet rot, der Antrieb meldet einen CAN-Kommunikationsfehler.

    An beiden Enden eines RS-485- oder CAN-Busses 120 Ω zwischen A und B bzw. CAN_H und CAN_L.

    Verdrahtung „Modbus RTU (RS-485)“ zeigenVerdrahtung „CANopen“ zeigenVerdrahtung „EtherCAT“ zeigenVerdrahtung „PROFINET“ zeigen

    Quelle: iSMD User Manual Kap. 1.3, 3.3.3, 4.1.2

  10. 10Haltebremse und BremswiderstandOptional

    Die Modelle mit B im Namen (z. B. DQBK) haben eine Haltebremse. Der Antrieb versorgt und steuert sie selbst, ein eigener Anschluss oder ein 24-V-Netzteil dafür ist nicht nötig. Damit er sie richtig ansteuert, muss der Motor als Motor mit Bremse eingetragen sein.

    Ein Bremswiderstand an RB+ und RB− (X5, nur IP20) nimmt die Energie beim Bremsen auf. Nötig wird er, wenn die Busspannung beim Bremsen über 63 V steigt und der Antrieb Überspannung (002.0) meldet. Für das IP65-Modell gibt es das Bremswiderstandsmodul PRC-69-40-20 V2.

    ParameterWertBedeutung
    6410.171Motor mit Bremse
    6410.1170 %Tastgrad der Bremsspannung (Werk), empfohlen 40–90 %
    6410.12150 msBremsverzögerung (Werk)
    605A.002Schnellhalt mit Rampe, die Bremse fällt erst danach (Werk 0 = ungeregelt)

    Mindestwerte des Bremswiderstands: iSMD60D 5 Ω / 100 W, iSMD80D 3 Ω / 400 W. Kleinere Werte sind nicht zulässig.

    Bei hängenden Lasten einen Motor mit Bremse wählen.

    Verdrahtung „Bremswiderstand“ zeigen

    Quelle: iSMD User Manual Kap. 1.3, 5.7.2, Tab. 5-19

  11. 11Speichern und sichernPflicht

    Geänderte Parameter sind erst nach dem Speichern dauerhaft. Ohne Speichern sind sie nach dem nächsten Ausschalten weg.

    Zusätzlich exportierst du die Parameter in Servo Pro als Datei .ksparam. Damit stellst du den Stand wieder her oder richtest weitere Antriebe gleich ein.

    ParameterWertBedeutung
    2FF0.011Konfigurations- und Reglerparameter speichern (10 = auf Werkseinstellung zurücksetzen)
    2FF0.031Motorparameter speichern
    2FFF.000xAA55Antrieb neu starten

    Häufige Fehler

    CodeFehlerTypische Ursache
    FFF.FMotor nicht konfiguriertMotordaten passen nicht, unter Motor Config neu einlesen
    000.2GeberkommunikationGeber antwortet nicht
    000.4Geber internMultiturn-Daten ungültig: 2690.00 = 10, Batterie prüfen (Schritt 4)
    000.8Geber-CRCStörungen, Erdung des Antriebs prüfen
    001.0ÜbertemperaturWärmeabfuhr über den Flansch zu gering, Umgebung über 40 °C
    002.0ÜberspannungRückspeisung beim Bremsen, Bremswiderstand vorsehen
    004.0UnterspannungNetzteil zu schwach oder Spannung bricht beim Beschleunigen ein
    008.0ÜberstromKurzschluss oder Fehler in der Endstufe
    020.0SchleppfehlerBremse nicht gelöst, Mechanik schwergängig, Grenzen zu klein
    040.0Logikspannung zu niedrigLogikversorgung prüfen
    080.0I²t Motor oder AntriebÜberlast oder schwergängige Mechanik

    Bei einem Fehler leuchtet die rote Anzeige ERR. Fehlercode und Fehlerspeicher (die letzten 8 Fehler) zeigt Servo Pro.

    Fehler erst beheben, dann quittieren (Steuerwort 0x86 oder Eingang mit der Funktion Fehler quittieren).

    Quelle: iSMD User Manual Kap. 7.11, 7.15, 10, Tab. 10-1, 10-5

Stand 1.0 · 03.10.2026 · Quelle: Kinco iSMD User Manual (03/2026), Broschüre K4E45 (07/2026), Hilfe zu Kinco Servo Pro (05/2026). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.

Maße und Montage

Flanschmaße, Bohrbild und Platzbedarf des gewählten Modells. Die Ansicht ist vereinfacht, die Maße stammen aus den Kinco-Maßzeichnungen.

Alle Modelle

ArtikelLeistungB × H × T (mm)Lochbild (mm)Loch ⌀ (mm)Gewicht (kg)
KS.iSMD60D.040.DQAK.AA.000iSMD60D-040 · 400 W60 × 90 × 107Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,4
KS.iSMD60D.040.DQAK.AS.000iSMD60D-040 · 400 W
KS.iSMD60D.040.DQBK.AA.000iSMD60D-040 · 400 W · Haltebremse60 × 90 × 141Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,8
KS.iSMD60D.040.DQBK.AS.000iSMD60D-040 · 400 W · Haltebremse
KS.iSMD60D.040.DNAK.AA.000iSMD60D-040 · 400 W · Geber N60 × 90 × 114Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,4
KS.iSMD80D.075.DQAK.AA.000iSMD80D-075 · 750 W80 × 110 × 125Lochkreis ⌀ 90, Zentrierbund ⌀ 706,52,4
KS.iSMD80D.075.DQAK.AS.000iSMD80D-075 · 750 W
KS.iSMD80D.075.DQBK.AA.000iSMD80D-075 · 750 W · Haltebremse80 × 110 × 158Lochkreis ⌀ 90, Zentrierbund ⌀ 706,53,1
KS.iSMD80D.075.DQBK.AS.000iSMD80D-075 · 750 W · Haltebremse
KS.iSMD80D.100.DQAK.AA.000iSMD80D-100 · 1000 W80 × 110 × 140Lochkreis ⌀ 90, Zentrierbund ⌀ 706,52,9
KS.iSMD80D.100.DQAK.AS.000iSMD80D-100 · 1000 W
KS.iSMD80D.100.DQBK.AA.000iSMD80D-100 · 1000 W · Haltebremse80 × 110 × 173Lochkreis ⌀ 90, Zentrierbund ⌀ 706,53,6
KS.iSMD80D.100.DQBK.AS.000iSMD80D-100 · 1000 W · Haltebremse
KS.iSMD60D.040.DQAK.EA.000iSMD60D-040 · 400 W60 × 98 × 107Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,4
KS.iSMD60D.040.DQAK.PA.000iSMD60D-040 · 400 W
KS.iSMD60D.040.DQBK.EA.000iSMD60D-040 · 400 W · Haltebremse60 × 98 × 141Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,8
KS.iSMD60D.040.DQBK.PA.000iSMD60D-040 · 400 W · Haltebremse
KS.iSMD80D.075.DQAK.EA.000iSMD80D-075 · 750 W80 × 118 × 125Lochkreis ⌀ 90, Zentrierbund ⌀ 706,52,4
KS.iSMD80D.075.DQAK.PA.000iSMD80D-075 · 750 W
KS.iSMD80D.075.DQBK.EA.000iSMD80D-075 · 750 W · Haltebremse80 × 118 × 158Lochkreis ⌀ 90, Zentrierbund ⌀ 706,53,1
KS.iSMD80D.075.DQBK.PA.000iSMD80D-075 · 750 W · Haltebremse
KS.iSMD80D.100.DQAK.EA.000iSMD80D-100 · 1000 W80 × 118 × 140Lochkreis ⌀ 90, Zentrierbund ⌀ 706,52,9
KS.iSMD80D.100.DQAK.ES.000iSMD80D-100 · 1000 W
KS.iSMD80D.100.DQAK.PA.000iSMD80D-100 · 1000 W
KS.iSMD80D.100.DQBK.EA.000iSMD80D-100 · 1000 W · Haltebremse80 × 118 × 173Lochkreis ⌀ 90, Zentrierbund ⌀ 706,53,6
KS.iSMD80D.100.DQBK.ES.000iSMD80D-100 · 1000 W · Haltebremse
KS.iSMD80D.100.DQBK.PA.000iSMD80D-100 · 1000 W · Haltebremse
KS.iSMD60D.040.DQAK.EA.000.P000iSMD60D-040 · 400 W60 × 108 × 122Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,6
KS.iSMD60D.040.DQAK.ES.000.P000iSMD60D-040 · 400 W
KS.iSMD60D.040.DQBK.EA.000.P000iSMD60D-040 · 400 W · Haltebremse60 × 108 × 156Lochkreis ⌀ 70, Zentrierbund ⌀ 505,52,0
KS.iSMD60D.040.DQBK.ES.000.P000iSMD60D-040 · 400 W · Haltebremse
KS.iSMD60D.040.DNAK.EA.000.P000iSMD60D-040 · 400 W · Geber N60 × 108 × 129Lochkreis ⌀ 70, Zentrierbund ⌀ 505,51,6
KS.iSMD60D.040.DNBK.EA.000.P000iSMD60D-040 · 400 W · Haltebremse · Geber N60 × 108 × 163Lochkreis ⌀ 70, Zentrierbund ⌀ 505,52,0

Montage Schritt für Schritt

  1. 1Einbauort prüfen

    Das iSMD wird mit dem Flansch an die Maschine geschraubt. Die IP20-Ausführung braucht einen trockenen, staubfreien Ort, die IP65-Ausführung ist am Gehäuse gegen Staub und Strahlwasser geschützt, am Wellenaustritt IP54.

    • Umgebungstemperatur −20 bis +40 °C, Luftfeuchte unter 90 %, ohne Betauung.

    • Aufstellhöhe bis 3000 m, ab 1000 m 1,5 % Leistungsreduzierung je 100 m.

    • Keine Späne, Ölnebel oder Kühlschmierstoff am Gerät, kein direktes Sonnenlicht, Abstand zu Wärmequellen.

    • Tropft Öl an die Welle, ein Modell mit Wellendichtring wählen und den Ölstand unter der Dichtlippe halten.

  2. 2Flansch befestigen

    Vier Schrauben durch den Flansch in die Maschinenplatte. Der Zentrierbund (3 mm tief) sitzt in einer Bohrung der Platte und richtet die Welle aus. Die Bohrschablone 1:1 zeigt Lochkreis, Befestigungslöcher und Zentrierbohrung.

    Die Platte führt die Wärme ab. Das Handbuch zeigt den Einbau auf einer Aluminiumplatte 255 × 255 × 8 mm (Kap. 2.3).

    • iSMD60D: 4 × ⌀ 5,5 mm auf Lochkreis ⌀ 70 mm, Zentrierbund ⌀ 50 mm.

    • iSMD80D: 4 × ⌀ 6,5 mm auf Lochkreis ⌀ 90 mm, Zentrierbund ⌀ 70 mm.

    • Schrauben M5 bzw. M6 passend zum Lochdurchmesser (hergeleitet, das Handbuch nennt keine Schraubengröße). Jede Befestigung sichern.

    Bohrbild in der Zeichnung zeigen

  3. 3Welle und Kupplung

    Welle und Maschinenwelle müssen fluchten. Verbunden wird über eine Kupplung oder einen Spannsatz. Ungenaue Ausrichtung erzeugt Schwingungen und kann Lager und Geber beschädigen.

    • Welle mit Passfeder: iSMD60D ⌀ 14 × 30 mm, iSMD80D ⌀ 19 × 35 mm.

    • Riemenscheibe oder Kupplung über das Gewinde im Wellenende aufziehen (iSMD60D M5 × 15, iSMD80D M6 × 20), nie aufschlagen. Zum Abziehen einen Abzieher verwenden.

    • Höchste Wellenbelastung: iSMD60D radial 245 N, axial 74 N; iSMD80D radial 392 N, axial 147 N.

    • Drehende Teile mit einer Schutzabdeckung versehen.

  4. 4Platz für Stecker und Leitungen

    Die Stecker sitzen oben auf dem Gehäuse. Darüber bleibt der Kabelraum frei, den die Kinco-Zeichnung angibt: 50 mm bei AA/AS, 60 mm bei EA/ES/PA, 80 mm beim IP65-Modell.

    Für die Batteriebox des Multiturn-Gebers sieht die Zeichnung seitlich 30 mm vor.

    • Stecker nicht auf Zug belasten, Leitungen abfangen.

    • Biegeradius mindestens 5- bis 10-mal der Leitungsdurchmesser, in Schleppketten flexible Leitungen.

    • Leistungs- und Signalleitungen mit mindestens 30 cm Abstand verlegen.

    Abstände in der Zeichnung zeigenVerdrahtung „Multiturn-Batterie“ zeigen

Stand 1.0 · 03.10.2026 · Quelle: Kinco-Maßzeichnungen iSMD60D/80D IP20 und IP65 (V1.0–V1.5, 2025), iSMD User Manual (03/2026) Kap. 1.3, 2.1, 2.2, 2.3. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.

Du kommst nicht weiter?

Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.

Weitere Kontaktwege: Supportkontakte

Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.

Downloads

Benutzerhandbuch, Broschüre und Maßzeichnungen:

Kinco iSMD DC Servo-Komplett-Antrieb

Kinco iSMD integrierte Servomotoren
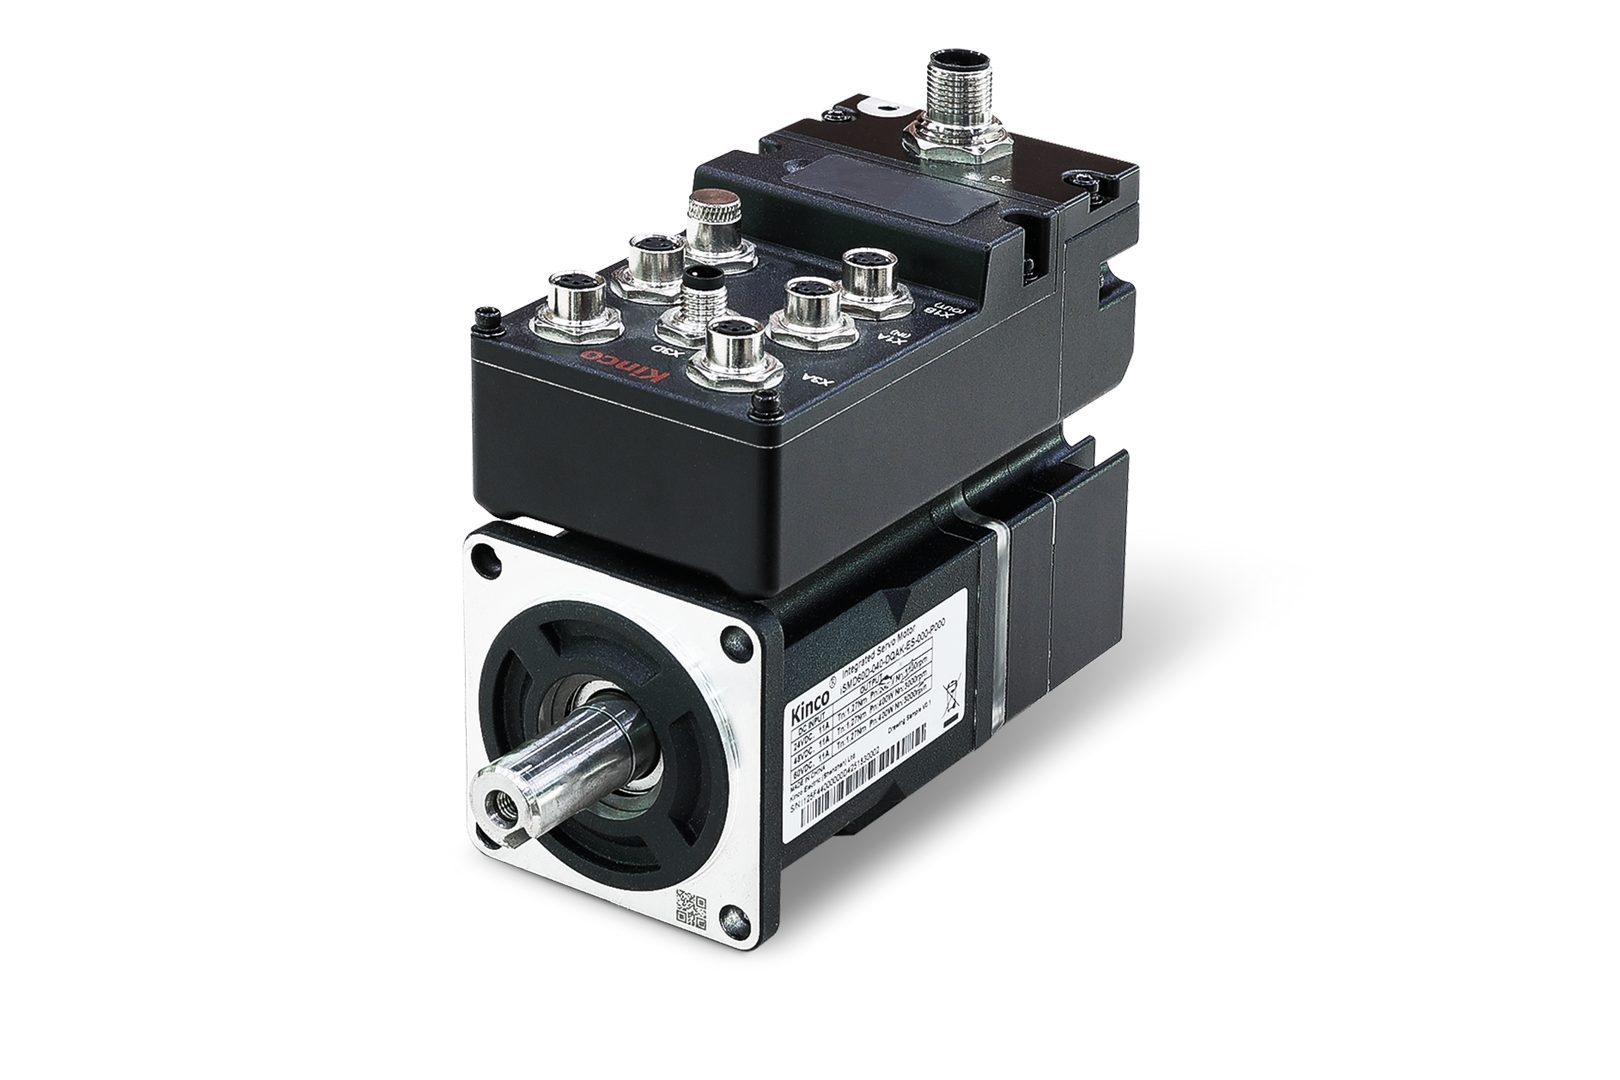
Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
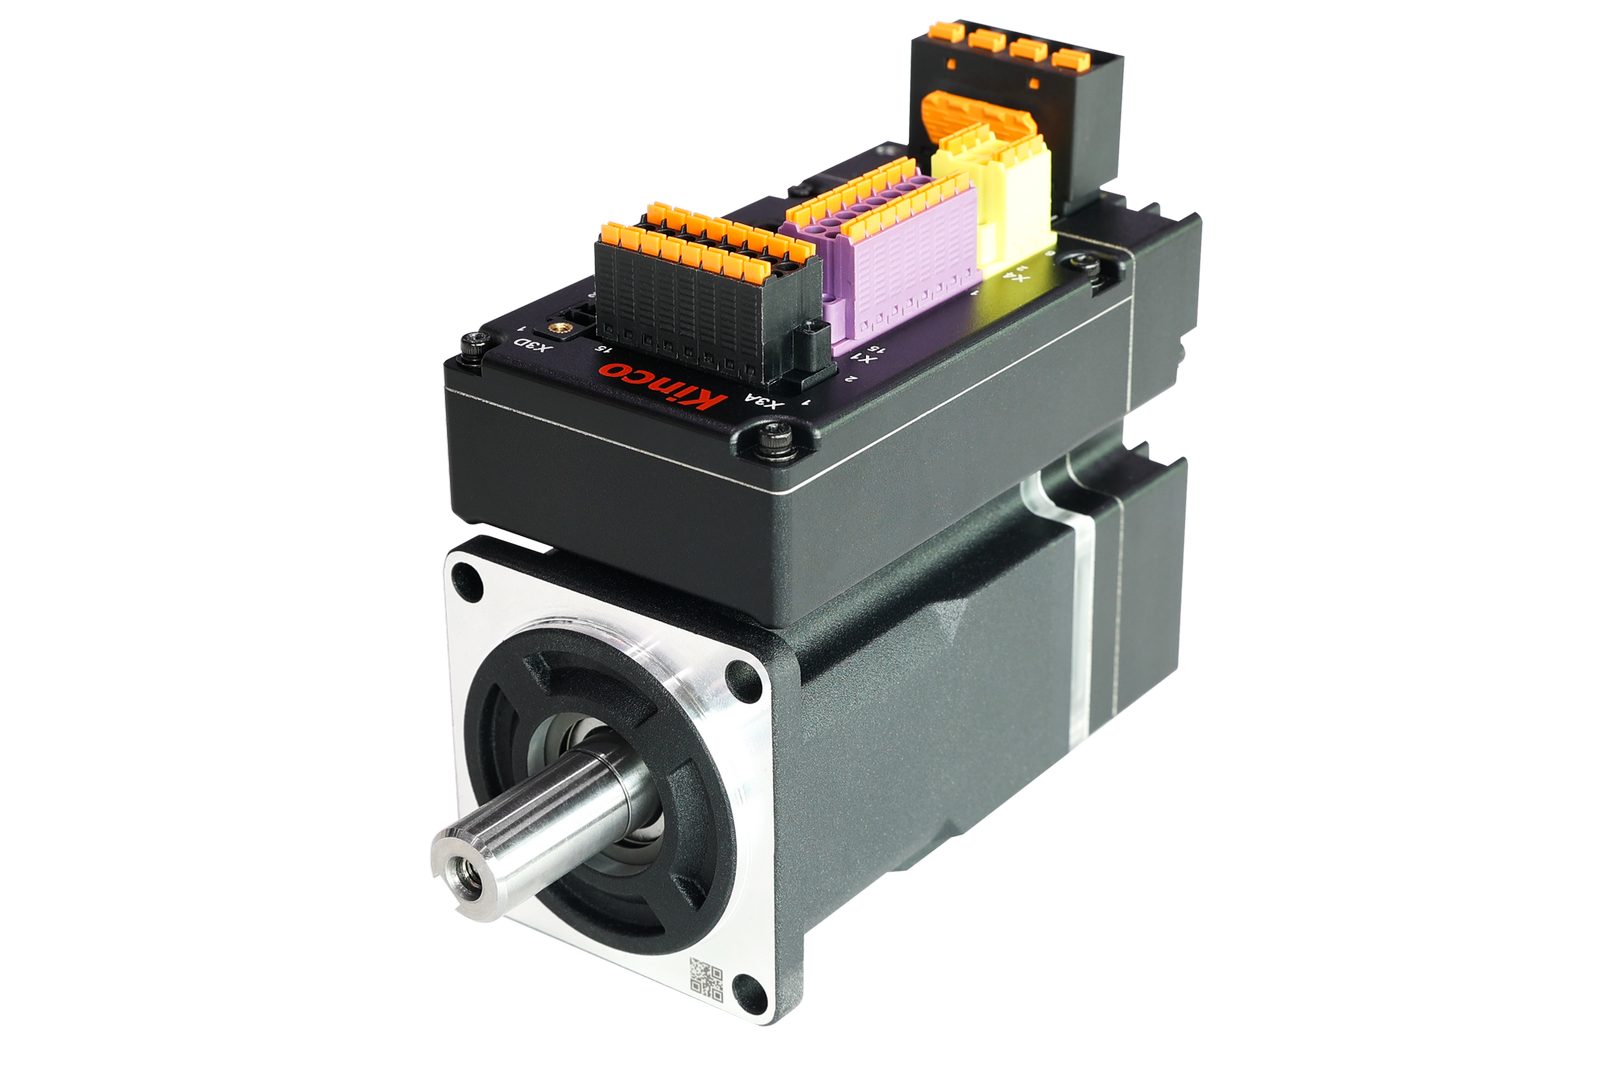
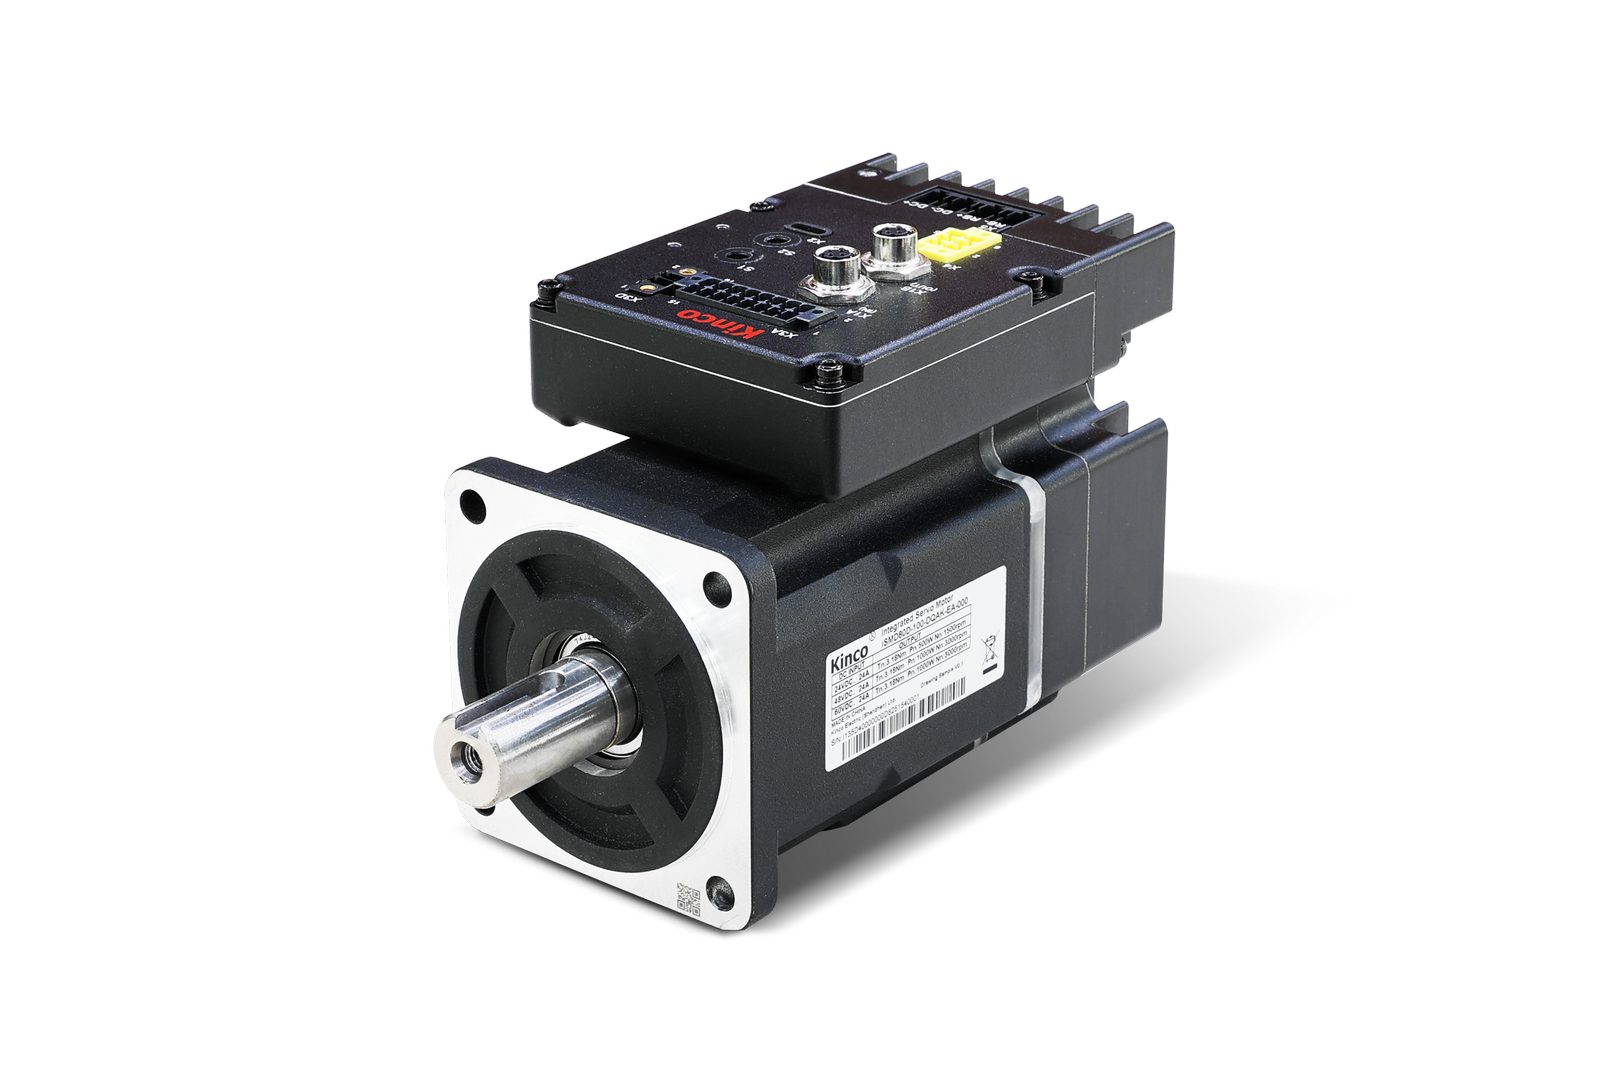
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Ab 226,60 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 257,30 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 338,10 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 268,70 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 311,20 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 297,20 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 329,80 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 265,30 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 307,50 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 310,10 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 347,10 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 334,70 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 382,80 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 238,90 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 268,10 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 278,40 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 323,70 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 310,00 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 343,40 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 341,90 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 388,50 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 301,30 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 328,20 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 335,40 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 385,80 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 372,90 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 408,70 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 263,00 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 289,90 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 431,30 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 459,80 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 308,00 € *

Preis exkl. MwSt., zzgl. Versandkosten

Kinco iSMD Servomotor mit integriertem Servoverstärker 0,4 – 1 kW, 24 – 60 V DC
Wer eine Achse dezentral antreiben will, ohne für jeden Motor einen Servoverstärker in den Schaltschrank zu setzen, findet in der Kinco iSMD-Baureihe die kompakte Lösung: Motor, Endstufe, Regelung und Absolutwertgeber sitzen in einem Gehäuse. Zwischen Steuerung und Antrieb bleiben damit nur noch die Versorgungsleitung und das Buskabel — kein Motorkabel, kein Encoderkabel, kein Platzbedarf im Schrank. Die Baureihe deckt 0,4 kW, 0,75 kW und 1 kW ab und arbeitet an 24 bis 60 V DC (nominal 48 V DC). Damit ist sie überall dort zuhause, wo Kleinspannung Pflicht ist: an fahrerlosen Transportsystemen, an mobilen und kollaborativen Robotern, in der Intralogistik und in Handhabungsmodulen. 🏭 Typische Einsatzfelder Fahrerlose Transportsysteme und mobile Roboter: Antrieb direkt am Rad oder an der Hubachse, versorgt aus dem 48-V-Akku. Der Multiturn-Absolutwertgeber kennt die Position auch nach dem Ausschalten — keine Referenzfahrt beim Einschalten. Dezentrale Achsen in Verpackungs- und Zuführtechnik: Mehrere Achsen an einem EtherCAT- oder CANopen-Strang, statt jeder Achse ein eigener Verstärker im Schaltschrank. Anlagen mit Sicherheitsanforderung: Die S-Ausführung bringt einen zweikanaligen STO-Eingang direkt am Antrieb mit, ausgelegt nach SIL 3 / Kategorie 3 / PL e. Waschbare oder staubige Umgebung: Die IP65-Ausführung kommt ohne Schaltschrank aus und wird dort montiert, wo die Achse arbeitet. 🔧 Antrieb und Regelung in einem Gehäuse Die Regelung arbeitet mit 8 kHz im Lageregler und 16 kHz im Drehzahl- und Stromregler — schnell genug für dynamische Positionierprofile. Nenndrehzahl ist 3.000 U/min, das Nennmoment liegt je nach Leistungsklasse bei 1,27 Nm, 2,39 Nm oder 3,18 Nm, das Spitzenmoment beim Dreifachen (3,81 / 7,17 / 9,54 Nm). Jede Leistungsklasse ist mit oder ohne mechanische Haltebremse verfügbar. Die Bremse arbeitet mit 24 V DC und hält 2 Nm (60er-Flansch) beziehungsweise 4 Nm (80er-Flansch) — für Hubachsen, die im spannungslosen Zustand stehen bleiben müssen. 🌐 Buskopplung: CANopen, EtherCAT oder PROFINET Die Ausführung mit RS-485 und CANopen spricht Modbus RTU und CANopen bis 1 Mbit/s — der klassische Weg für Kinco-, Xinje- oder Beckhoff-Steuerungen mit CAN-Anschluss. Die EtherCAT-Ausführung arbeitet als CoE-Slave nach CiA 402 mit den Betriebsarten CSP, CSV, PP, PV, PT und Homing. Die PROFINET-Ausführung unterstützt die Telegramme 1, 3, 5, 9, 102, 105 und 111, azyklische Dienste und DSC — damit lässt sich der Antrieb an einer Siemens-Steuerung wie ein gewohnter Standardantrieb projektieren. Parametriert und diagnostiziert wird über die kostenlose PC-Software von Kinco, angeschlossen am USB-C-Port am Antrieb. 🔌 Anschlüsse und Ein-/Ausgänge Jeder Antrieb bringt drei Digitaleingänge und zwei Digitalausgänge (Open Collector, 100 mA) mit. Ein Eingang ist als schneller Messeingang nutzbar und reagiert in unter 10 µs — praktisch für die fliegende Referenzmarke. 💡 Puls/Richtung gibt es nur bei der IP20-Ausführung: Sie nimmt zusätzlich zwei Pulskanäle bis 500 kHz an und wird über Schraubklemmen angeschlossen. Die IP65-Ausführung arbeitet ausschließlich über Bus und wird über Rundsteckverbinder verdrahtet. 🔍 Schutzart: IP20 oder IP65 Beide Ausführungen sind elektrisch identisch. Die IP20-Ausführung gehört in geschützte Bereiche und in den Maschinenrahmen, die IP65-Ausführung nach draußen an die Achse — ihr Gehäuse ist IP65 dicht, das Wellenende erreicht IP54. ✅ Zertifizierung und Normen Die Baureihe ist EMV-geprüft nach EN IEC 61800-3:2023 und EN 61800-3:2004+A1 — Konformitätszertifikat der TÜV Rheinland LGA Products GmbH zur EMV-Richtlinie 2014/30/EU, Registrier-Nr. AE 50724026 0001 vom 20.04.2026 (Prüfbericht CN26Z09R 001). Die Geräte sind als Kategorie C3 eingestuft: für den industriellen Einsatz bestimmt, nicht für Wohn-, Geschäfts- und Leichtindustriebereiche. Für Nordamerika liegt eine UL Recognized Component-Bescheinigung nach UL 61800-5-1 (2. Ausgabe) vor, Zertifikat UL-US-26117488-0, sowie die kanadische Anerkennung nach CSA C22.2 No. 274 (UL-CA-2686401-0) — beide vom 15.06.2026, Report E485782. „Recognized Component" heißt: der Antrieb ist als Komponente für den Einbau in eine vollständige Maschine anerkannt, nicht als eigenständig gelistetes Endgerät. Beide Anerkennungen sind in der UL-Datenbank Product iQ öffentlich nachprüfbar — unter NMMS2.E485782 (USA) und NMMS8.E485782 (Kanada), jeweils mit der Baureihe „iSMD or iGMD" in der Modellliste. ⚠️ Zur STO-Funktion: Die Sicherheitsabschaltung der S-Ausführung ist nach SIL 3 / Kategorie 3 / PL e ausgelegt. Ein Zertifikat über die funktionale Sicherheit nach EN 61800-5-2 liegt uns bisher nicht vor. Wer STO in einem Sicherheitskreis einsetzen will, fragt den Stand bitte vorab bei uns ab — wir holen ihn beim Hersteller ein und geben ihn schriftlich weiter. 🏷️ Hersteller und Zubehör Kinco Automation entwickelt seit Jahren Antriebstechnik und HMI für den globalen Industriemarkt; Kinco-Servoantriebe sind bei zahlreichen spstiger-Kunden in Deutschland im Einsatz. Für den Betrieb sinnvoll: die Batterie für den Multiturn-Absolutwertgeber, ein externer Bremswiderstand für Anwendungen mit hoher generatorischer Last sowie die passenden Anschlussleitungen. Sprecht uns an, wir stellen den Satz für eure Achse zusammen.
Safe Torque Off (STO)
Schutzart
Varianten ab 226,60 € *
Ab 332,50 € *

Preis exkl. MwSt., zzgl. Versandkosten