Solidot EC4 – Support, Anschlussplan & Inbetriebnahme
Alles für deinen Solidot EC4 nach dem Kauf – für alle 18 Modelle im Shop: digital mit 16 oder 32 Kanälen, Relais und analog mit vier oder acht Kanälen:
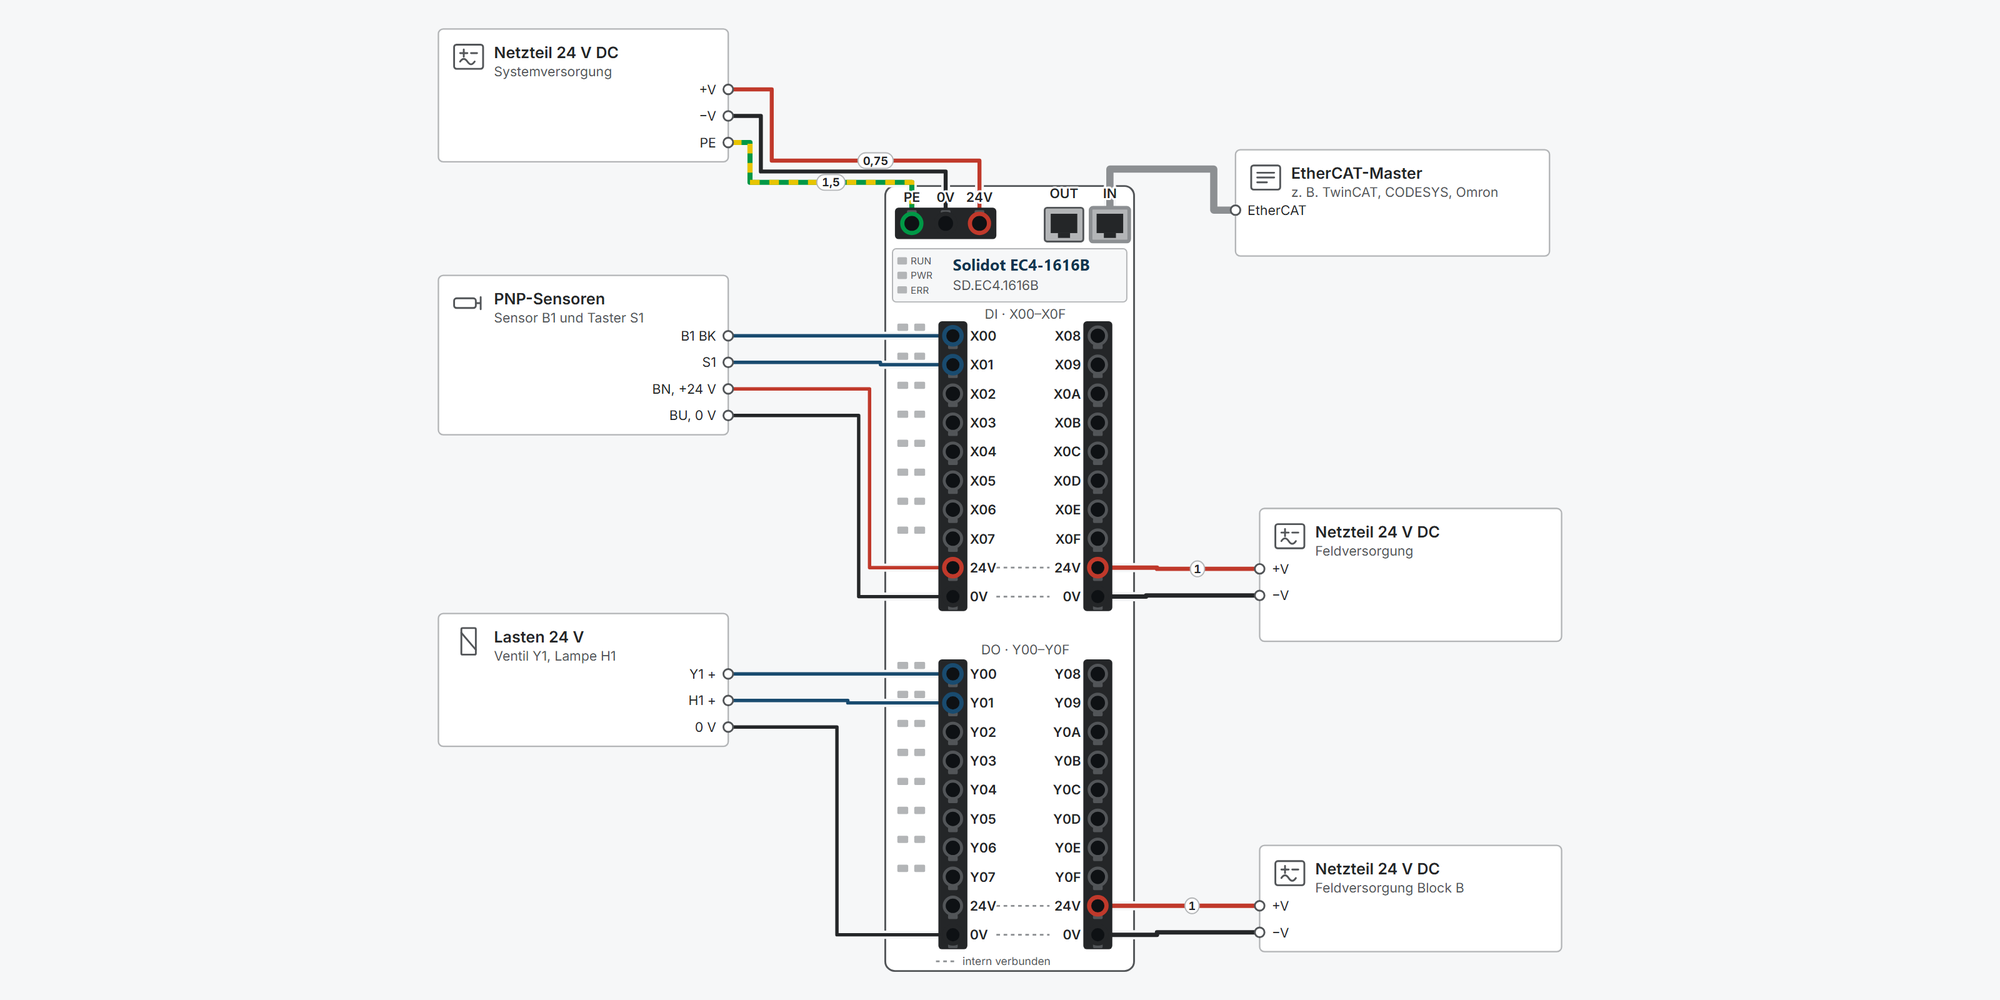
Interaktiver Anschlussplan: System- und Feldversorgung, PNP-Sensoren, Lasten, Relais, Messumformer 2-, 3- und 4-Leiter, Analogausgang an Umrichter, EtherCAT zum Master und weitere Geräte im Strang, mit Leitungsquerschnitten und Parametern
EtherCAT: ESI-Datei, Einbinden in TwinCAT, CODESYS und Sysmac Studio, Objekte und Parameter für dein Modell
Erste Schritte: Inbetriebnahme in zehn Schritten, von der Hutschiene bis zum ersten Signal im EtherCAT-Master
Maße & Montage: Außenmaße, Hutschiene, Mindestabstände, Stecker und Querschnitte
Downloads: Benutzerhandbuch (EN), ESI-Dateien, 2D- und 3D-Zeichnungen sowie EPLAN-Makros
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht EC4
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| PE | Versorgung | 0,3–1,5 | Erdung. PE sicher erden (Handbuch Kap. 6.2). |
| 0V | Versorgung | 0,3–1,5 | 0 V der Systemversorgung. |
| 24V | Versorgung | 0,3–1,5 | Systemversorgung +24 V DC (18–36 V) der Modulelektronik, ≤ 500 mA (Handbuch Kap. 3.5). Getrennt von der Feldversorgung der Ein- und Ausgänge aufbauen. |
| OUT | EtherCAT | – | EtherCAT-Ausgang: Kabel zum IN des nächsten Geräts; frei lassen, wenn das Modul das letzte im Strang ist. 100 Mbit/s, RJ45, geschirmtes Kabel ab Kat. 5 (STP), max. 100 m zwischen zwei Geräten. LED an der Buchse: grün = Verbindung, gelb blinkt = Datenaustausch. Auf der Oberseite liegt OUT direkt neben der Einspeisung, IN außen. |
| IN | EtherCAT | – | EtherCAT-Eingang: Kabel vom Master bzw. vom OUT des vorigen Geräts. 100 Mbit/s, RJ45, geschirmtes Kabel ab Kat. 5 (STP), max. 100 m zwischen zwei Geräten. LED an der Buchse: grün = Verbindung, gelb blinkt = Datenaustausch. Auf der Oberseite liegt OUT direkt neben der Einspeisung, IN außen. |
| X00 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X00, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:01 „Channel In1“ (BOOL). |
| X01 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X01, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:02 „Channel In2“ (BOOL). |
| X02 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X02, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:03 „Channel In3“ (BOOL). |
| X03 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X03, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:04 „Channel In4“ (BOOL). |
| X04 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X04, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:05 „Channel In5“ (BOOL). |
| X05 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X05, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:06 „Channel In6“ (BOOL). |
| X06 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X06, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:07 „Channel In7“ (BOOL). |
| X07 | Block A Kl. 1–10 | 0,3–1 | Digitaleingang X07, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:08 „Channel In8“ (BOOL). |
| 24V | Block A Kl. 1–10 | 0,3–1 | Feldversorgung +24 V DC des Blocks DI. Klemme 9 und 19 sind intern verbunden. |
| 0V | Block A Kl. 1–10 | 0,3–1 | 0 V der Feldversorgung. Klemme 10 und 20 sind intern verbunden. |
| X08 | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X08, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:09 „Channel In9“ (BOOL). |
| X09 | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X09, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0A „Channel In10“ (BOOL). |
| X0A | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0A, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0B „Channel In11“ (BOOL). |
| X0B | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0B, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0C „Channel In12“ (BOOL). |
| X0C | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0C, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0D „Channel In13“ (BOOL). |
| X0D | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0D, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0E „Channel In14“ (BOOL). |
| X0E | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0E, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:0F „Channel In15“ (BOOL). |
| X0F | Block A Kl. 11–20 | 0,3–1 | Digitaleingang X0F, PNP: „1“ bei 15–30 V, „0“ bei −3…+3 V gegen 0 V, 4 mA, Filter 3 ms, optisch getrennt. EtherCAT: Objekt 0x6000:10 „Channel In16“ (BOOL). |
| 24V | Block A Kl. 11–20 | 0,3–1 | Feldversorgung +24 V DC des Blocks DI. Klemme 9 und 19 sind intern verbunden. |
| 0V | Block A Kl. 11–20 | 0,3–1 | 0 V der Feldversorgung. Klemme 10 und 20 sind intern verbunden. |
| Y00 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y00, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:01 „Channel Out1“ (BOOL). |
| Y01 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y01, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:02 „Channel Out2“ (BOOL). |
| Y02 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y02, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:03 „Channel Out3“ (BOOL). |
| Y03 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y03, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:04 „Channel Out4“ (BOOL). |
| Y04 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y04, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:05 „Channel Out5“ (BOOL). |
| Y05 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y05, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:06 „Channel Out6“ (BOOL). |
| Y06 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y06, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:07 „Channel Out7“ (BOOL). |
| Y07 | Block B Kl. 1–10 | 0,3–1 | Digitalausgang Y07, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:08 „Channel Out8“ (BOOL). |
| 24V | Block B Kl. 1–10 | 0,3–1 | Feldversorgung +24 V DC des Blocks DO. Klemme 9 und 19 sind intern verbunden. |
| 0V | Block B Kl. 1–10 | 0,3–1 | 0 V der Feldversorgung. Klemme 10 und 20 sind intern verbunden. |
| Y08 | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y08, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:09 „Channel Out9“ (BOOL). |
| Y09 | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y09, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0A „Channel Out10“ (BOOL). |
| Y0A | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0A, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0B „Channel Out11“ (BOOL). |
| Y0B | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0B, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0C „Channel Out12“ (BOOL). |
| Y0C | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0C, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0D „Channel Out13“ (BOOL). |
| Y0D | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0D, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0E „Channel Out14“ (BOOL). |
| Y0E | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0E, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:0F „Channel Out15“ (BOOL). |
| Y0F | Block B Kl. 11–20 | 0,3–1 | Digitalausgang Y0F, PNP: schaltet +24 V auf die Last, max. 500 mA, ohmsche und induktive Last, Schutz gegen Überspannung und Überstrom. EtherCAT: Objekt 0x7000:10 „Channel Out16“ (BOOL). |
| 24V | Block B Kl. 11–20 | 0,3–1 | Feldversorgung +24 V DC des Blocks DO. Klemme 9 und 19 sind intern verbunden. |
| 0V | Block B Kl. 11–20 | 0,3–1 | 0 V der Feldversorgung. Klemme 10 und 20 sind intern verbunden. |
| LED | – | – | Systemanzeigen RUN, PWR und ERR an der Front, je eine LED an den Buchsen IN und OUT und eine grüne LED je Kanal neben der Klemme. |
| CHLED | – | – | Je Kanal eine grüne LED links neben den Klemmen, auf Höhe der Klemmenreihe; bei zwei LEDs je Reihe gilt die linke für Klemme 1–8, die rechte für 11–18. Die Zeichnung zeigt ein Beispiel: grün = an, grau = aus. |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
EtherCAT: ESI-Datei, Einbinden und Prozessdaten
So bindest du das EC4 in deinen EtherCAT-Master ein: ESI-Datei installieren, Modul an IN anschließen, scannen. Eine IP-Adresse oder einen Gerätenamen brauchst du nicht. Darunter stehen für dein Modell alle Kanäle mit ihrem Objekt und die Startup-Parameter.
Auf einen Blick
- ESI-Datei
- EcatTerminal-EC4_V4.04_BOOL.xml
- Hersteller-ID
- 0x00884443
- Adresse
- automatisch (Position im Strang)
- Übertragung
- 100 Mbit/s, 2 × RJ45 (IN, OUT)
- Getestet im Handbuch
- TwinCAT 3, CODESYS V3.5, Omron Sysmac Studio
- Eine ESI-Datei für alle EC4-Modelle. Beim Scannen erkennt der Master das Modell am Produktcode.
- Kabel vom Master an IN, das nächste Gerät an OUT.
Welche ESI-Datei?
Im ZIP „EC4-XML V1.2“ unter Downloads liegt die aktuelle Datei EcatTerminal-EC4_V4.04_BOOL.xml: Jeder Kanal ist ein eigenes BOOL (Channel In1, Channel Out1 …). Das Handbuch nennt noch ältere Dateinamen („Solidot EC4_V1.0.2.xml“ bzw. „V1.1.7“) – nimm die Datei aus dem ZIP.
Im Unterordner liegen zwei Fassungen V4.02, bei denen die Digitalkanäle als Byte (USINT) bzw. Wort (UINT) übertragen werden. Die brauchst du nur, wenn deine Steuerung keine Einzelbits zuordnen kann. Im Projekt nur eine der Dateien installieren.
In der ESI stehen bei einigen Analogmodellen zusätzlich Typen mit „V1“ (z. B. EC4-A80V1) ohne Bereichseinstellung. Das Handbuch erklärt sie nicht; beim Scannen wählt der Master den Typ, den das Modul meldet.
Einbinden in deinen Master
TwinCAT 3
- ESI-Datei nach C:\TwinCAT\3.1\Config\Io\EtherCAT kopieren und TwinCAT neu starten.
- TwinCAT XAE starten, „New TwinCAT Project“ anlegen.
- Unter I/O → Devices rechts klicken → Scan, die Netzwerkkarte zum Modul wählen, „Scan for boxes“ mit Ja bestätigen, „Activate Free Run“ mit Ja.
- Das Modul erscheint als Box; im Reiter „Online“ steht OP, RUN am Modul leuchtet dauerhaft.
- Parameter: Modul wählen → Reiter Startup → New → Objekt 0x8000:xx wählen und Wert eintragen. Danach Konfiguration und Programm neu laden.
CODESYS V3.5
- Tools → Device Repository → Install → ESI-Datei wählen; die Meldung „Device … installed to device repository“ bestätigt die Installation.
- An der Steuerung „EtherCAT Master“ einfügen (Feldbusse → EtherCAT → Master).
- Im Master unter „Browse“ die Netzwerkkarte zum EtherCAT-Strang wählen.
- Vor dem ersten Scan die Steuerung wählen und das Gerät installieren (Handbuch Kap. 7.2.2, Schritt 5), dann Master rechts klicken → Scan for Devices und die gefundenen Module ins Projekt kopieren.
- Unter „EtherCAT I/O Mapping“ Variablen zuordnen und „Enabled 1“ für das Aktualisieren wählen, neu einloggen und starten.
Omron Sysmac Studio
- Configurations and Setup → EtherCAT → Master rechts klicken → Display ESI Library → Install (File) → ESI-Datei wählen.
- In der Toolbox „Nanjing Solidot Electronic Technology Co., Ltd.“ aufklappen und das Modul per Doppelklick einfügen.
- Controller → Communication Setup: „Ethernet connection via a hub“, IP-Adresse der Steuerung eintragen, „Ethernet Communications Test“.
- Online gehen, Master rechts klicken → Write Slave Node Address, Knotenadresse eintragen, Write – danach das Modul aus- und einschalten.
- Controller → Transfer → To Controller, danach Steuerung und Modul neu einschalten.
- Parameter: offline das Modul wählen → „Edit Setting Parameters“ (bei älterer Steuerungs-Firmware über EC_CoESDOWrite/EC_CoESDORead). I/O Map zum Beobachten und Forcen.
EC4-1600B · 16 DI PNP
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-1600B | 0x0041600B | 16 × BOOL | — |
Digitaleingänge X00–X0F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 | X00 | 0x6000:01 | Channel In1 |
| 2 | X01 | 0x6000:02 | Channel In2 |
| 3 | X02 | 0x6000:03 | Channel In3 |
| 4 | X03 | 0x6000:04 | Channel In4 |
| 5 | X04 | 0x6000:05 | Channel In5 |
| 6 | X05 | 0x6000:06 | Channel In6 |
| 7 | X06 | 0x6000:07 | Channel In7 |
| 8 | X07 | 0x6000:08 | Channel In8 |
| 11 | X08 | 0x6000:09 | Channel In9 |
| 12 | X09 | 0x6000:0A | Channel In10 |
| 13 | X0A | 0x6000:0B | Channel In11 |
| 14 | X0B | 0x6000:0C | Channel In12 |
| 15 | X0C | 0x6000:0D | Channel In13 |
| 16 | X0D | 0x6000:0E | Channel In14 |
| 17 | X0E | 0x6000:0F | Channel In15 |
| 18 | X0F | 0x6000:10 | Channel In16 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Keine Startup-Parameter: Der Eingangsfilter ist fest 3 ms.
EC4-0016B · 16 DO PNP 0,5 A
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-0016B(W) | 0x0040016B | — | 16 × BOOL |
Digitalausgänge Y00–Y0F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 | Y00 | 0x7000:01 | Channel Out1 |
| 2 | Y01 | 0x7000:02 | Channel Out2 |
| 3 | Y02 | 0x7000:03 | Channel Out3 |
| 4 | Y03 | 0x7000:04 | Channel Out4 |
| 5 | Y04 | 0x7000:05 | Channel Out5 |
| 6 | Y05 | 0x7000:06 | Channel Out6 |
| 7 | Y06 | 0x7000:07 | Channel Out7 |
| 8 | Y07 | 0x7000:08 | Channel Out8 |
| 11 | Y08 | 0x7000:09 | Channel Out9 |
| 12 | Y09 | 0x7000:0A | Channel Out10 |
| 13 | Y0A | 0x7000:0B | Channel Out11 |
| 14 | Y0B | 0x7000:0C | Channel Out12 |
| 15 | Y0C | 0x7000:0D | Channel Out13 |
| 16 | Y0D | 0x7000:0E | Channel Out14 |
| 17 | Y0E | 0x7000:0F | Channel Out15 |
| 18 | Y0F | 0x7000:10 | Channel Out16 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
EC4-0808B · 8 DI / 8 DO PNP 0,5 A
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-0808B(W) | 0x00000009 | 8 × BOOL | 8 × BOOL |
Digitaleingänge X00–X07
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 | X00 | 0x6000:01 | Channel In1 |
| 2 | X01 | 0x6000:02 | Channel In2 |
| 3 | X02 | 0x6000:03 | Channel In3 |
| 4 | X03 | 0x6000:04 | Channel In4 |
| 5 | X04 | 0x6000:05 | Channel In5 |
| 6 | X05 | 0x6000:06 | Channel In6 |
| 7 | X06 | 0x6000:07 | Channel In7 |
| 8 | X07 | 0x6000:08 | Channel In8 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Digitalausgänge Y00–Y07
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 11 | Y00 | 0x7000:01 | Channel Out1 |
| 12 | Y01 | 0x7000:02 | Channel Out2 |
| 13 | Y02 | 0x7000:03 | Channel Out3 |
| 14 | Y03 | 0x7000:04 | Channel Out4 |
| 15 | Y04 | 0x7000:05 | Channel Out5 |
| 16 | Y05 | 0x7000:06 | Channel Out6 |
| 17 | Y06 | 0x7000:07 | Channel Out7 |
| 18 | Y07 | 0x7000:08 | Channel Out8 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
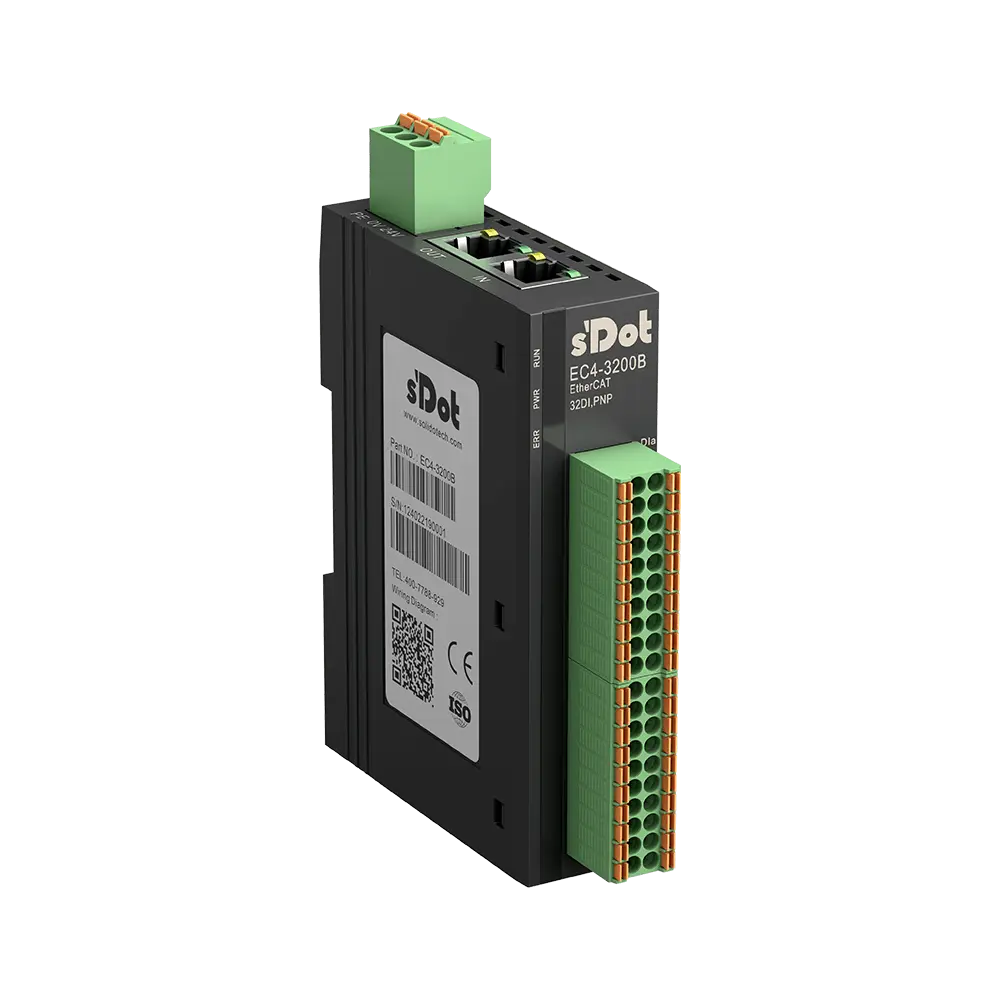
EC4-3200B · 32 DI PNP
Klemmen A1–A20 = oberer Block, B1–B20 = unterer Block.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-3200B | 0x0000000D | 32 × BOOL | — |
Digitaleingänge X00–X1F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | X00 | 0x6000:01 | Channel In1 |
| A2 | X01 | 0x6000:02 | Channel In2 |
| A3 | X02 | 0x6000:03 | Channel In3 |
| A4 | X03 | 0x6000:04 | Channel In4 |
| A5 | X04 | 0x6000:05 | Channel In5 |
| A6 | X05 | 0x6000:06 | Channel In6 |
| A7 | X06 | 0x6000:07 | Channel In7 |
| A8 | X07 | 0x6000:08 | Channel In8 |
| A11 | X08 | 0x6000:09 | Channel In9 |
| A12 | X09 | 0x6000:0A | Channel In10 |
| A13 | X0A | 0x6000:0B | Channel In11 |
| A14 | X0B | 0x6000:0C | Channel In12 |
| A15 | X0C | 0x6000:0D | Channel In13 |
| A16 | X0D | 0x6000:0E | Channel In14 |
| A17 | X0E | 0x6000:0F | Channel In15 |
| A18 | X0F | 0x6000:10 | Channel In16 |
| B1 | X10 | 0x6000:11 | Channel In17 |
| B2 | X11 | 0x6000:12 | Channel In18 |
| B3 | X12 | 0x6000:13 | Channel In19 |
| B4 | X13 | 0x6000:14 | Channel In20 |
| B5 | X14 | 0x6000:15 | Channel In21 |
| B6 | X15 | 0x6000:16 | Channel In22 |
| B7 | X16 | 0x6000:17 | Channel In23 |
| B8 | X17 | 0x6000:18 | Channel In24 |
| B11 | X18 | 0x6000:19 | Channel In25 |
| B12 | X19 | 0x6000:1A | Channel In26 |
| B13 | X1A | 0x6000:1B | Channel In27 |
| B14 | X1B | 0x6000:1C | Channel In28 |
| B15 | X1C | 0x6000:1D | Channel In29 |
| B16 | X1D | 0x6000:1E | Channel In30 |
| B17 | X1E | 0x6000:1F | Channel In31 |
| B18 | X1F | 0x6000:20 | Channel In32 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Keine Startup-Parameter: Der Eingangsfilter ist fest 3 ms.
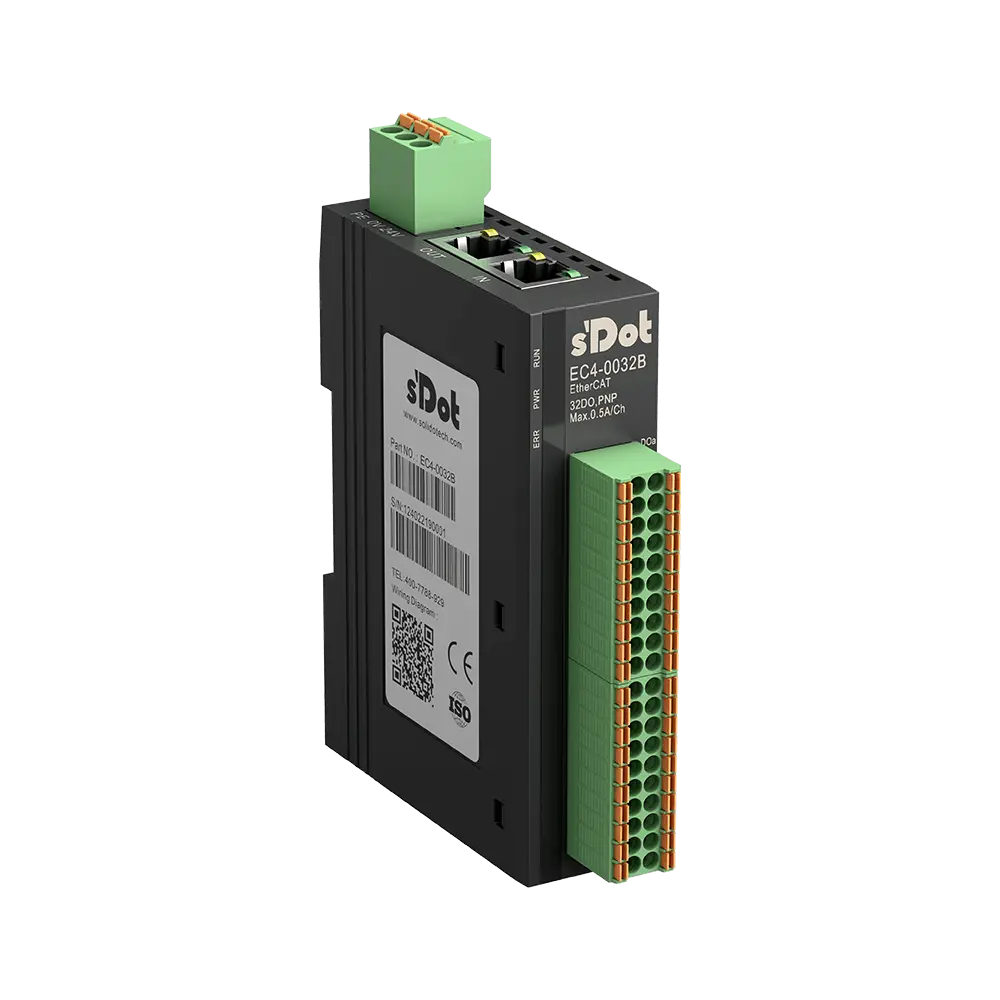
EC4-0032B · 32 DO PNP 0,5 A
Klemmen A1–A20 = oberer Block, B1–B20 = unterer Block.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-0032B(W) | 0x0000000B | — | 32 × BOOL |
Digitalausgänge Y00–Y1F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | Y00 | 0x7000:01 | Channel Out1 |
| A2 | Y01 | 0x7000:02 | Channel Out2 |
| A3 | Y02 | 0x7000:03 | Channel Out3 |
| A4 | Y03 | 0x7000:04 | Channel Out4 |
| A5 | Y04 | 0x7000:05 | Channel Out5 |
| A6 | Y05 | 0x7000:06 | Channel Out6 |
| A7 | Y06 | 0x7000:07 | Channel Out7 |
| A8 | Y07 | 0x7000:08 | Channel Out8 |
| A11 | Y08 | 0x7000:09 | Channel Out9 |
| A12 | Y09 | 0x7000:0A | Channel Out10 |
| A13 | Y0A | 0x7000:0B | Channel Out11 |
| A14 | Y0B | 0x7000:0C | Channel Out12 |
| A15 | Y0C | 0x7000:0D | Channel Out13 |
| A16 | Y0D | 0x7000:0E | Channel Out14 |
| A17 | Y0E | 0x7000:0F | Channel Out15 |
| A18 | Y0F | 0x7000:10 | Channel Out16 |
| B1 | Y10 | 0x7000:11 | Channel Out17 |
| B2 | Y11 | 0x7000:12 | Channel Out18 |
| B3 | Y12 | 0x7000:13 | Channel Out19 |
| B4 | Y13 | 0x7000:14 | Channel Out20 |
| B5 | Y14 | 0x7000:15 | Channel Out21 |
| B6 | Y15 | 0x7000:16 | Channel Out22 |
| B7 | Y16 | 0x7000:17 | Channel Out23 |
| B8 | Y17 | 0x7000:18 | Channel Out24 |
| B11 | Y18 | 0x7000:19 | Channel Out25 |
| B12 | Y19 | 0x7000:1A | Channel Out26 |
| B13 | Y1A | 0x7000:1B | Channel Out27 |
| B14 | Y1B | 0x7000:1C | Channel Out28 |
| B15 | Y1C | 0x7000:1D | Channel Out29 |
| B16 | Y1D | 0x7000:1E | Channel Out30 |
| B17 | Y1E | 0x7000:1F | Channel Out31 |
| B18 | Y1F | 0x7000:20 | Channel Out32 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
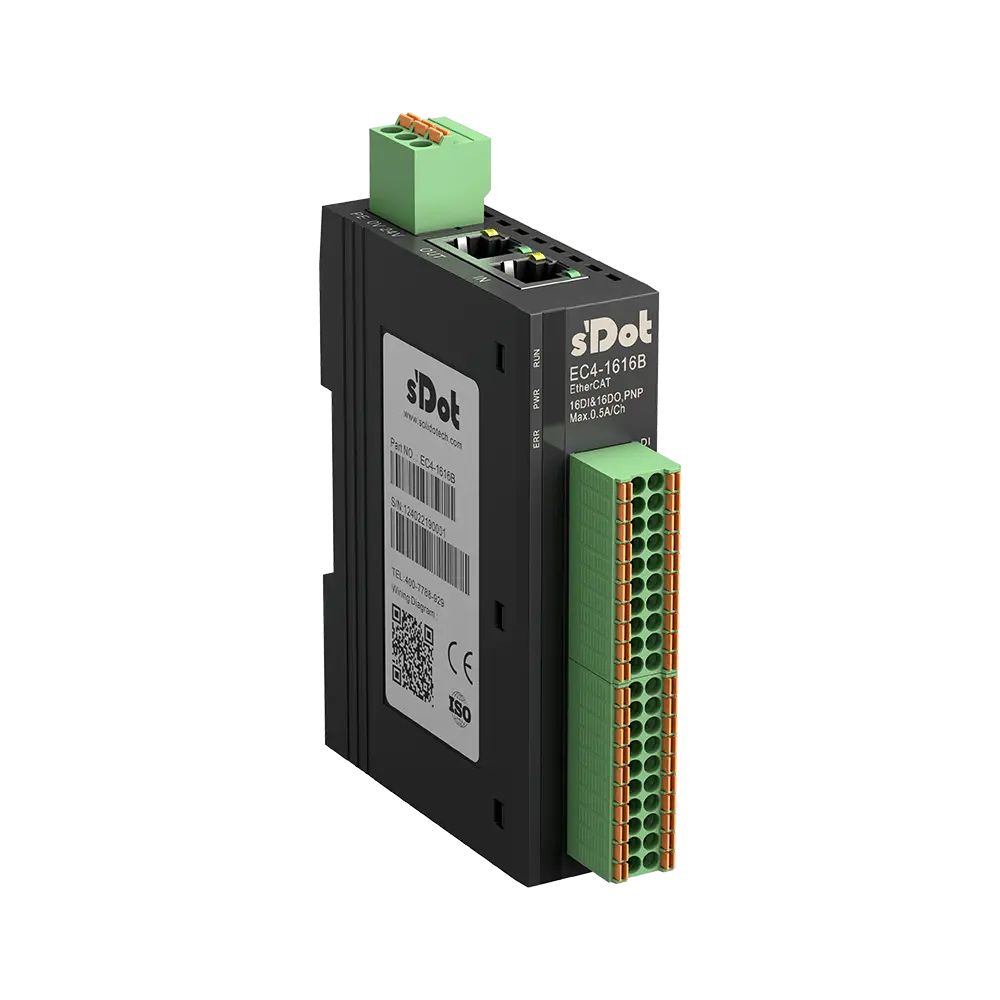
EC4-1616B · 16 DI / 16 DO PNP 0,5 A
Klemmen A1–A20 = oberer Block, B1–B20 = unterer Block.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-1616B(W) | 0x00000006 | 16 × BOOL | 16 × BOOL |
Digitaleingänge X00–X0F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | X00 | 0x6000:01 | Channel In1 |
| A2 | X01 | 0x6000:02 | Channel In2 |
| A3 | X02 | 0x6000:03 | Channel In3 |
| A4 | X03 | 0x6000:04 | Channel In4 |
| A5 | X04 | 0x6000:05 | Channel In5 |
| A6 | X05 | 0x6000:06 | Channel In6 |
| A7 | X06 | 0x6000:07 | Channel In7 |
| A8 | X07 | 0x6000:08 | Channel In8 |
| A11 | X08 | 0x6000:09 | Channel In9 |
| A12 | X09 | 0x6000:0A | Channel In10 |
| A13 | X0A | 0x6000:0B | Channel In11 |
| A14 | X0B | 0x6000:0C | Channel In12 |
| A15 | X0C | 0x6000:0D | Channel In13 |
| A16 | X0D | 0x6000:0E | Channel In14 |
| A17 | X0E | 0x6000:0F | Channel In15 |
| A18 | X0F | 0x6000:10 | Channel In16 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Digitalausgänge Y00–Y0F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| B1 | Y00 | 0x7000:01 | Channel Out1 |
| B2 | Y01 | 0x7000:02 | Channel Out2 |
| B3 | Y02 | 0x7000:03 | Channel Out3 |
| B4 | Y03 | 0x7000:04 | Channel Out4 |
| B5 | Y04 | 0x7000:05 | Channel Out5 |
| B6 | Y05 | 0x7000:06 | Channel Out6 |
| B7 | Y06 | 0x7000:07 | Channel Out7 |
| B8 | Y07 | 0x7000:08 | Channel Out8 |
| B11 | Y08 | 0x7000:09 | Channel Out9 |
| B12 | Y09 | 0x7000:0A | Channel Out10 |
| B13 | Y0A | 0x7000:0B | Channel Out11 |
| B14 | Y0B | 0x7000:0C | Channel Out12 |
| B15 | Y0C | 0x7000:0D | Channel Out13 |
| B16 | Y0D | 0x7000:0E | Channel Out14 |
| B17 | Y0E | 0x7000:0F | Channel Out15 |
| B18 | Y0F | 0x7000:10 | Channel Out16 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
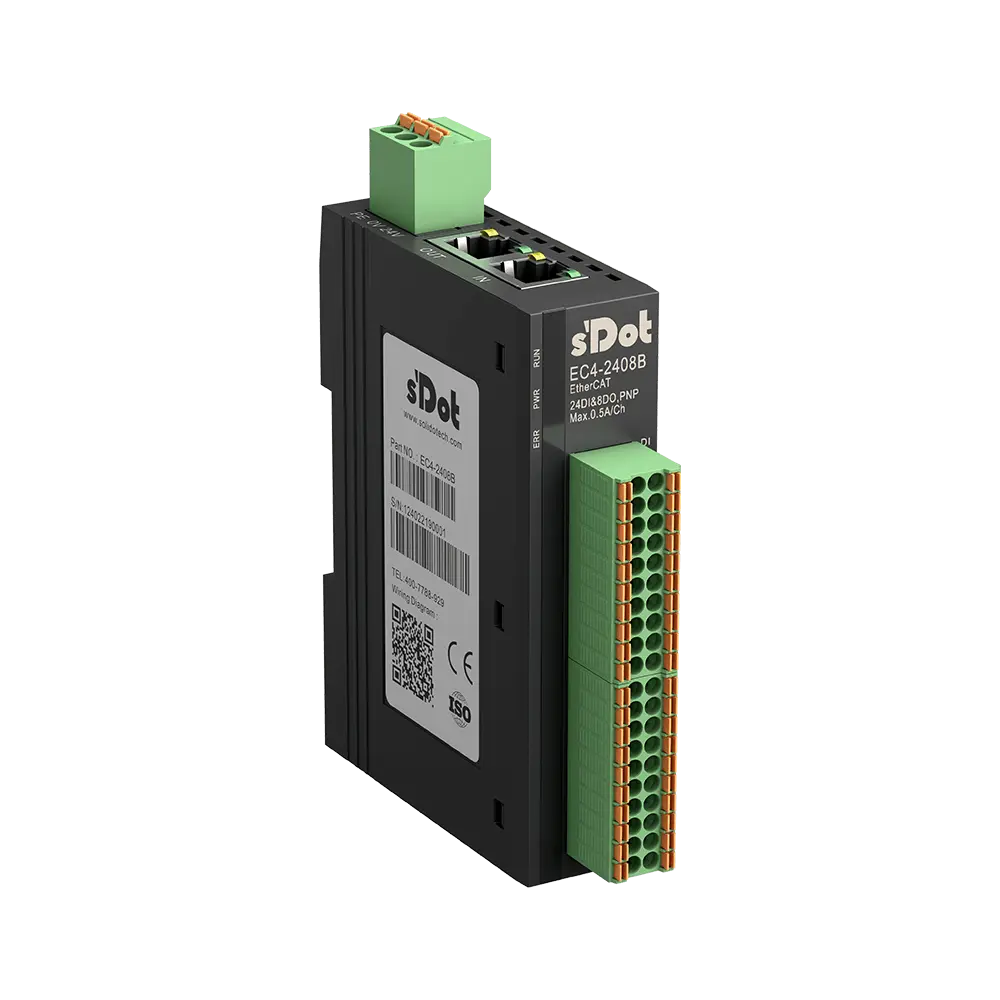
EC4-2408B · 24 DI / 8 DO PNP 0,5 A
Klemmen A1–A20 = oberer Block, B1–B20 = unterer Block.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-2408B(W) | 0x0042408B | 24 × BOOL | 8 × BOOL |
Digitaleingänge X00–X17
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | X00 | 0x6000:01 | Channel In1 |
| A2 | X01 | 0x6000:02 | Channel In2 |
| A3 | X02 | 0x6000:03 | Channel In3 |
| A4 | X03 | 0x6000:04 | Channel In4 |
| A5 | X04 | 0x6000:05 | Channel In5 |
| A6 | X05 | 0x6000:06 | Channel In6 |
| A7 | X06 | 0x6000:07 | Channel In7 |
| A8 | X07 | 0x6000:08 | Channel In8 |
| A11 | X08 | 0x6000:09 | Channel In9 |
| A12 | X09 | 0x6000:0A | Channel In10 |
| A13 | X0A | 0x6000:0B | Channel In11 |
| A14 | X0B | 0x6000:0C | Channel In12 |
| A15 | X0C | 0x6000:0D | Channel In13 |
| A16 | X0D | 0x6000:0E | Channel In14 |
| A17 | X0E | 0x6000:0F | Channel In15 |
| A18 | X0F | 0x6000:10 | Channel In16 |
| B1 | X10 | 0x6000:11 | Channel In17 |
| B2 | X11 | 0x6000:12 | Channel In18 |
| B3 | X12 | 0x6000:13 | Channel In19 |
| B4 | X13 | 0x6000:14 | Channel In20 |
| B5 | X14 | 0x6000:15 | Channel In21 |
| B6 | X15 | 0x6000:16 | Channel In22 |
| B7 | X16 | 0x6000:17 | Channel In23 |
| B8 | X17 | 0x6000:18 | Channel In24 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Digitalausgänge Y00–Y07
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| B11 | Y00 | 0x7000:01 | Channel Out1 |
| B12 | Y01 | 0x7000:02 | Channel Out2 |
| B13 | Y02 | 0x7000:03 | Channel Out3 |
| B14 | Y03 | 0x7000:04 | Channel Out4 |
| B15 | Y04 | 0x7000:05 | Channel Out5 |
| B16 | Y05 | 0x7000:06 | Channel Out6 |
| B17 | Y06 | 0x7000:07 | Channel Out7 |
| B18 | Y07 | 0x7000:08 | Channel Out8 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
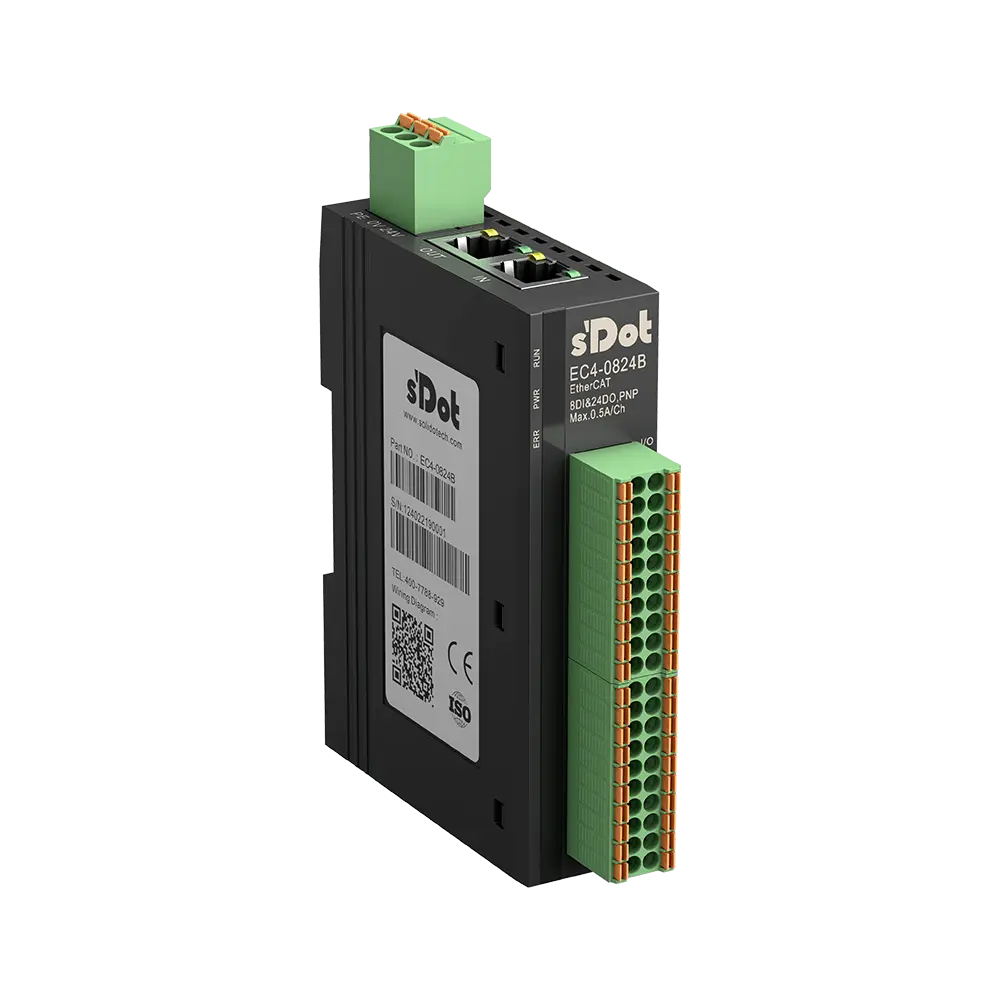
EC4-0824B · 8 DI / 24 DO PNP 0,5 A
Klemmen A1–A20 = oberer Block, B1–B20 = unterer Block.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-0824B(W) | 0x0040824B | 8 × BOOL | 24 × BOOL |
Digitaleingänge X00–X07
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | X00 | 0x6000:01 | Channel In1 |
| A2 | X01 | 0x6000:02 | Channel In2 |
| A3 | X02 | 0x6000:03 | Channel In3 |
| A4 | X03 | 0x6000:04 | Channel In4 |
| A5 | X04 | 0x6000:05 | Channel In5 |
| A6 | X05 | 0x6000:06 | Channel In6 |
| A7 | X06 | 0x6000:07 | Channel In7 |
| A8 | X07 | 0x6000:08 | Channel In8 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Digitalausgänge Y00–Y1F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A11 | Y00 | 0x7000:01 | Channel Out1 |
| A12 | Y01 | 0x7000:02 | Channel Out2 |
| A13 | Y02 | 0x7000:03 | Channel Out3 |
| A14 | Y03 | 0x7000:04 | Channel Out4 |
| A15 | Y04 | 0x7000:05 | Channel Out5 |
| A16 | Y05 | 0x7000:06 | Channel Out6 |
| A17 | Y06 | 0x7000:07 | Channel Out7 |
| A18 | Y07 | 0x7000:08 | Channel Out8 |
| B1 | Y10 | 0x7000:11 | Channel Out17 |
| B2 | Y11 | 0x7000:12 | Channel Out18 |
| B3 | Y12 | 0x7000:13 | Channel Out19 |
| B4 | Y13 | 0x7000:14 | Channel Out20 |
| B5 | Y14 | 0x7000:15 | Channel Out21 |
| B6 | Y15 | 0x7000:16 | Channel Out22 |
| B7 | Y16 | 0x7000:17 | Channel Out23 |
| B8 | Y17 | 0x7000:18 | Channel Out24 |
| B11 | Y18 | 0x7000:19 | Channel Out25 |
| B12 | Y19 | 0x7000:1A | Channel Out26 |
| B13 | Y1A | 0x7000:1B | Channel Out27 |
| B14 | Y1B | 0x7000:1C | Channel Out28 |
| B15 | Y1C | 0x7000:1D | Channel Out29 |
| B16 | Y1D | 0x7000:1E | Channel Out30 |
| B17 | Y1E | 0x7000:1F | Channel Out31 |
| B18 | Y1F | 0x7000:20 | Channel Out32 |
Verdrahtung „Ventil und Lampe an DO“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
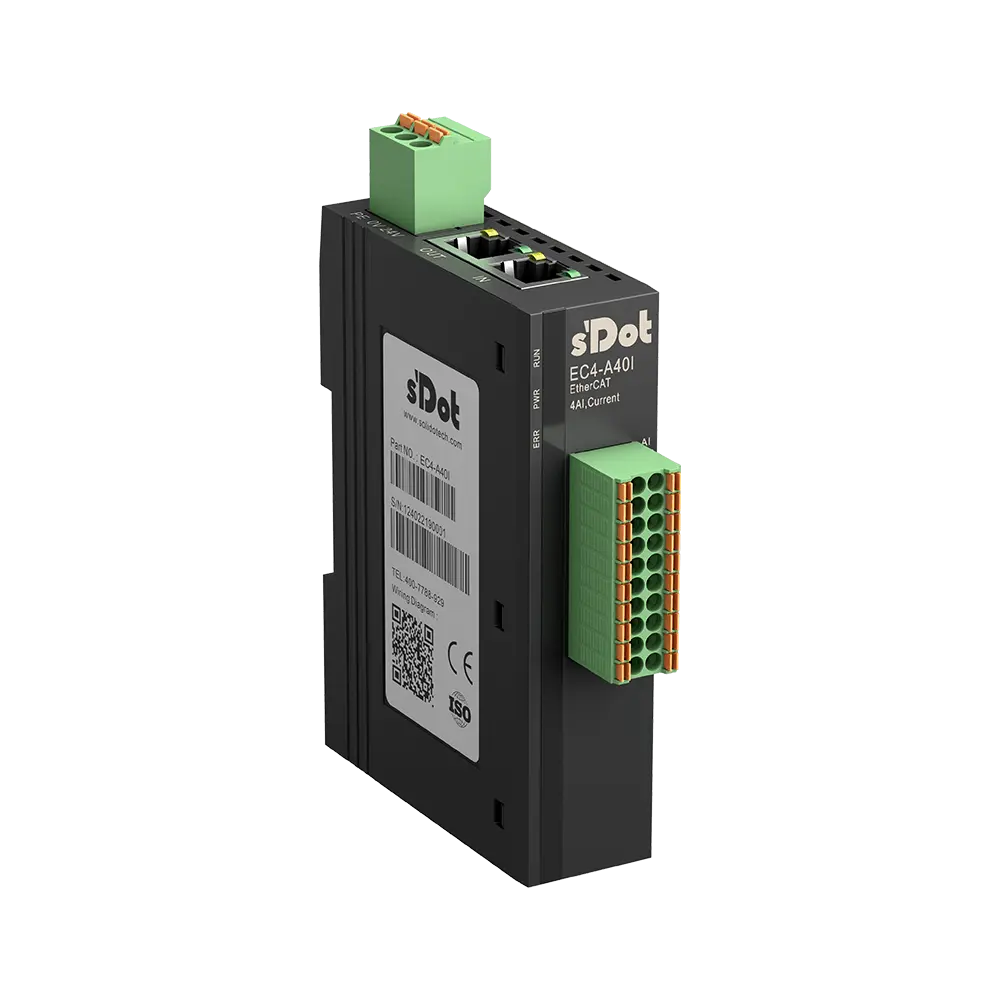
EC4-A40I · 4 AI 0/4–20 mA
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A40I | 0x004A4020 | 4 × UINT | — |
Analogeingänge AI0–AI3
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AI0 / COM | 0x6000:01 | Analog Input[0] (UINT) |
| 2 / 12 | AI1 / COM | 0x6000:02 | Analog Input[1] (UINT) |
| 3 / 13 | AI2 / COM | 0x6000:03 | Analog Input[2] (UINT) |
| 4 / 14 | AI3 / COM | 0x6000:04 | Analog Input[3] (UINT) |
Verdrahtung „Messumformer 2-Leiter 4–20 mA“ zeigenVerdrahtung „Messumformer 3-Leiter“ zeigenVerdrahtung „Messumformer 4-Leiter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01–04 | Channel0–3 Filter | 10 | gleitender Mittelwert über 1–1024 A/D-Wandlungen je Kanal |
| 0x8000:05–08 | Channel0–3 Range Setting | 0 | 0 = 4–20 mA, 1 = 0–20 mA je Kanal |
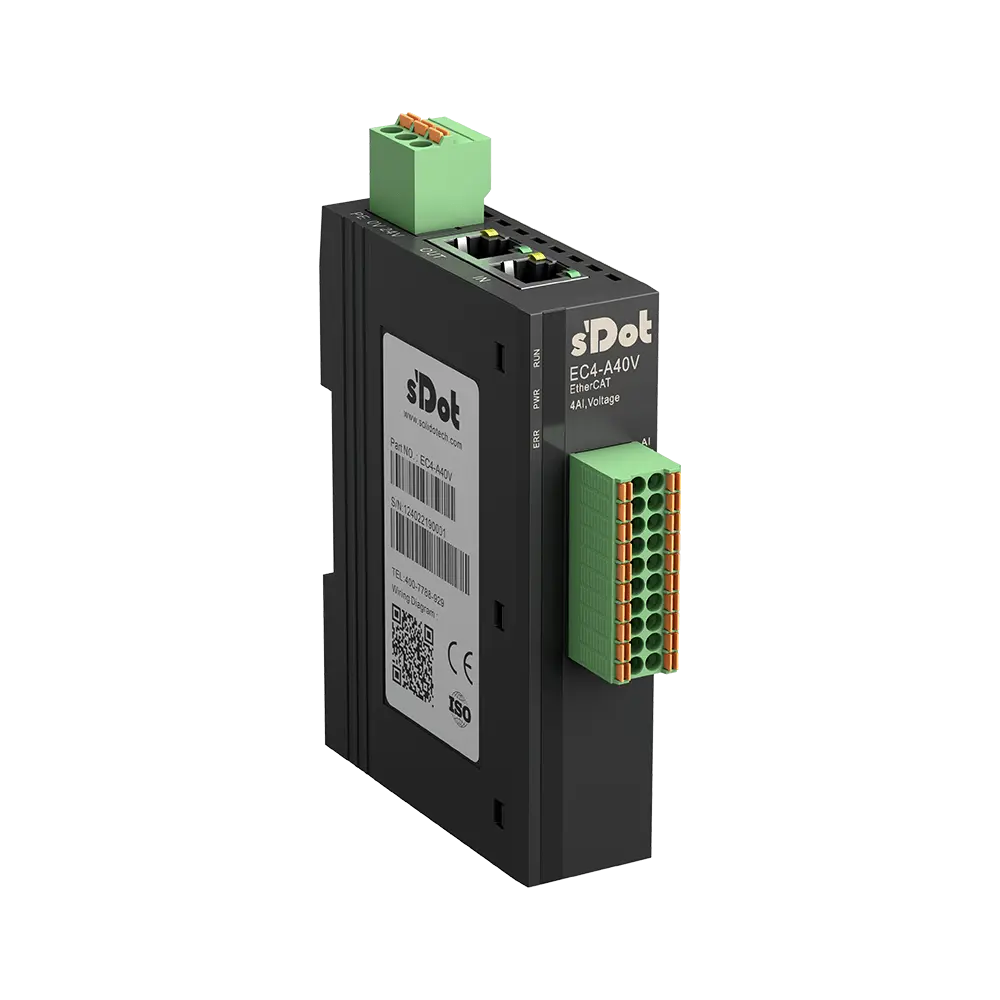
EC4-A40V · 4 AI ±10 V / 0–10 V
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A40V | 0x004A4000 | 4 × INT | — |
Analogeingänge AI0–AI3
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AI0 / COM | 0x6000:01 | Analog Input[0] (INT) |
| 2 / 12 | AI1 / COM | 0x6000:02 | Analog Input[1] (INT) |
| 3 / 13 | AI2 / COM | 0x6000:03 | Analog Input[2] (INT) |
| 4 / 14 | AI3 / COM | 0x6000:04 | Analog Input[3] (INT) |
Verdrahtung „Messumformer 3-Leiter“ zeigenVerdrahtung „Messumformer 4-Leiter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01–04 | Channel0–3 Filter | 10 | gleitender Mittelwert über 1–1024 A/D-Wandlungen je Kanal |
| 0x8000:05–08 | Channel0–3 Range Setting | 0 | 0 = ±10 V, 1 = 0–10 V je Kanal |
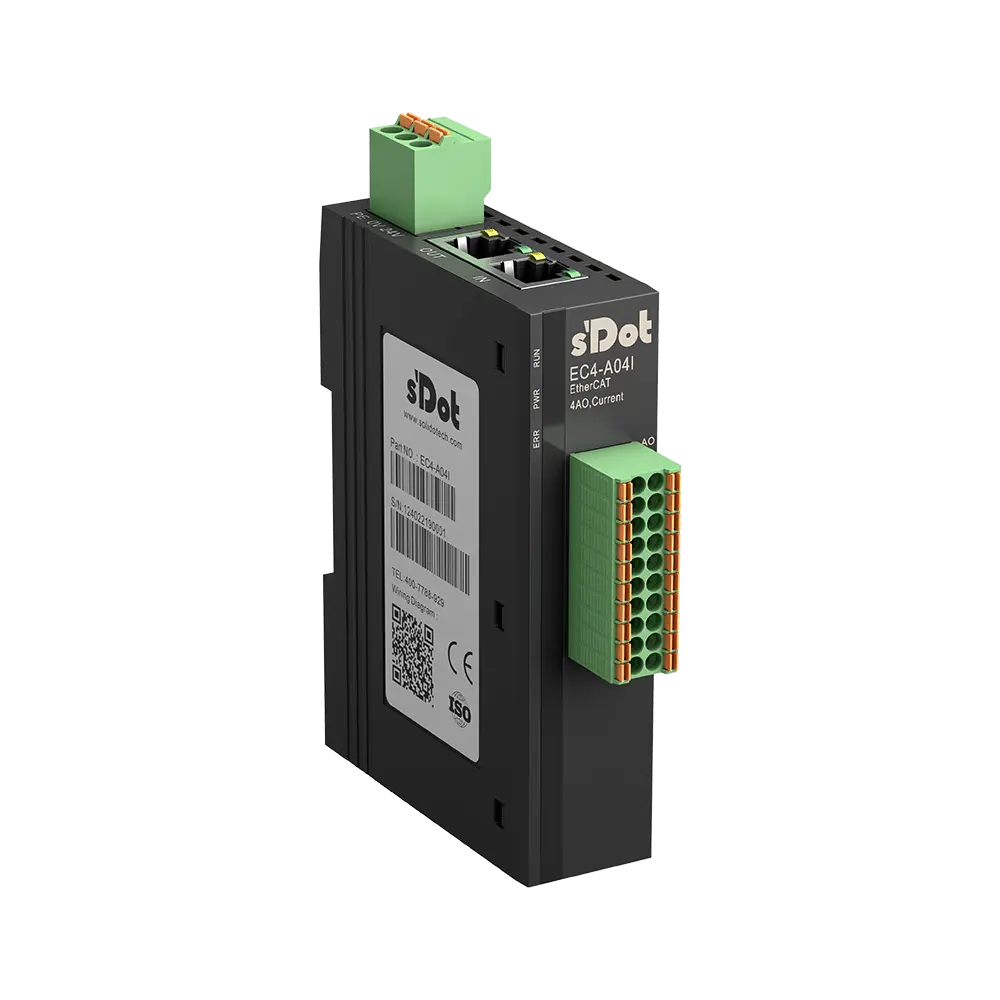
EC4-A04I · 4 AO 0/4–20 mA
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A04I | 0x004A0420 | — | 4 × UINT |
Analogausgänge AO0–AO3
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AO0 / COM | 0x7000:01 | Analog Output[0] (UINT) |
| 2 / 12 | AO1 / COM | 0x7000:02 | Analog Output[1] (UINT) |
| 3 / 13 | AO2 / COM | 0x7000:03 | Analog Output[2] (UINT) |
| 4 / 14 | AO3 / COM | 0x7000:04 | Analog Output[3] (UINT) |
Verdrahtung „Sollwert an Frequenzumrichter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
| 0x8000:02–05 | Channel0–3 Range Setting | 0 | 0 = 4–20 mA, 1 = 0–20 mA je Kanal |
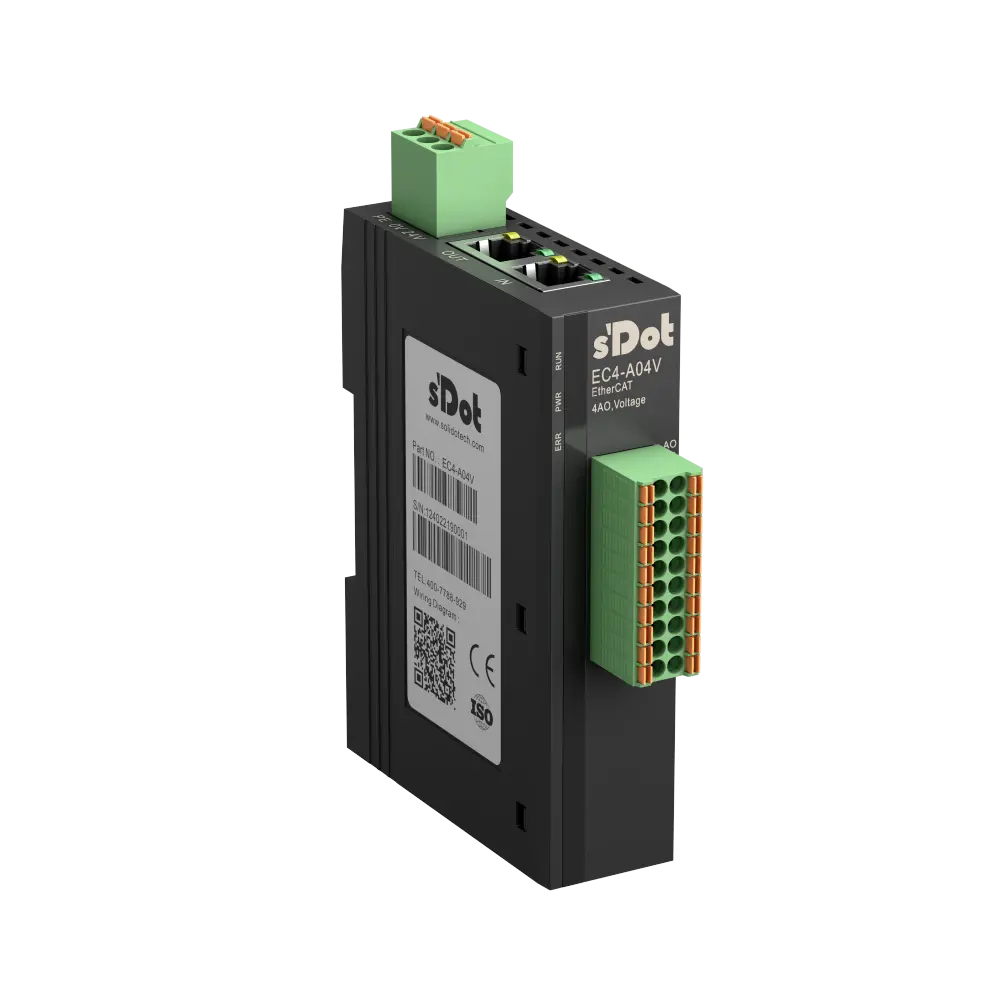
EC4-A04V · 4 AO ±10 V / 0–10 V
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A04V | 0x004A0400 | — | 4 × INT |
Analogausgänge AO0–AO3
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AO0 / COM | 0x7000:01 | Analog Output[0] (INT) |
| 2 / 12 | AO1 / COM | 0x7000:02 | Analog Output[1] (INT) |
| 3 / 13 | AO2 / COM | 0x7000:03 | Analog Output[2] (INT) |
| 4 / 14 | AO3 / COM | 0x7000:04 | Analog Output[3] (INT) |
Verdrahtung „Sollwert an Frequenzumrichter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
| 0x8000:02–05 | Channel0–3 Range Setting | 0 | 0 = ±10 V, 1 = 0–10 V je Kanal |
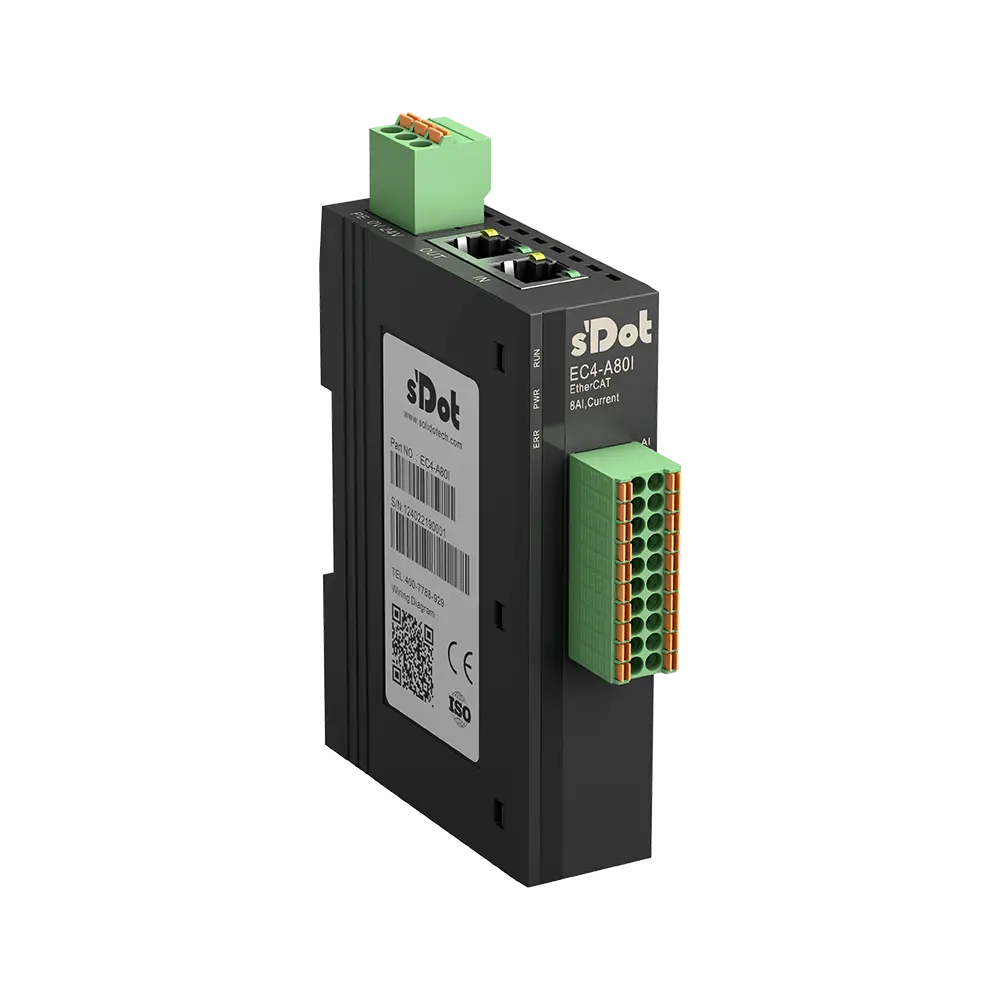
EC4-A80I · 8 AI 0/4–20 mA
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A80I | 0x004A8020 | 8 × UINT | — |
Analogeingänge AI0–AI7
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AI0 / COM | 0x6000:01 | Analog Input[0] (UINT) |
| 2 / 12 | AI1 / COM | 0x6000:02 | Analog Input[1] (UINT) |
| 3 / 13 | AI2 / COM | 0x6000:03 | Analog Input[2] (UINT) |
| 4 / 14 | AI3 / COM | 0x6000:04 | Analog Input[3] (UINT) |
| 5 / 15 | AI4 / COM | 0x6000:05 | Analog Input[4] (UINT) |
| 6 / 16 | AI5 / COM | 0x6000:06 | Analog Input[5] (UINT) |
| 7 / 17 | AI6 / COM | 0x6000:07 | Analog Input[6] (UINT) |
| 8 / 18 | AI7 / COM | 0x6000:08 | Analog Input[7] (UINT) |
Verdrahtung „Messumformer 2-Leiter 4–20 mA“ zeigenVerdrahtung „Messumformer 3-Leiter“ zeigenVerdrahtung „Messumformer 4-Leiter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01–08 | Channel0–7 Filter | 10 | gleitender Mittelwert über 1–1024 A/D-Wandlungen je Kanal |
| 0x8000:09–10 | Channel0–7 Range Setting | 0 | 0 = 4–20 mA, 1 = 0–20 mA je Kanal |
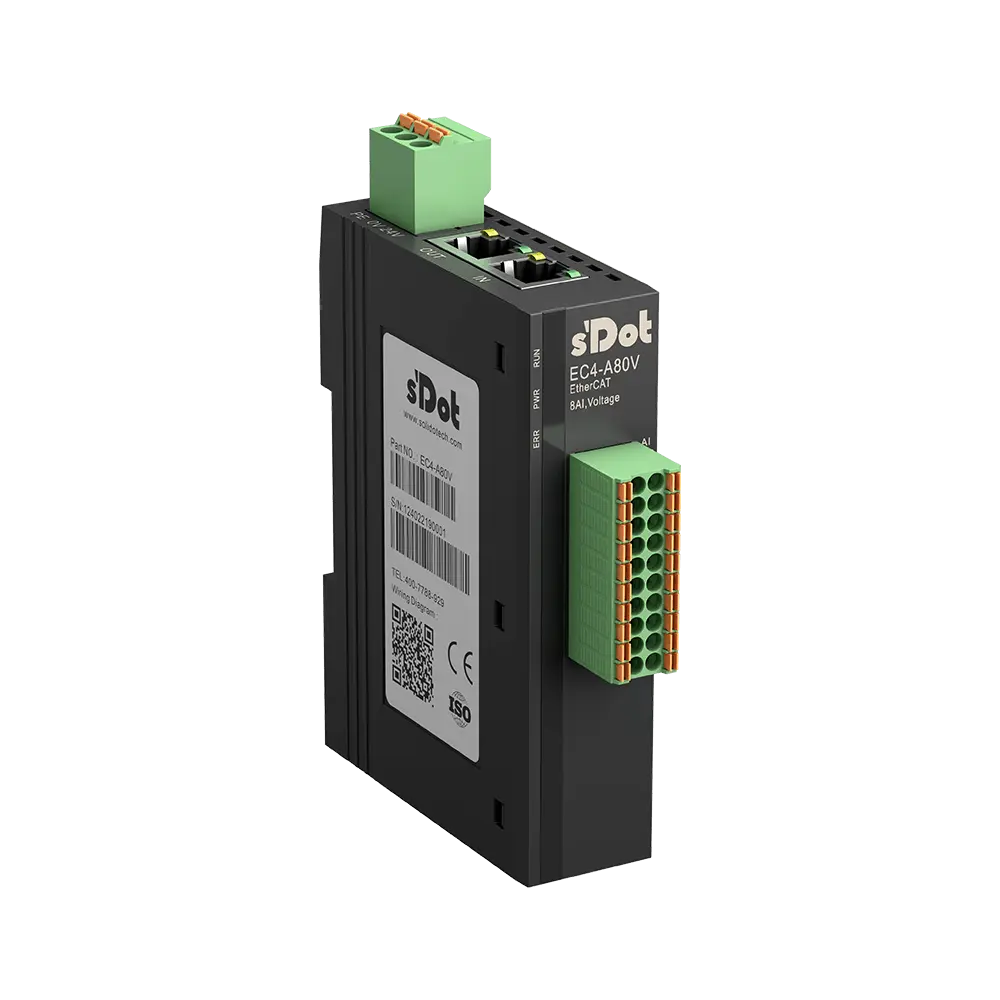
EC4-A80V · 8 AI ±10 V / 0–10 V
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A80V | 0x004A8000 | 8 × INT | — |
Analogeingänge AI0–AI7
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AI0 / COM | 0x6000:01 | Analog Input[0] (INT) |
| 2 / 12 | AI1 / COM | 0x6000:02 | Analog Input[1] (INT) |
| 3 / 13 | AI2 / COM | 0x6000:03 | Analog Input[2] (INT) |
| 4 / 14 | AI3 / COM | 0x6000:04 | Analog Input[3] (INT) |
| 5 / 15 | AI4 / COM | 0x6000:05 | Analog Input[4] (INT) |
| 6 / 16 | AI5 / COM | 0x6000:06 | Analog Input[5] (INT) |
| 7 / 17 | AI6 / COM | 0x6000:07 | Analog Input[6] (INT) |
| 8 / 18 | AI7 / COM | 0x6000:08 | Analog Input[7] (INT) |
Verdrahtung „Messumformer 3-Leiter“ zeigenVerdrahtung „Messumformer 4-Leiter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01–08 | Channel0–7 Filter | 10 | gleitender Mittelwert über 1–1024 A/D-Wandlungen je Kanal |
| 0x8000:09–10 | Channel0–7 Range Setting | 0 | 0 = ±10 V, 1 = 0–10 V je Kanal |
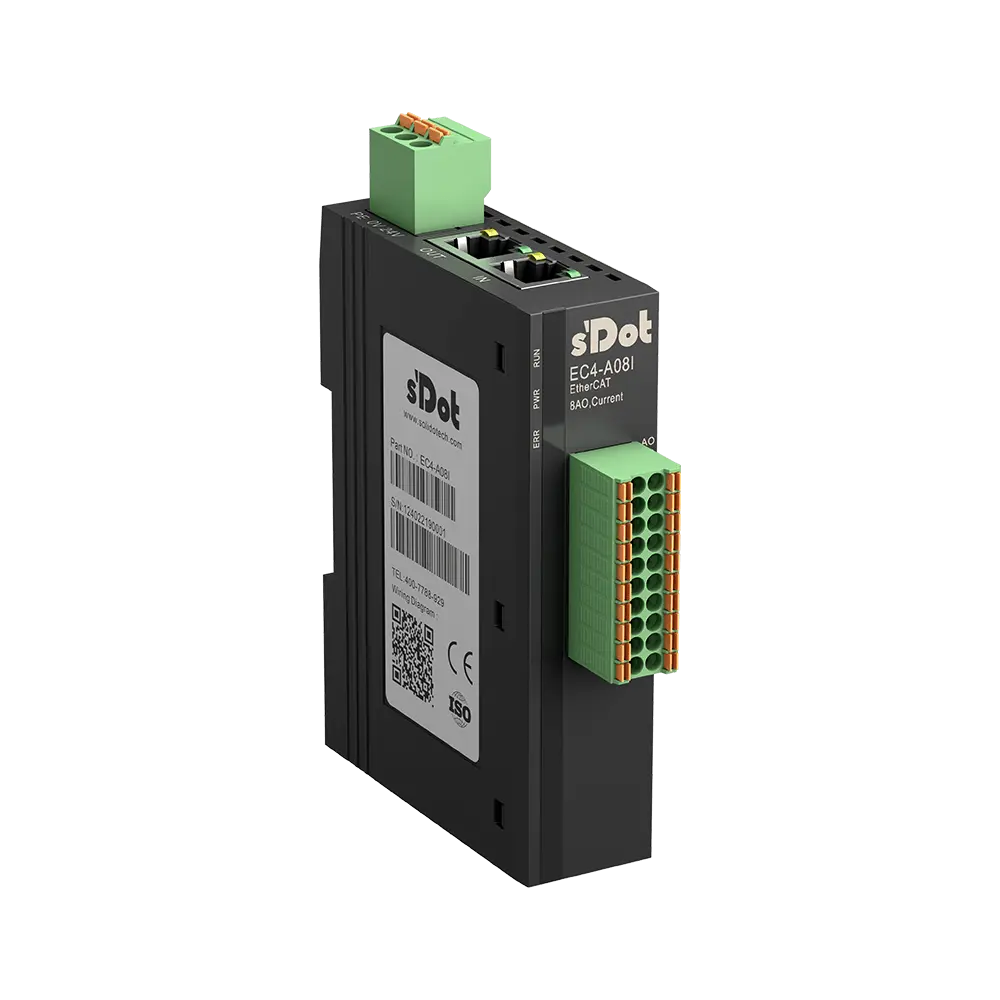
EC4-A08I · 8 AO 0/4–20 mA
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A08I | 0x004A0820 | — | 8 × UINT |
Analogausgänge AO0–AO7
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AO0 / COM | 0x7000:01 | Analog Output[0] (UINT) |
| 2 / 12 | AO1 / COM | 0x7000:02 | Analog Output[1] (UINT) |
| 3 / 13 | AO2 / COM | 0x7000:03 | Analog Output[2] (UINT) |
| 4 / 14 | AO3 / COM | 0x7000:04 | Analog Output[3] (UINT) |
| 5 / 15 | AO4 / COM | 0x7000:05 | Analog Output[4] (UINT) |
| 6 / 16 | AO5 / COM | 0x7000:06 | Analog Output[5] (UINT) |
| 7 / 17 | AO6 / COM | 0x7000:07 | Analog Output[6] (UINT) |
| 8 / 18 | AO7 / COM | 0x7000:08 | Analog Output[7] (UINT) |
Verdrahtung „Sollwert an Frequenzumrichter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
| 0x8000:02–09 | Channel0–7 Range Setting | 0 | 0 = 4–20 mA, 1 = 0–20 mA je Kanal |
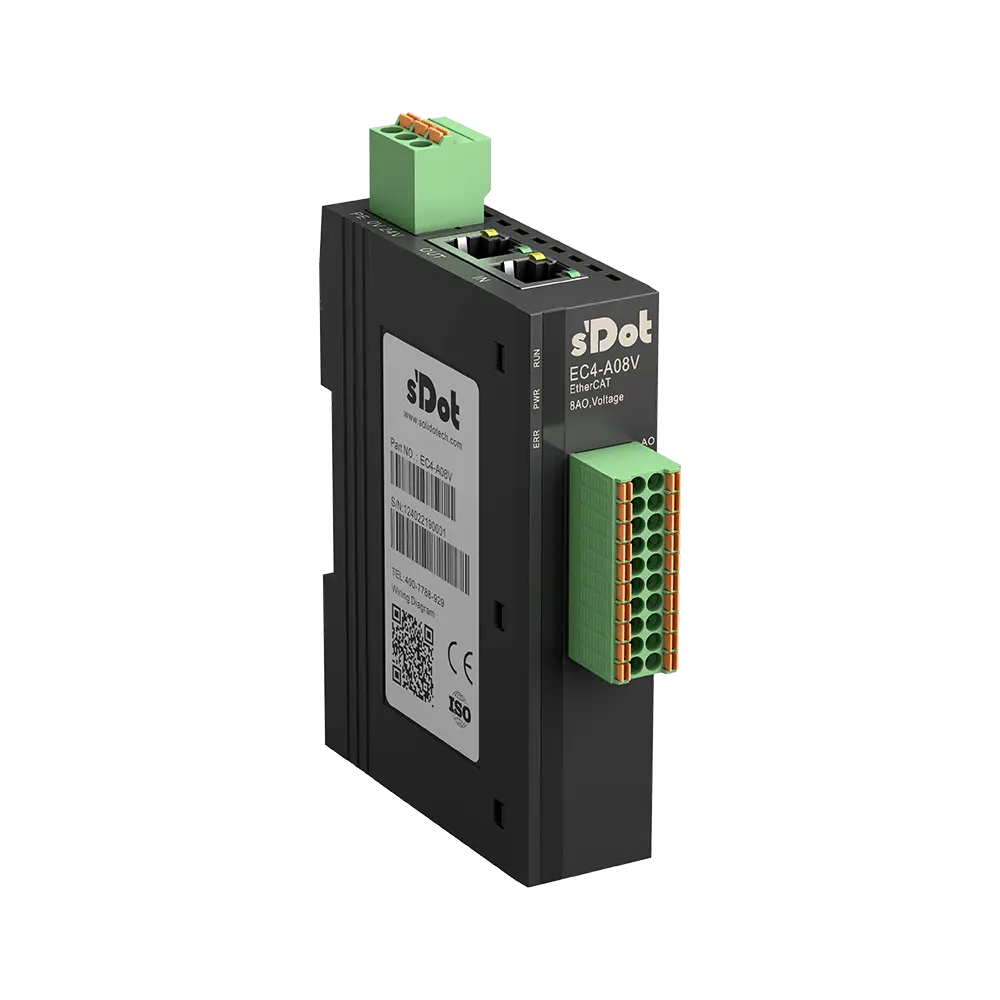
EC4-A08V · 8 AO ±10 V / 0–10 V
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-A08V | 0x004A0800 | — | 8 × INT |
Analogausgänge AO0–AO7
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 / 11 | AO0 / COM | 0x7000:01 | Analog Output[0] (INT) |
| 2 / 12 | AO1 / COM | 0x7000:02 | Analog Output[1] (INT) |
| 3 / 13 | AO2 / COM | 0x7000:03 | Analog Output[2] (INT) |
| 4 / 14 | AO3 / COM | 0x7000:04 | Analog Output[3] (INT) |
| 5 / 15 | AO4 / COM | 0x7000:05 | Analog Output[4] (INT) |
| 6 / 16 | AO5 / COM | 0x7000:06 | Analog Output[5] (INT) |
| 7 / 17 | AO6 / COM | 0x7000:07 | Analog Output[6] (INT) |
| 8 / 18 | AO7 / COM | 0x7000:08 | Analog Output[7] (INT) |
Verdrahtung „Sollwert an Frequenzumrichter“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
| 0x8000:02–09 | Channel0–7 Range Setting | 0 | 0 = ±10 V, 1 = 0–10 V je Kanal |
EC4-0012J · 12 DO Relais 2 A
Die ESI führt 16 Ausgangs-Bits; belegt sind die ersten zwölf (Y00–Y0B), die letzten vier heißen „Reserve“.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-0012J | 0x00400120 | — | 12 × BOOL + 4 Reserve |
Relaisausgänge Y00–Y0B
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| 1 | Y00 | 0x7000:01 | Channel Out1 |
| 2 | Y01 | 0x7000:02 | Channel Out2 |
| 11 | Y02 | 0x7000:03 | Channel Out3 |
| 12 | Y03 | 0x7000:04 | Channel Out4 |
| 4 | Y04 | 0x7000:05 | Channel Out5 |
| 5 | Y05 | 0x7000:06 | Channel Out6 |
| 14 | Y06 | 0x7000:07 | Channel Out7 |
| 15 | Y07 | 0x7000:08 | Channel Out8 |
| 7 | Y08 | 0x7000:09 | Channel Out9 |
| 8 | Y09 | 0x7000:0A | Channel Out10 |
| 17 | Y0A | 0x7000:0B | Channel Out11 |
| 18 | Y0B | 0x7000:0C | Channel Out12 |
| – | – | 0x7000:0D–10 | Reserve 1–4 (nicht belegt) |
Verdrahtung „Lasten an Relais“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
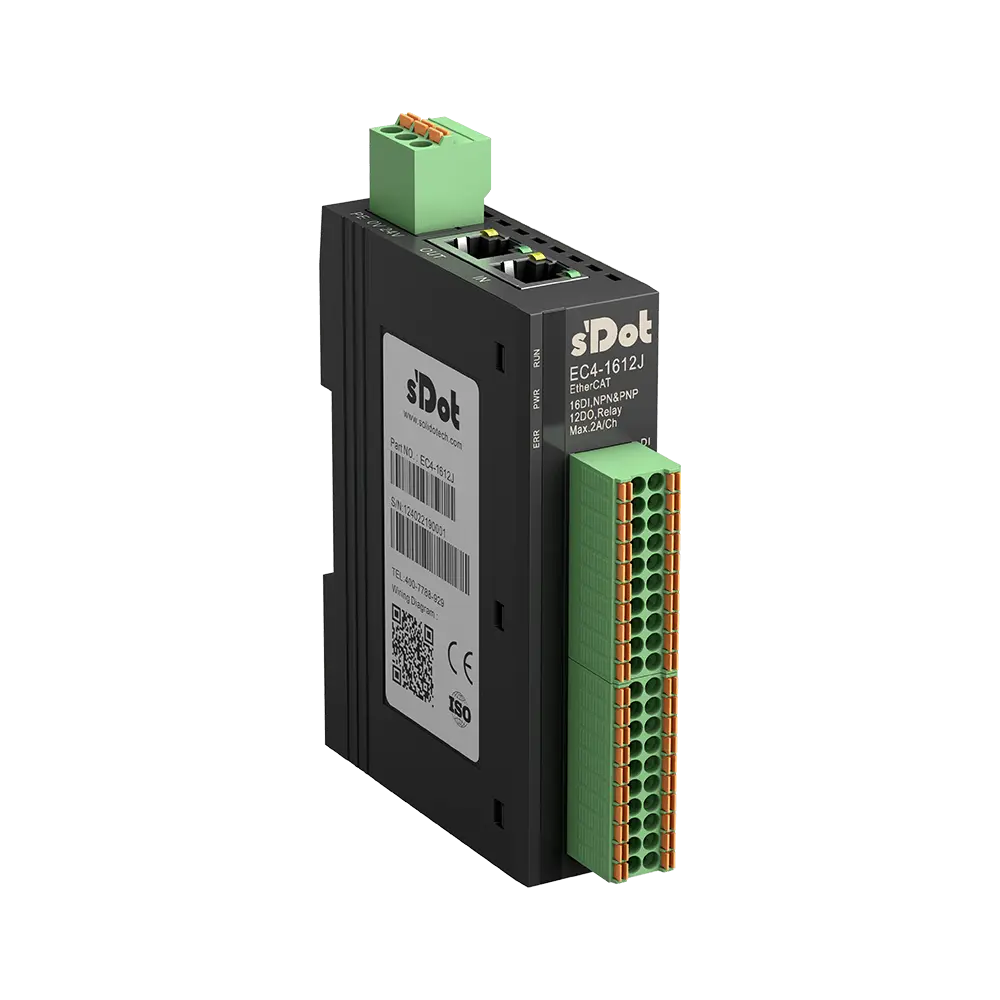
EC4-1612J · 16 DI NPN/PNP / 12 DO Relais 2 A
Die ESI führt 16 Ausgangs-Bits; belegt sind die ersten zwölf (Y00–Y0B), die letzten vier heißen „Reserve“.
| ESI-Typ | Produktcode | Eingänge | Ausgänge |
|---|---|---|---|
| EC4-1612J | 0x00416120 | 16 × BOOL | 12 × BOOL + 4 Reserve |
Digitaleingänge X00–X0F
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| A1 | X00 | 0x6000:01 | Channel In1 |
| A2 | X01 | 0x6000:02 | Channel In2 |
| A3 | X02 | 0x6000:03 | Channel In3 |
| A4 | X03 | 0x6000:04 | Channel In4 |
| A5 | X04 | 0x6000:05 | Channel In5 |
| A6 | X05 | 0x6000:06 | Channel In6 |
| A7 | X06 | 0x6000:07 | Channel In7 |
| A8 | X07 | 0x6000:08 | Channel In8 |
| A11 | X08 | 0x6000:09 | Channel In9 |
| A12 | X09 | 0x6000:0A | Channel In10 |
| A13 | X0A | 0x6000:0B | Channel In11 |
| A14 | X0B | 0x6000:0C | Channel In12 |
| A15 | X0C | 0x6000:0D | Channel In13 |
| A16 | X0D | 0x6000:0E | Channel In14 |
| A17 | X0E | 0x6000:0F | Channel In15 |
| A18 | X0F | 0x6000:10 | Channel In16 |
Verdrahtung „PNP-Sensoren an DI“ zeigen
Relaisausgänge Y00–Y0B
| Klemme | Signal | Objekt | Name in der ESI |
|---|---|---|---|
| B1 | Y00 | 0x7000:01 | Channel Out1 |
| B2 | Y01 | 0x7000:02 | Channel Out2 |
| B11 | Y02 | 0x7000:03 | Channel Out3 |
| B12 | Y03 | 0x7000:04 | Channel Out4 |
| B4 | Y04 | 0x7000:05 | Channel Out5 |
| B5 | Y05 | 0x7000:06 | Channel Out6 |
| B14 | Y06 | 0x7000:07 | Channel Out7 |
| B15 | Y07 | 0x7000:08 | Channel Out8 |
| B7 | Y08 | 0x7000:09 | Channel Out9 |
| B8 | Y09 | 0x7000:0A | Channel Out10 |
| B17 | Y0A | 0x7000:0B | Channel Out11 |
| B18 | Y0B | 0x7000:0C | Channel Out12 |
| – | – | 0x7000:0D–10 | Reserve 1–4 (nicht belegt) |
Verdrahtung „Lasten an Relais“ zeigen
Startup-Parameter (Objekt 0x8000)
| Objekt | Name in der ESI | Werk | Bedeutung |
|---|---|---|---|
| 0x8000:01 | BusFault_Clear/Hold | 0 | Ausgänge bei Busausfall: 0 = abschalten (Werkseinstellung), 1 = Zustand halten (Wert hergeleitet) |
Bereichscodes und Umrechnung der Analogkanäle
Spannung (EC4-A40V, -A80V, -A04V, -A08V)
| Code | Bereich | Wertebereich | Formel Eingang (D = Wert) | Formel Ausgang |
|---|---|---|---|---|
| 0 | ±10 V | −32768 … 32767 | D = 65535/20 · U | U = 20 · D / 65535 |
| 1 | 0–10 V | 0 … 32767 | D = 32767/10 · U | U = 10 · D / 32767 |
Strom (EC4-A40I, -A80I, -A04I, -A08I)
| Code | Bereich | Wertebereich | Formel Eingang (D = Wert) | Formel Ausgang |
|---|---|---|---|---|
| 0 | 4–20 mA | 0 … 65535 | D = 65535/16 · I − 16384 | I = 16 · (D + 16384) / 65535 |
| 1 | 0–20 mA | 0 … 65535 | D = 65535/20 · I | I = 20 · D / 65535 |
Beispiel aus der Handbuch-Tabelle: 5 V im Bereich ±10 V ergeben D = 16384, 12 mA im Bereich 4–20 mA ergeben D = 32767.
Bereich je Kanal über „Range Setting“ im Objekt 0x8000 als Startup-Parameter (Handbuch Kap. 3.3, 7.1.3).
Wenn es nicht klappt
| Problem | Prüfen |
|---|---|
| Modul wird beim Scannen nicht gefunden oder nicht erkannt | ESI-Datei installiert? Aktuelle Fassung aus EC4-XML V1.2? Software nach der Installation neu gestartet? (Handbuch Kap. 8.1) |
| Modul geht nicht in OP | Projekt angelegt und aktiviert? Versorgung in Ordnung? Kabel IN/OUT richtig? Bei Sysmac: Knotenadresse geschrieben und Modul danach neu eingeschaltet? (Kap. 8.2) |
| RUN blinkt dauerhaft | 5 Hz = Pre-OP, 2 Hz = Safe-OP: Der Master hat das Modul noch nicht in OP geschaltet – Konfiguration aktivieren bzw. laden. |
| Analogwert stimmt nicht | Range Setting des Kanals prüfen (0x8000), Umrechnung mit der Formel des eingestellten Bereichs. |
| Ausgänge bleiben bei Busausfall an | 0x8000:01 BusFault_Clear/Hold steht auf 1 (Halten). |
Für Fachleute
| Merkmal | Wert |
|---|---|
| Hersteller-ID | 0x00884443 (Nanjing Solidot Electronic Technology Co., Ltd) |
| Revision | 0x00000001 bei allen EC4-Typen der ESI V4.04 |
| Mailbox | CoE, SM0/SM1 je 128 Byte |
| Prozessdaten | feste PDOs 0x1A00 (Eingänge, Objekt 0x6000) und 0x1600 (Ausgänge, Objekt 0x7000) |
| Distributed Clocks | bei den I/O-Modulen nicht vorgesehen (ESI ohne DC), Betrieb Free Run bzw. SM-synchron |
| Eingangsfilter digital | fest 3 ms, nicht je Kanal einstellbar (Kap. 7.1.2) |
| Analogfilter | gleitender Mittelwert, 1–1024 Wandlungen je Kanal, Werk 10; Abtastung 8 Kanäle 800 µs, 4 Kanäle 400 µs (Kap. 7.1.4) |
- Dass „Channel In1“ bzw. „Channel Out1“ (Subindex 1) dem Kanal X00 bzw. Y00 entspricht, ist aus der Reihenfolge der Einträge in der ESI hergeleitet; das Handbuch zeigt nur Beispiele.
- Nach dem Ändern von Startup-Parametern die Konfiguration neu laden; bei Sysmac Studio Steuerung und Modul neu einschalten (Handbuch Kap. 7).
Quelle: EC4 Series User Manual V1.18 (11/2025), Kap. 3, 4.2, 7, 8; ESI EcatTerminal-EC4_V4.04_BOOL.xml (EC4-XML V1.2, 10.04.2026).
Erste Schritte mit der Solidot EC4
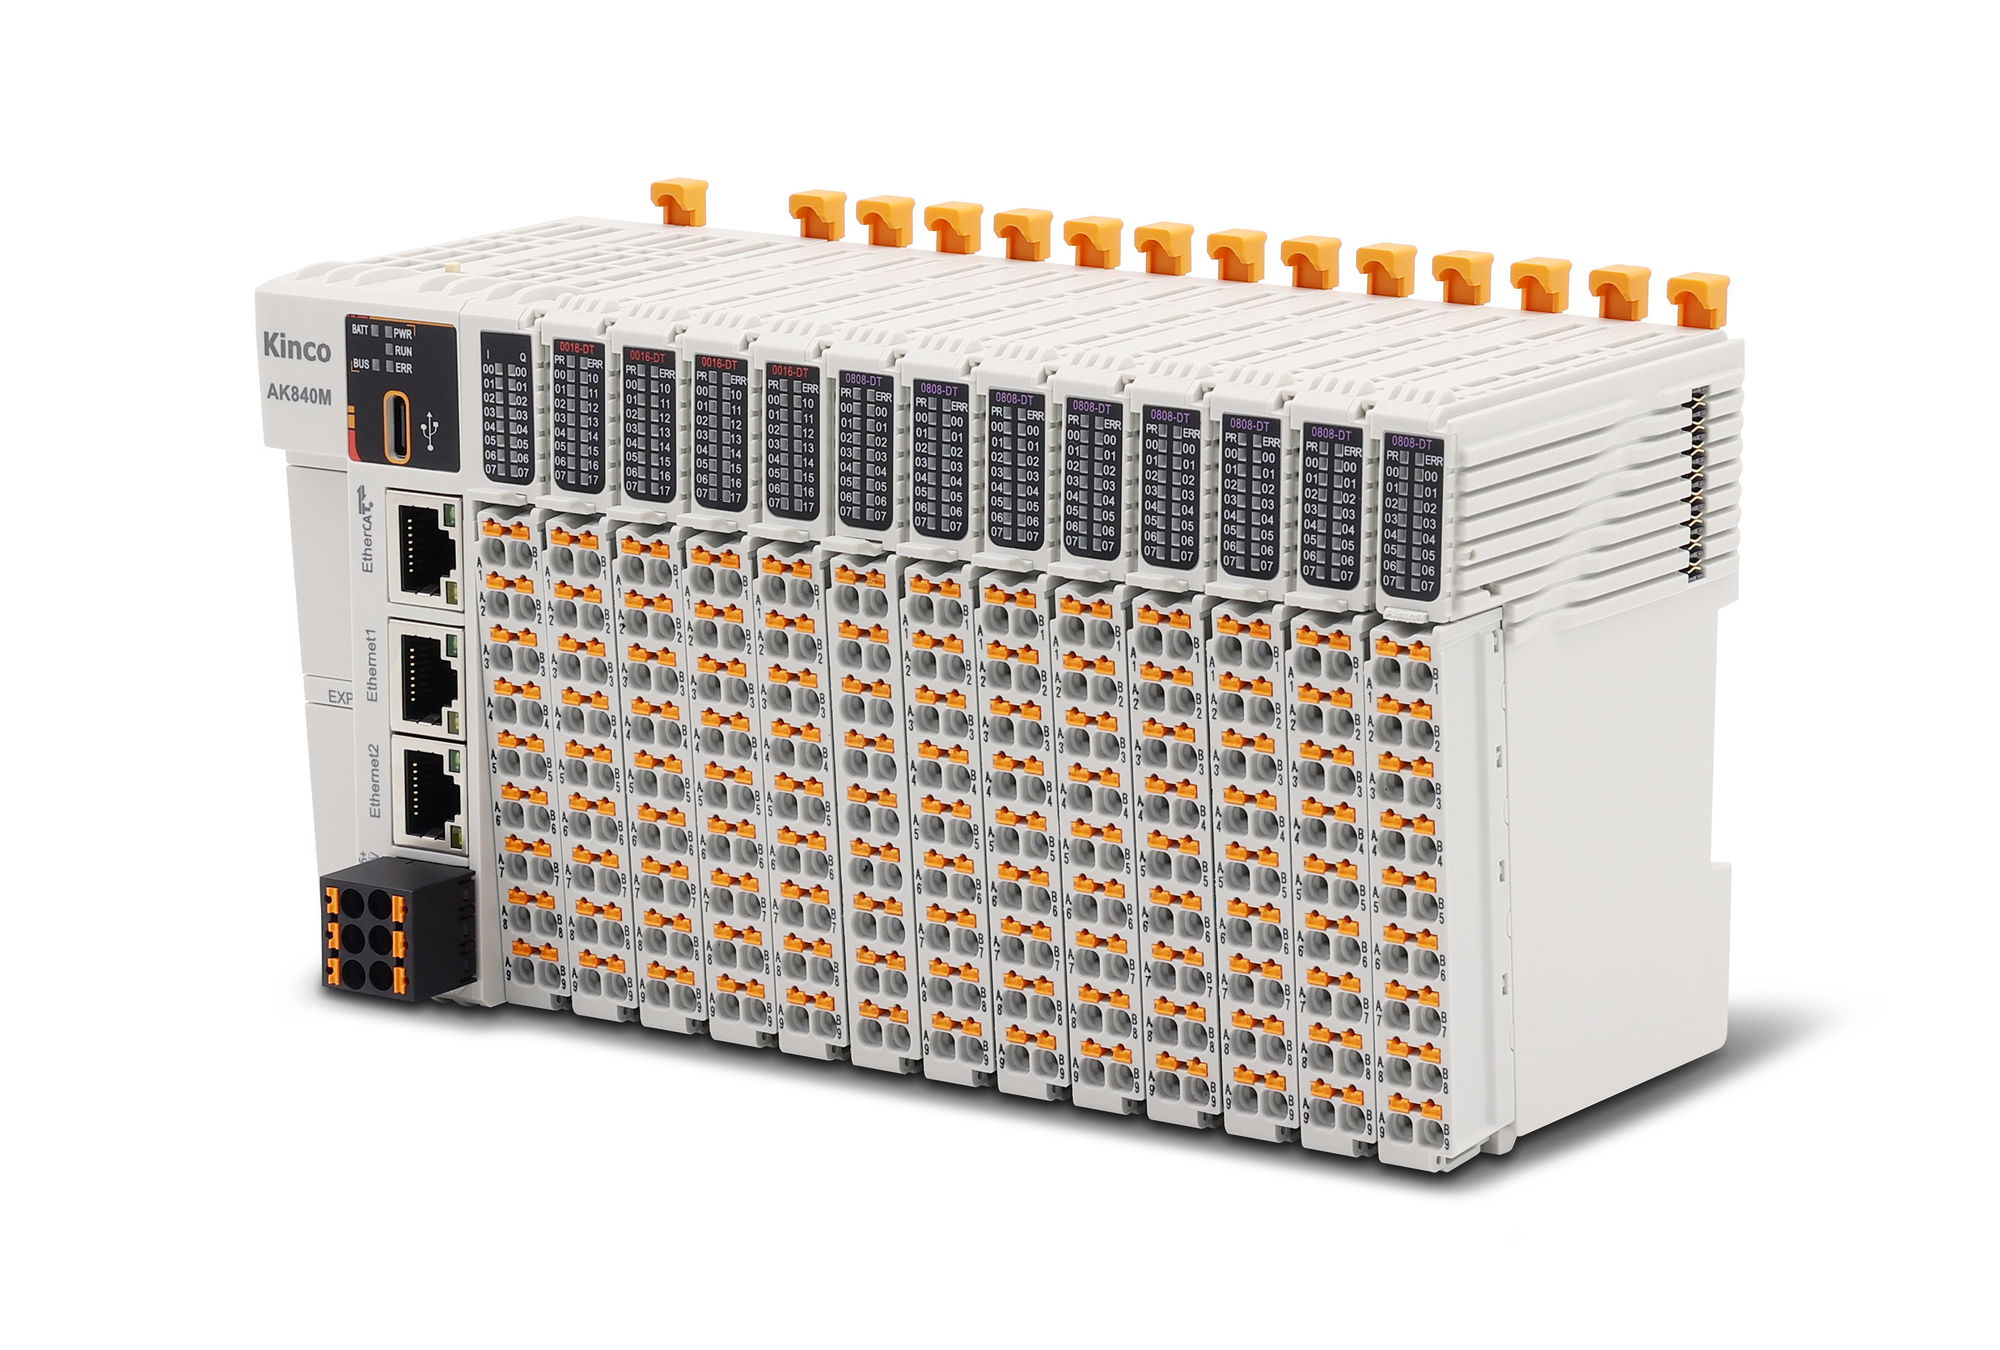
Die EC4 bringt Ein- und Ausgänge direkt ins EtherCAT: zwei Buchsen IN und OUT, Federkraftklemmen, Einbindung über eine ESI-Datei. Diese Anleitung gilt für alle EC4-Modelle im Shop – digital mit 16 oder 32 Kanälen, Relais und analog mit vier oder acht Kanälen. Sie führt dich von der Hutschiene bis zum ersten Signal im Master: versorgen, verdrahten, ESI installieren, scannen und testen.
Ein- und Ausbau nur ohne Spannung (Handbuch Kap. 5).
Das Modul hat Schutzart IP20 und gehört in einen Schaltschrank oder ein Gehäuse.
Systemversorgung (Modulelektronik) und Feldversorgung (Ein- und Ausgänge) getrennt aufbauen und nicht mischen.
PE an der Versorgungsklemme sicher erden.
Relaismodule: an den Kontakten nur Gleichspannung bis 48 V (Hinweis im Anschlussbild).
1Auf die Hutschiene setzenPflicht
Das Modul misst 25 × 102 × 72 mm (B × H × T), wiegt etwa 140 g und schnappt auf eine 35-mm-Hutschiene. Es muss senkrecht sitzen, damit die Luft durch das Gehäuse strömen kann.
Betriebstemperatur −10 bis +60 °C. Mindestabstände und Steckermaße stehen im Reiter „Maße & Montage“.
Montage
Den Riegel unten am Modul nach außen ziehen, bis er hörbar einrastet.
Das Modul oben an der Hutschiene einhängen und an die Schiene schwenken.
Den Riegel Richtung Schiene drücken, bis er klickt.
Ausbau: Schlitzschraubendreher in den Riegel stecken, zum Modul hin hebeln und das Modul abschwenken.
Quelle: Handbuch Kap. 3.1, 5
2System- und Feldversorgung anschließenPflicht
Die Systemversorgung speist die Elektronik: 24 V DC (18–36 V), höchstens 500 mA, an die dreipolige Klemme auf der Oberseite, belegt mit 24V, 0V und PE.
Die Feldversorgung speist die Ein- und Ausgänge über 24V/0V im Klemmenblock (Klemme 9/10 und 19/20, je Paar intern verbunden). Module mit zwei Blöcken brauchen sie an beiden Blöcken.
Relaismodule (EC4-0012J, EC4-1612J): Der Relaisblock bekommt 24 V an Klemme 10 und 0 V an Klemme 20. Die Lasten versorgst du über COM0–COM2 aus einer eigenen Lastversorgung.
Für die Versorgungsleitung empfiehlt das Handbuch verdrillte Adern. Die Signalklemmen sind für 9,5 A bemessen; die Querschnitte im Anschlussplan sind daraus und aus dem Summenstrom hergeleitet.
Nach dem Einschalten leuchtet PWR grün.
Verdrahtung „Systemversorgung 24 V“ zeigenVerdrahtung „Feldversorgung 24 V“ zeigen
Quelle: Handbuch Kap. 3.1, 3.2, 3.5, 6.1, 6.2, Anschlussbilder Kap. 6.3
3Ein- und Ausgänge verdrahtenPflicht
Ader 10 mm abisolieren, feindrähtig mit Aderendhülse (10 mm). Den Drücker über der Klemme mit einem Schlitzschraubendreher bis 3 mm drücken, Ader einführen.
Digitaleingänge der B-Modelle sind PNP, Filter fest 3 ms. Beim EC4-1612J sind die Eingänge NPN/PNP-kompatibel: COM für PNP-Geber an 0 V, für NPN-Geber an +24 V.
Transistorausgänge schalten +24 V, max. 500 mA. Relaisausgänge schalten bis 2 A in drei Gruppen mit je vier Kontakten (COM0: Y00–Y03, COM1: Y04–Y07, COM2: Y08–Y0B).
Analogkanäle: Signal an AI bzw. AO (Klemme 1–8), Bezug an COM (Klemme 11–18), verdrillt und geschirmt.
Verdrahtung „PNP-Sensoren an DI“ zeigenVerdrahtung „Ventil und Lampe an DO“ zeigenVerdrahtung „Lasten an Relais“ zeigenVerdrahtung „Messumformer 4-Leiter“ zeigenVerdrahtung „Messumformer 3-Leiter“ zeigenVerdrahtung „Messumformer 2-Leiter 4–20 mA“ zeigenVerdrahtung „Sollwert an Frequenzumrichter“ zeigen
Quelle: Handbuch Kap. 3.2, 3.3, 6.1–6.3, 7.1.2
4ESI-Datei bereitlegenPflicht
Dein EtherCAT-Master kennt das EC4 erst mit seiner Gerätebeschreibung (ESI). Im ZIP „EC4-XML V1.2“ unter Downloads steckt eine Datei für alle Modelle: EcatTerminal-EC4_V4.04_BOOL.xml.
Das Handbuch nennt noch ältere Dateinamen („Solidot EC4_V1.0.2.xml“ bzw. „V1.1.7“). Nimm die Datei aus dem ZIP. Die beiden Fassungen im Unterordner brauchst du nur, wenn deine Steuerung keine Einzelbits zuordnen kann.
Welcher ESI-Typ und Produktcode zu deinem Modell gehört, steht im Reiter EtherCAT.
Quelle: Handbuch Kap. 7.2; ESI V4.04
5Modul im Master einbinden (TwinCAT 3)Pflicht
Das Kabel vom Master steckst du an IN. Eine IP-Adresse oder einen Gerätenamen brauchst du nicht: Der Master findet das Modul beim Scannen an seiner Position im Strang.
Das Handbuch zeigt die Einbindung ausführlich mit TwinCAT 3, CODESYS V3.5 und Omron Sysmac Studio. Hier die Kurzfassung für TwinCAT, die anderen beiden stehen im Reiter EtherCAT.
TwinCAT 3
ESI-Datei nach C:\TwinCAT\3.1\Config\Io\EtherCAT kopieren und TwinCAT neu starten.
TwinCAT XAE öffnen und „New TwinCAT Project“ anlegen.
I/O → Devices rechts klicken → Scan, die Netzwerkkarte zum Modul wählen.
„Scan for boxes“ und „Activate Free Run“ jeweils mit Ja bestätigen.
Erfolg: Im Reiter „Online“ steht der Zustand OP, und RUN am Modul leuchtet dauerhaft. Blinkt RUN mit 5 Hz, steht das Modul in Pre-OP, mit 2 Hz in Safe-OP.
Verdrahtung „EtherCAT zum Master“ zeigen
Quelle: Handbuch Kap. 4.2, 7.2.1
6Omron Sysmac Studio: Knotenadresse schreibenOptional
Bei Omron-Steuerungen (Beispiel im Handbuch: NX1P2) braucht jedes Modul eine Knotenadresse, die zur Konfiguration passt. Sie wird ins Modul geschrieben.
Knotenadresse
ESI-Bibliothek: Configurations and Setup → EtherCAT → Master rechts klicken → Display ESI Library → Install (File).
Modul aus der Toolbox (Nanjing Solidot Electronic Technology Co., Ltd.) per Doppelklick einfügen.
Online gehen, Master rechts klicken → Write Slave Node Address, Adresse eintragen, Write.
Das Modul aus- und einschalten, dann die Konfiguration übertragen (Transfer → To Controller) und neu einschalten.
Quelle: Handbuch Kap. 7.2.3
7Ein- und Ausgänge testenPflicht
Jeder Kanal ist ein eigenes BOOL: Eingänge im Objekt 0x6000 („Channel In1“, „Channel In2“ …), Ausgänge im Objekt 0x7000 („Channel Out1“ …). Analogkanäle sind 16-bit-Werte („Analog Input[0]“ bzw. „Analog Output[0]“).
In TwinCAT prüfen
Einen Sensor an X00 schalten: Unter Inputs → Channel In1 wechselt der Wert, die Kanal-LED leuchtet grün.
Einen Ausgang setzen: Outputs → Channel Out1 → Reiter Online → Write, Wert 1 – Y00 schaltet, die LED leuchtet.
Analogausgang: Analog Output[0] schreiben, z. B. 32767 im Bereich ±10 V für 10 V, und mit dem Messgerät nachmessen.
Dass „Channel In1“ der Klemme X00 entspricht, ist aus der Reihenfolge der Einträge in der ESI hergeleitet. Die Zuordnung je Klemme steht im Reiter EtherCAT.
Quelle: Handbuch Kap. 3.3, 7.2.1 Schritt 4, 7.2.3 Schritt 9; ESI V4.04
8Startup-Parameter einstellenOptional
Einstellungen schreibt der Master beim Hochlauf ins Modul (Startup-Parameter, Objekt 0x8000). In TwinCAT: Modul wählen → Reiter Startup → New → Objekt wählen, Wert eintragen. Danach Konfiguration und Programm neu laden.
BusFault_Clear/Hold (Module mit Ausgängen, 0x8000:01): ab Werk 0 – bei Busausfall schaltet das Modul die Ausgänge ab. Mit „Halten“ behalten sie ihren Zustand.
Analogmodule: Range Setting je Kanal (ab Werk 0 = ±10 V bzw. 4–20 mA) und bei Eingängen ein Filter je Kanal, gleitender Mittelwert über 1 bis 1024 Wandlungen (ab Werk 10).
Parameter Wert Bedeutung 0x8000:01 0 BusFault_Clear/Hold, Werkseinstellung: Ausgänge bei Busausfall aus Range Setting 0 je Kanal, Werkseinstellung; Codes im Reiter EtherCAT Filter 10 je Analogeingang, 1–1024 Wandlungen Die Subindizes unterscheiden sich je Modell, z. B. EC4-A80V: Filter 0x8000:01–08, Range 0x8000:09–10. Die Liste für dein Modell steht im Reiter EtherCAT.
Die digitale Eingangsfilterung ist fest 3 ms und nicht einstellbar.
Quelle: Handbuch Kap. 3.3, 7.1; ESI V4.04 (Objekt 0x8000)
9Weitere Geräte im StrangOptional
Mehrere EC4 und andere EtherCAT-Geräte verbindest du hintereinander: OUT des einen Moduls zum IN des nächsten. Je Strecke max. 100 m, geschirmtes Kabel ab Kategorie 5.
Nach dem Umstecken oder Ergänzen im Master neu scannen; die Reihenfolge im Strang bestimmt die Position.
Ist ein Modul ohne Versorgung, erreichst du die Geräte dahinter nicht mehr (hergeleitet; das Handbuch nennt keinen Bypass).
Verdrahtung „Weiteres Gerät im Strang“ zeigen
Quelle: Handbuch Kap. 3.1, 6.2
10Fehler findenPflicht
LEDs
LED Zustand Bedeutung PWR (grün) aus keine oder gestörte Versorgung RUN (grün) blinkt 5 Hz Pre-OP RUN (grün) blinkt 2 Hz Safe-OP RUN (grün) aus Initialisierung oder ohne Versorgung ERR (rot) leuchtet Fehler bzw. Sonderzustand im System IN/OUT grün aus keine Netzwerkverbindung IN/OUT gelb aus kein Datenaustausch Modul wird beim Scannen nicht gefunden: ESI-Datei richtig installiert, aktuelle Fassung, Software neu gestartet? (Handbuch Kap. 8.1)
Modul geht nicht in Betrieb: Projekt, Knotenadresse (Sysmac), Versorgung und EtherCAT-Kabel prüfen, nach dem Ändern der Knotenadresse neu einschalten (Kap. 8.2).
Quelle: Handbuch Kap. 4.2, 8
Stand 1.0 · 02.10.2026 · Quelle: EC4 Series User Manual V1.18 (24.11.2025); ESI EcatTerminal-EC4_V4.04_BOOL.xml (EC4-XML V1.2, 10.04.2026). Menünamen wie in der englischen Oberfläche im Handbuch.. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Maße und Montage
Alle EC4-Modelle sind gleich groß und sitzen senkrecht auf einer 35-mm-Hutschiene. Die Zeichnung ist aus den 3D-Modellen von Solidot projiziert (gleiches Gehäuse wie PN4 und MT4, gemeinsame 3D-Daten „EC4_PN4_MT4“).
Stecker und Leitungen
Versorgung 24V · 0V · PE (oben)
- Ausführung
- 3-polig, Federkraft
- Raster
- 5,08 mm*
- Größe
- ca. 9 × 19 mm, 17 mm über dem Gehäuse*
- Querschnitt
- 0,3–1,5 mm² (22–16 AWG)
- Abisolieren
- 10 mm
Signale (Front)
- Ausführung
- 20-polig, zwei Reihen à 10 Klemmen, Federkraft mit Drücker; ein Block (16 Kanäle, analog) oder zwei Blöcke (32 Kanäle und Relaismodule)
- Raster
- 3,5 mm*
- Größe
- ca. 13 × 36 mm je Block, 16 mm vor dem Gehäuse*
- Querschnitt
- 0,3–1,0 mm² (22–17 AWG)
- Abisolieren
- 10 mm
EtherCAT IN/OUT (oben)
- Ausführung
- 2 × RJ45 für EtherCAT-Kabel bzw. Patchkabel ab Kat. 5, doppelt geschirmt (STP) empfohlen, max. 100 m
* aus dem 3D-Modell von Solidot gemessen, nicht im Handbuch. Den Versorgungsstecker haben wir mit ≈ 5,1 mm gemessen und nehmen das Standardraster 5,08 mm an.
Aderendhülsen mit Kunststoffkragen, Hülsenlänge 10 mm: E0310 (0,3 mm²), E0510 (0,5), E7510 (0,75), E1010 (1,0), E1510 (1,5 mm², nur Versorgung). Starre Einzeldrähte ohne Hülse.
Werkzeug: Schlitzschraubendreher bis 3 mm zum Öffnen der Federklemme.
Querschnitte, Hülsen und Abisolierlänge: Handbuch Kap. 6.1 und 6.2. Bemessung laut Kap. 6.1: Signalklemme 200 V / 9,5 A, Versorgungsklemme 320 V / 20 A.
Montage Schritt für Schritt
1Einbauort wählen
Schutzart IP20: Das Modul gehört in einen Schaltschrank oder ein Gehäuse. Der Schrank braucht eine gute Belüftung, z. B. einen Lüfter.
Das Modul senkrecht einbauen, damit die Luft durch das Gehäuse strömt. Nicht neben oder über Geräten montieren, die viel Wärme abgeben. Betriebstemperatur −10 bis +60 °C, Luftfeuchte bis 95 %, nicht kondensierend.
Mindestens 10 mm zu Nachbarmodulen, 45 mm nach oben und 25 mm nach unten zu Geräten oder Kabelkanälen. Oben bleibt so Platz für Versorgungsstecker und Patchkabel.
2Aufsetzen und abnehmen
Ein- und Ausbau nur ohne Spannung.
Den Riegel unten am Modul nach außen ziehen, bis er einrastet.
Oben an der Hutschiene einhängen und an die Schiene schwenken.
Den Riegel zur Schiene drücken, bis er klickt.
Abnehmen: Schlitzschraubendreher in den Riegel stecken, zum Modul hin hebeln und das Modul abschwenken.
3Leitungen anschließen
Ader 10 mm abisolieren. Feindrähtige Leitungen bekommen eine Aderendhülse mit 10 mm Hülsenlänge, starre Einzeldrähte steckst du direkt ein.
Den Drücker über der Klemme mit einem Schlitzschraubendreher (bis 3 mm) herunterdrücken, Ader einführen, loslassen, kurz am Draht ziehen.
Signalklemmen nehmen 0,3–1,0 mm², die Versorgungsklemme 0,3–1,5 mm². Versorgungsleitung verdrillt verlegen, für Analogsignale geschirmte Paare.
Verdrahtung „Systemversorgung 24 V“ zeigenVerdrahtung „PNP-Sensoren an DI“ zeigen
Stand 1.0 · 02.10.2026 · Quelle: EC4 Series User Manual V1.18 (11/2025), Kap. 3.1, 5 und 6.1; Solidot-3D-Modelle EC4_PN4_MT4_1/_2 V1.00. Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation nur durch eine Elektrofachkraft.
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Wir haben diese Seite sorgfältig aus den Herstellerunterlagen erstellt und geprüft. Trotzdem kann sich ein Fehler eingeschlichen haben. Maßgeblich sind immer das Handbuch des Herstellers und die geltenden Normen. Ist dir etwas aufgefallen? Sag uns kurz Bescheid – wir korrigieren es gern.
Downloads
Benutzerhandbuch (EN), ESI-Dateien, 2D- und 3D-Zeichnungen sowie EPLAN-Makros:
Solidot EC4 Remote I/O

Zubehör