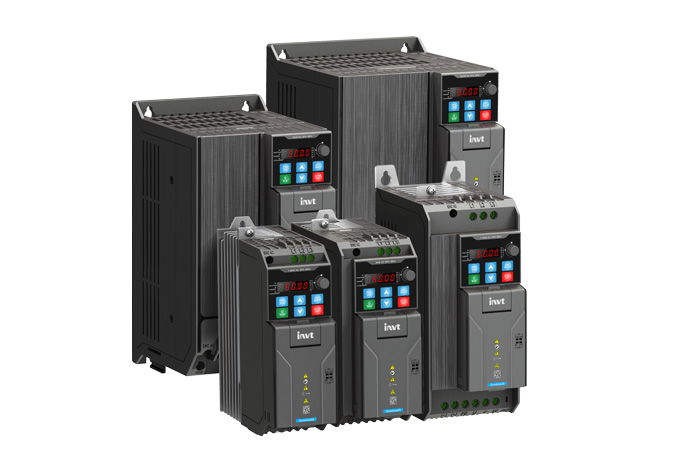
Erste Schritte mit dem INVT GD28
In zehn Schritten vom Auspacken zum ersten Motorlauf: anschließen, STO klären, Motordaten eintragen, Start/Stopp und Sollwert festlegen, Rampen einstellen. Digitaleingänge, Modbus und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen und mindestens 5 Minuten warten (Handbuch, alle GD28-Modelle). Erst dann die Abdeckung öffnen und Klemmen berühren.
Schutzleiter (PE) immer zuerst anschließen. Netzspannung niemals an U, V, W legen.
STO ist ab Werk gebrückt und damit unwirksam. Wer STO als Sicherheitsfunktion nutzt, braucht Risikobeurteilung und Abnahmeprüfung (Schritt 2).
1Netz und Motor anschließenPflicht
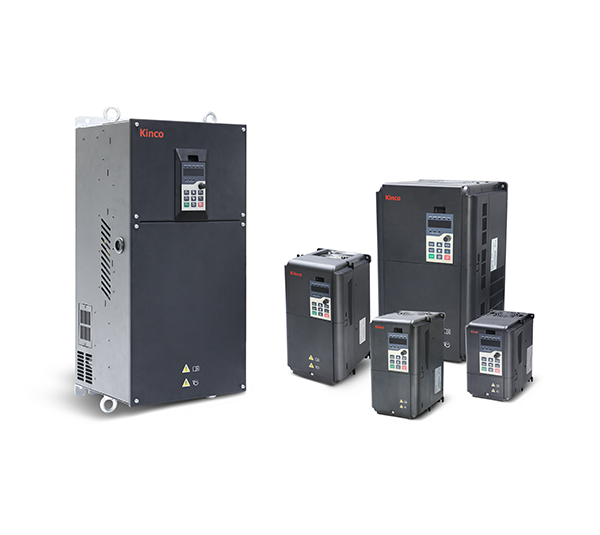
Netz an L1, L2, L3 (S2-Modelle: L, N), Motor an U, V, W, PE an beide Erdungsschrauben. Bei Baugröße A–C sitzen die Netzklemmen oben, die Motorklemmen unten; bei D und E liegt alles in einer Reihe unten.
Querschnitte, Leitungsschutzschalter und Sicherung für dein Modell zeigt der Anschlussplan. Die Tabellenwerte des Handbuchs sind Richtwerte und dürfen nicht unterschritten werden.
Das Handbuch empfiehlt symmetrisch geschirmte Netz- und Motorleitungen. Über der Motorkabellänge nach Handbuch Tab. B-2 (z. B. 2,2 kW: 150 m geschirmt) ist eine Ausgangsdrossel nötig.
Für EMV-Kategorie C2 schaltest du ein externes Netzfilter vor. Den passenden Filtertyp für dein Modell zeigt der Anschlussplan „Netz mit EMV-Filter“.
Drehrichtung falsch: P00.13 = 1 oder zwei Motorphasen tauschen.
Verdrahtung „Netz und Motor“ zeigenVerdrahtung „Netz mit EMV-Filter“ zeigen
Quelle: gd28/10-klemmen, 10b-installation, 12-zubehoer-schutzorgane
2STO: Werksbrücke oder SicherheitskreisPflicht
Im Lieferzustand sind +24V, STO1 und STO2 gebrückt. Damit läuft der Umrichter, aber STO ist keine Sicherheitsfunktion.
Für STO die Brücken entfernen und zwei Öffner eines Sicherheitsschaltgeräts oder Not-Halts in die Kreise +24V–STO1 und +24V–STO2 legen. Beide Kanäle müssen innerhalb von 200 ms gemeinsam schalten.
Parameter Wert Bedeutung P08.55 0 Nach E40 ist eine Quittierung nötig (Werkseinstellung); 1 = Meldung verschwindet selbsttätig Anzeigen
Anzeige Bedeutung E40 STO aktiv: beide Kanäle offen E41 / E42 Kanaldiskrepanz Kanal 1 / Kanal 2 – nur Netz aus/ein setzt zurück E43 beide Kanäle fehlerhaft E44 FLASH-CRC-Fehler des STO-Codes – Treiberplatine tauschen Werden die Brücken ohne verdrahteten Sicherheitskreis entfernt, meldet der Umrichter E40 und läuft nicht an.
STO ersetzt keinen Not-Halt und trennt die Versorgung nicht. Kenndaten: SIL 3, PL e, Kategorie 3. Leitung doppelt geschirmt, höchstens 25 m.
Abnahmeprüfung nach Handbuch Anhang F.8 bei der ersten Inbetriebnahme und nach jeder sicherheitsrelevanten Änderung durchführen und dokumentieren.
Verdrahtung „STO (Safe Torque Off)“ zeigen
Am Bedienteil üben: „STO-Meldung E40 quittieren“
Quelle: gd28/11-sto, 10-klemmen §9
3Motordaten eintragen und Motor-AutotuningPflicht
Die Werte stehen auf dem Typenschild des Motors. Die Parameter der Gruppe P02 sind nur im Stillstand änderbar.
Parameter Wert Bedeutung P02.00 0 Motortyp: 0 = Asynchronmotor (Werkseinstellung), 1 = Permanentmagnet-Synchronmotor P02.01 Typenschild Nennleistung in kW P02.02 Typenschild Nennfrequenz, in Europa meist 50,00 Hz P02.03 Typenschild Nenndrehzahl in min⁻¹ P02.04 Typenschild Nennspannung in V P02.05 Typenschild Nennstrom in A P00.00 0, 1 oder 2 Regelart: 2 = SVPWM/U/f (Werkseinstellung), 0 oder 1 = geberlose Vektorregelung (nur nach dem Autotuning) Motor-Autotuning
P00.01 = 0 (Start über die Bedieneinheit).
P02.01 bis P02.05 vom Typenschild eintragen.
P00.15 wählen: 1 = vollständig drehend (Motor von der Last trennen), 2 = vollständig statisch, 3 = teilweise statisch. Mit ENT/SHIFT bestätigen, die Anzeige zeigt -TUN-.
RUN drücken. Die Anzeige zählt TUN-1 bis TUN-4, RUN/TUNE blinkt. Bei TUN-1 bis TUN-3 piept der Motor im Stillstand, bei TUN-4 dreht er (drehendes Autotuning). Mit einem kleinen lastfreien Motor dauert das knapp eine Minute.
Danach zeigt die Anzeige wieder den Sollwert, die ermittelten Motorparameter sind gespeichert. Laut Handbuch erscheint vorher -End-, an unserem Testgerät sprang die Anzeige direkt zurück.
Am Bedienteil üben: „Motordaten eintragen und Motor-Autotuning“
Quelle: gd28/01-basis, Handbuch Kap. 6.2.1
4Start/Stopp-Quelle festlegenPflicht
P00.01 legt fest, woher der Startbefehl kommt. Die Digitaleingänge sind ab Werk auf PNP geschaltet (Schiebeschalter NPN/PNP): der Kontakt liegt zwischen +24V und DIx.
Parameter Wert Bedeutung P00.01 0 / 1 / 2 0 = Bedieneinheit (Werkseinstellung), 1 = Klemmen, 2 = Kommunikation P05.01 1 DI1 = Rechtslauf (Werkseinstellung) P05.02 2 DI2 = Linkslauf – Werkseinstellung ist 4 = Jog rechts P07.04 0–3 Wirkung der STOP/RST-Taste bei Klemmen- oder Kommunikationssteuerung (Werk 0 = nur Bedieneinheit) DI3 ist ab Werk Fehlerquittierung (P05.03 = 7).
LOCAL/REMOT zeigt die Befehlsquelle: aus = Bedieneinheit, blinkt = Klemmen, leuchtet = Kommunikation.
Verdrahtung „Start/Stopp per Schalter“ zeigenVerdrahtung „Start/Stopp von SPS (PNP)“ zeigen
Am Bedienteil üben: „Motor an der Bedieneinheit starten und stoppen“Am Bedienteil üben: „Startbefehl auf Klemmen umstellen“
Quelle: gd28/01-basis, 02-io, 03-io-hmi
5Sollwert festlegenPflicht
Parameter Wert Bedeutung P00.06 0 / 1 / 2 / 3 / 10 Frequenzsollwert A: 0 = P00.10 (Werk), 1 = AI1, 2 = AI2, 3 = AI3 (Poti der Bedieneinheit), 10 = Modbus P00.10 50,00 Hz Frequenzvorgabe über die Bedieneinheit (Werk) P00.03 50,00 Hz Maximale Ausgangsfrequenz, Bezug für Sollwerte und Rampen (nur im Stillstand) P00.04 / P00.05 50,00 / 0,00 Hz Ober- und Untergrenze der Lauffrequenz P05.76 0x0 / 0x1 AI-Signaltyp: Bit 0 = AI1, Bit 1 = AI2, 1 = Strom Schiebeschalter AI1/AI2 und P05.76 müssen übereinstimmen, sonst passt der Analogsollwert nicht.
Für 4–20 mA an AI1: Schalter auf I, P05.76 = 0x1; die Untergrenze P05.42 steht im Strombetrieb ab Werk auf 4,00 mA.
Verdrahtung „Sollwert per Poti“ zeigenVerdrahtung „Sollwert 4–20 mA von SPS“ zeigen
Am Bedienteil üben: „Frequenzvorgabe P00.10 auf 15,00 Hz stellen“Am Bedienteil üben: „Sollwert über das Poti (AI3)“
Quelle: gd28/01-basis, 02-io, 10-klemmen §6
6Hoch- und Rücklaufzeit einstellenOptional
Parameter Wert Bedeutung P00.11 modellabhängig Hochlaufzeit 1 von 0 Hz bis P00.03 (0,0–3600,0 s) P00.12 modellabhängig Rücklaufzeit 1 von P00.03 bis 0 Hz Zu kurze Rücklaufzeit bei großer Schwungmasse führt zu E8 (Überspannung beim Verzögern). Dann Rücklaufzeit verlängern oder einen Bremswiderstand anschließen (Schritt 9).
Am Bedienteil üben: „Hochlaufzeit P00.11 auf 5,0 s stellen“
Quelle: gd28/01-basis
7Digitaleingänge und Relais belegenOptional
Werkseinstellungen
Klemme Parameter Werk Bedeutung DI1 P05.01 1 Rechtslauf DI2 P05.02 4 Jog rechts DI3 P05.03 7 Fehlerquittierung DI4 P05.04 0 ohne Funktion (mit Schalter PTC und 57: Kaltleiter) HDI1 P05.00 0 Pulseingang; mit 1 normaler Digitaleingang RO1 P06.05 1 in Betrieb; 5 = Umrichter im Fehlerzustand Weitere Funktionen: 2 = Linkslauf, 3 = Dreidraht-Laufsteuerung, 5 = Jog links (Funktionsliste 0–95 im Handbuch).
HDO1 ist ab Werk Pulsausgang; als Digitalausgang P06.00 = 1.
Kaltleiter (PTC) im Motor: an DI4 und COM anschließen, Schiebeschalter DI4/PTC auf PTC stellen, P05.04 = 57. Bei Übertemperatur stoppt der Umrichter mit E59.
Verdrahtung „Störmeldung über Relais“ zeigenVerdrahtung „Motortemperatur (PTC) an DI4“ zeigen
Quelle: gd28/02-io
8Modbus RTU oder Ethernet einrichtenOptional
Parameter Wert Bedeutung P00.01 2 Startbefehl über Kommunikation P00.06 10 Frequenzsollwert über Modbus/Modbus-TCP (beim GD27 wäre es 8) P14.00 1 Slave-Adresse (Werk) P14.01 4 19200 bit/s (Werk) P14.02 1 E, 8, 1 (Werk) P14.04 0,0 s Timeout aus (Werk); sonst Fehler E18 bei ausbleibenden Telegrammen Steuerwort 0x2000: 1 = Rechtslauf, 5 = Stopp, 7 = Fehlerquittierung. Frequenzsollwert 0x2001 in 0,01 Hz.
Interner 120-Ω-Abschluss über den Schiebeschalter 485: nur an den beiden Busenden auf ON.
Ethernet (PROFINET, EtherCAT, EtherNet/IP, Modbus TCP) über die Karte EC-TX149: Protokoll in P24.00, Frequenzsollwert P00.06 = 14 (bzw. 10 für Modbus TCP).
Verdrahtung „Modbus RTU an SPS“ zeigen
Quelle: gd28/04-modbus, 13-ec-tx149-kommunikation, 10-klemmen §10
9Bremswiderstand anschließenOptional
Der Brems-Chopper ist in jedem GD28 eingebaut, nur der Widerstand ist extern: zwischen (+) und PB, niemals an (−).
Parameter Wert Bedeutung P08.39 1 Dynamische Bremsung freigeben – Werkseinstellung 0 = aus P08.40 700,0 V Einschaltschwelle 400-V-Modelle (220-V-Modelle: 380,0 V) Den Mindestwiderstand aus Handbuch Tab. E-6 nie unterschreiten, sonst wird der Chopper zerstört. Werte je Modell zeigt der Anschlussplan.
Ohne P08.39 = 1 bleibt der Widerstand kalt; der Umrichter verlängert dann über den Überspannungsschutz (P11.03) die Rampe.
Verdrahtung „Bremswiderstand“ zeigen
Am Bedienteil üben: „Störung E8 quittieren“
Quelle: gd28/06-schutz, 12-zubehoer-schutzorgane
10Erster LaufPflicht
Die Betriebswerte liefert die Gruppe P17 (z. B. P17.04 Ausgangsstrom, P17.11 Zwischenkreisspannung), den Fehlerspeicher P07.27 ff.
Am Bedienteil üben: „Motor an der Bedieneinheit starten und stoppen“Am Bedienteil üben: „Betriebswerte (P17) und Fehlerspeicher (P07) lesen“
Quelle: gd28/01-basis, 08-monitor, 03-io-hmi
Stand 2.0 · 26.09.2026 · Quelle: INVT GD28 Manual V1.3 (03/2026), aufbereitet in spstiger vfd-konfig (gd28/01-basis, 02-io, 03-io-hmi, 04-modbus, 06-schutz, 10-klemmen, 10b-installation, 11-sto, 12-zubehoer-schutzorgane). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Versandfertig in 30 Tagen, Lieferzeit 3 bis 5 Tage
Preis exkl. MwSt., zzgl. Versandkosten