Kinco KC200 – Support, Anschlussplan & Inbetriebnahme
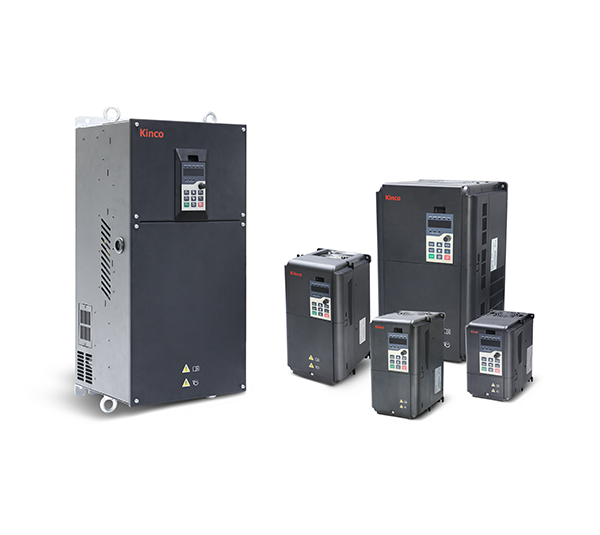
Alles für deinen Kinco KC200 nach dem Kauf – für alle zehn Modelle von 1,5 bis 45 kW, dreiphasig 400 V:
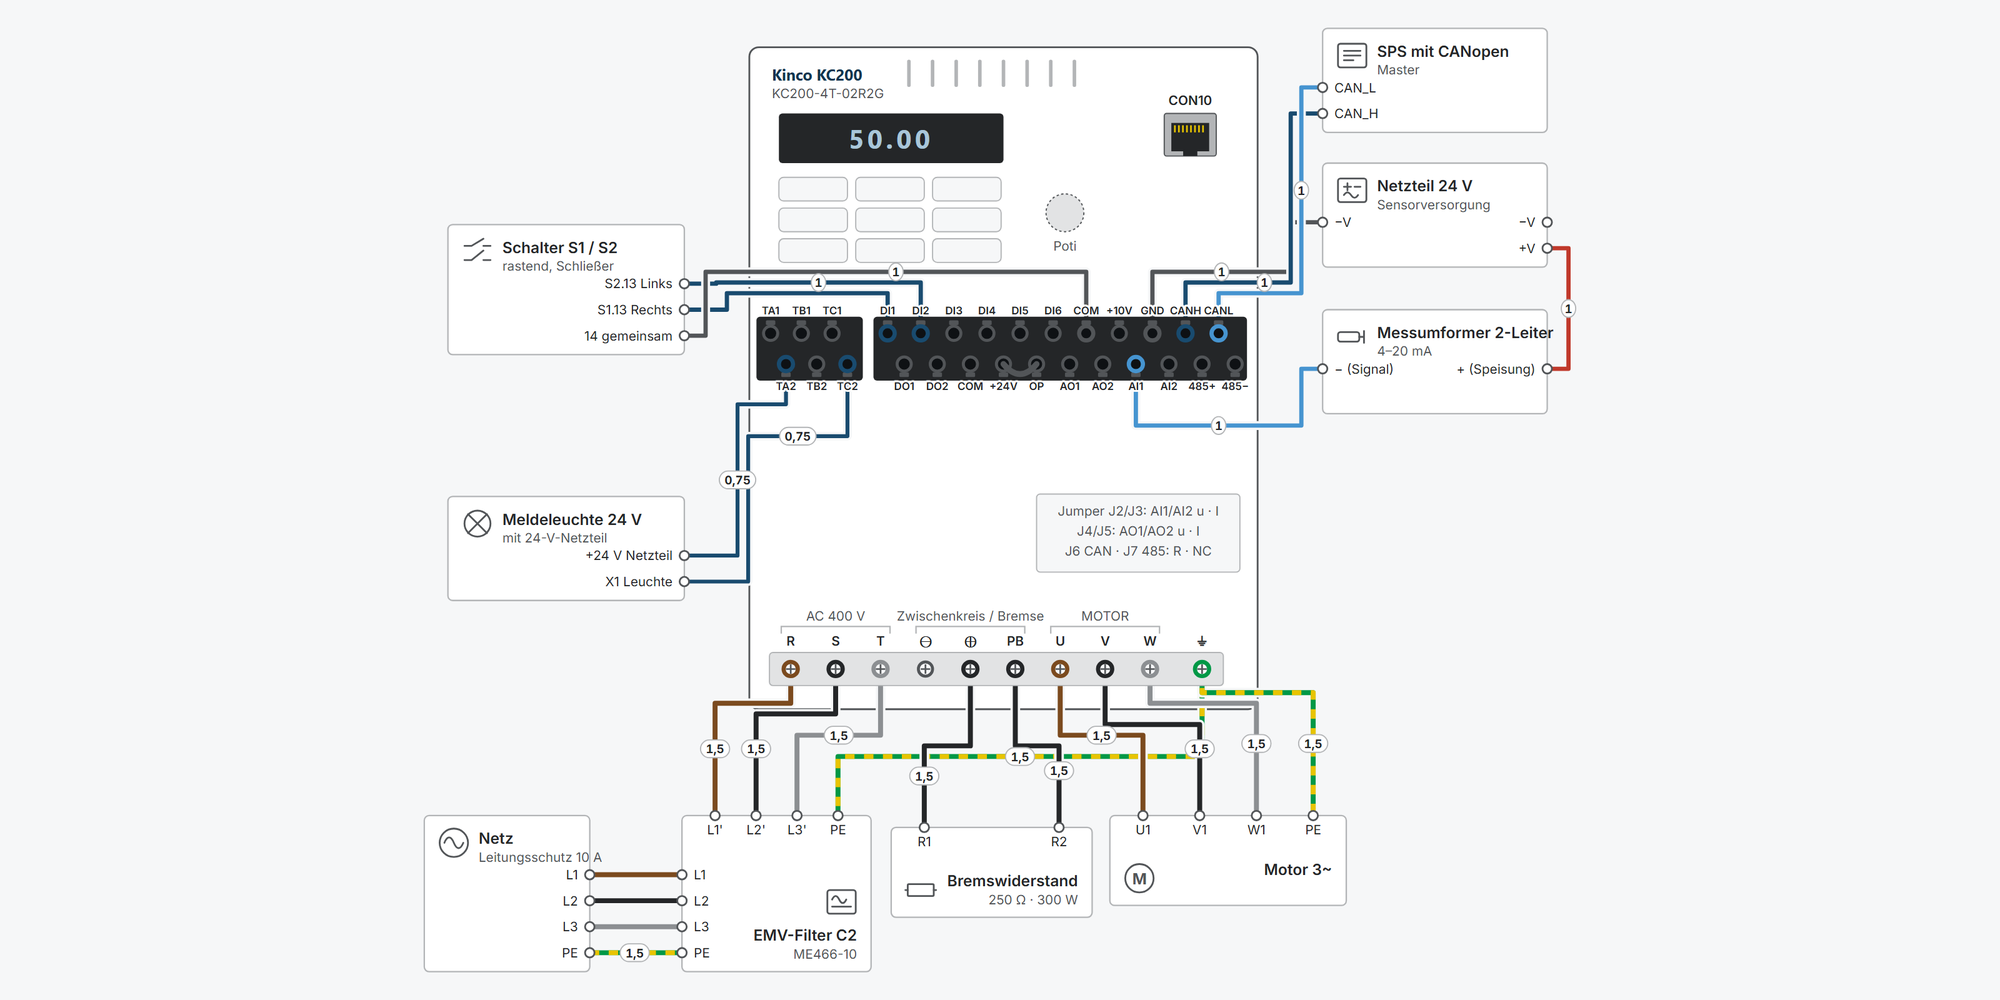
Interaktiver Anschlussplan: Netz und Motor, Start/Stopp, Sollwert, Analogsensoren, Modbus RTU, CANopen, Relais und Bremswiderstand, mit Leitungsquerschnitten und Parametern
Erste Schritte: Inbetriebnahme in neun Schritten, von den Motordaten bis zum ersten Lauf
Bedienung: Bedienteil zum Ausprobieren, mit Übungen
Downloads: Benutzerhandbuch, Auswahlhandbuch, CE-Unterlagen, CANopen-EDS sowie 2D- und 3D-Zeichnungen
Kostenfreier Support von spstiger, wenn du nicht weiterkommst
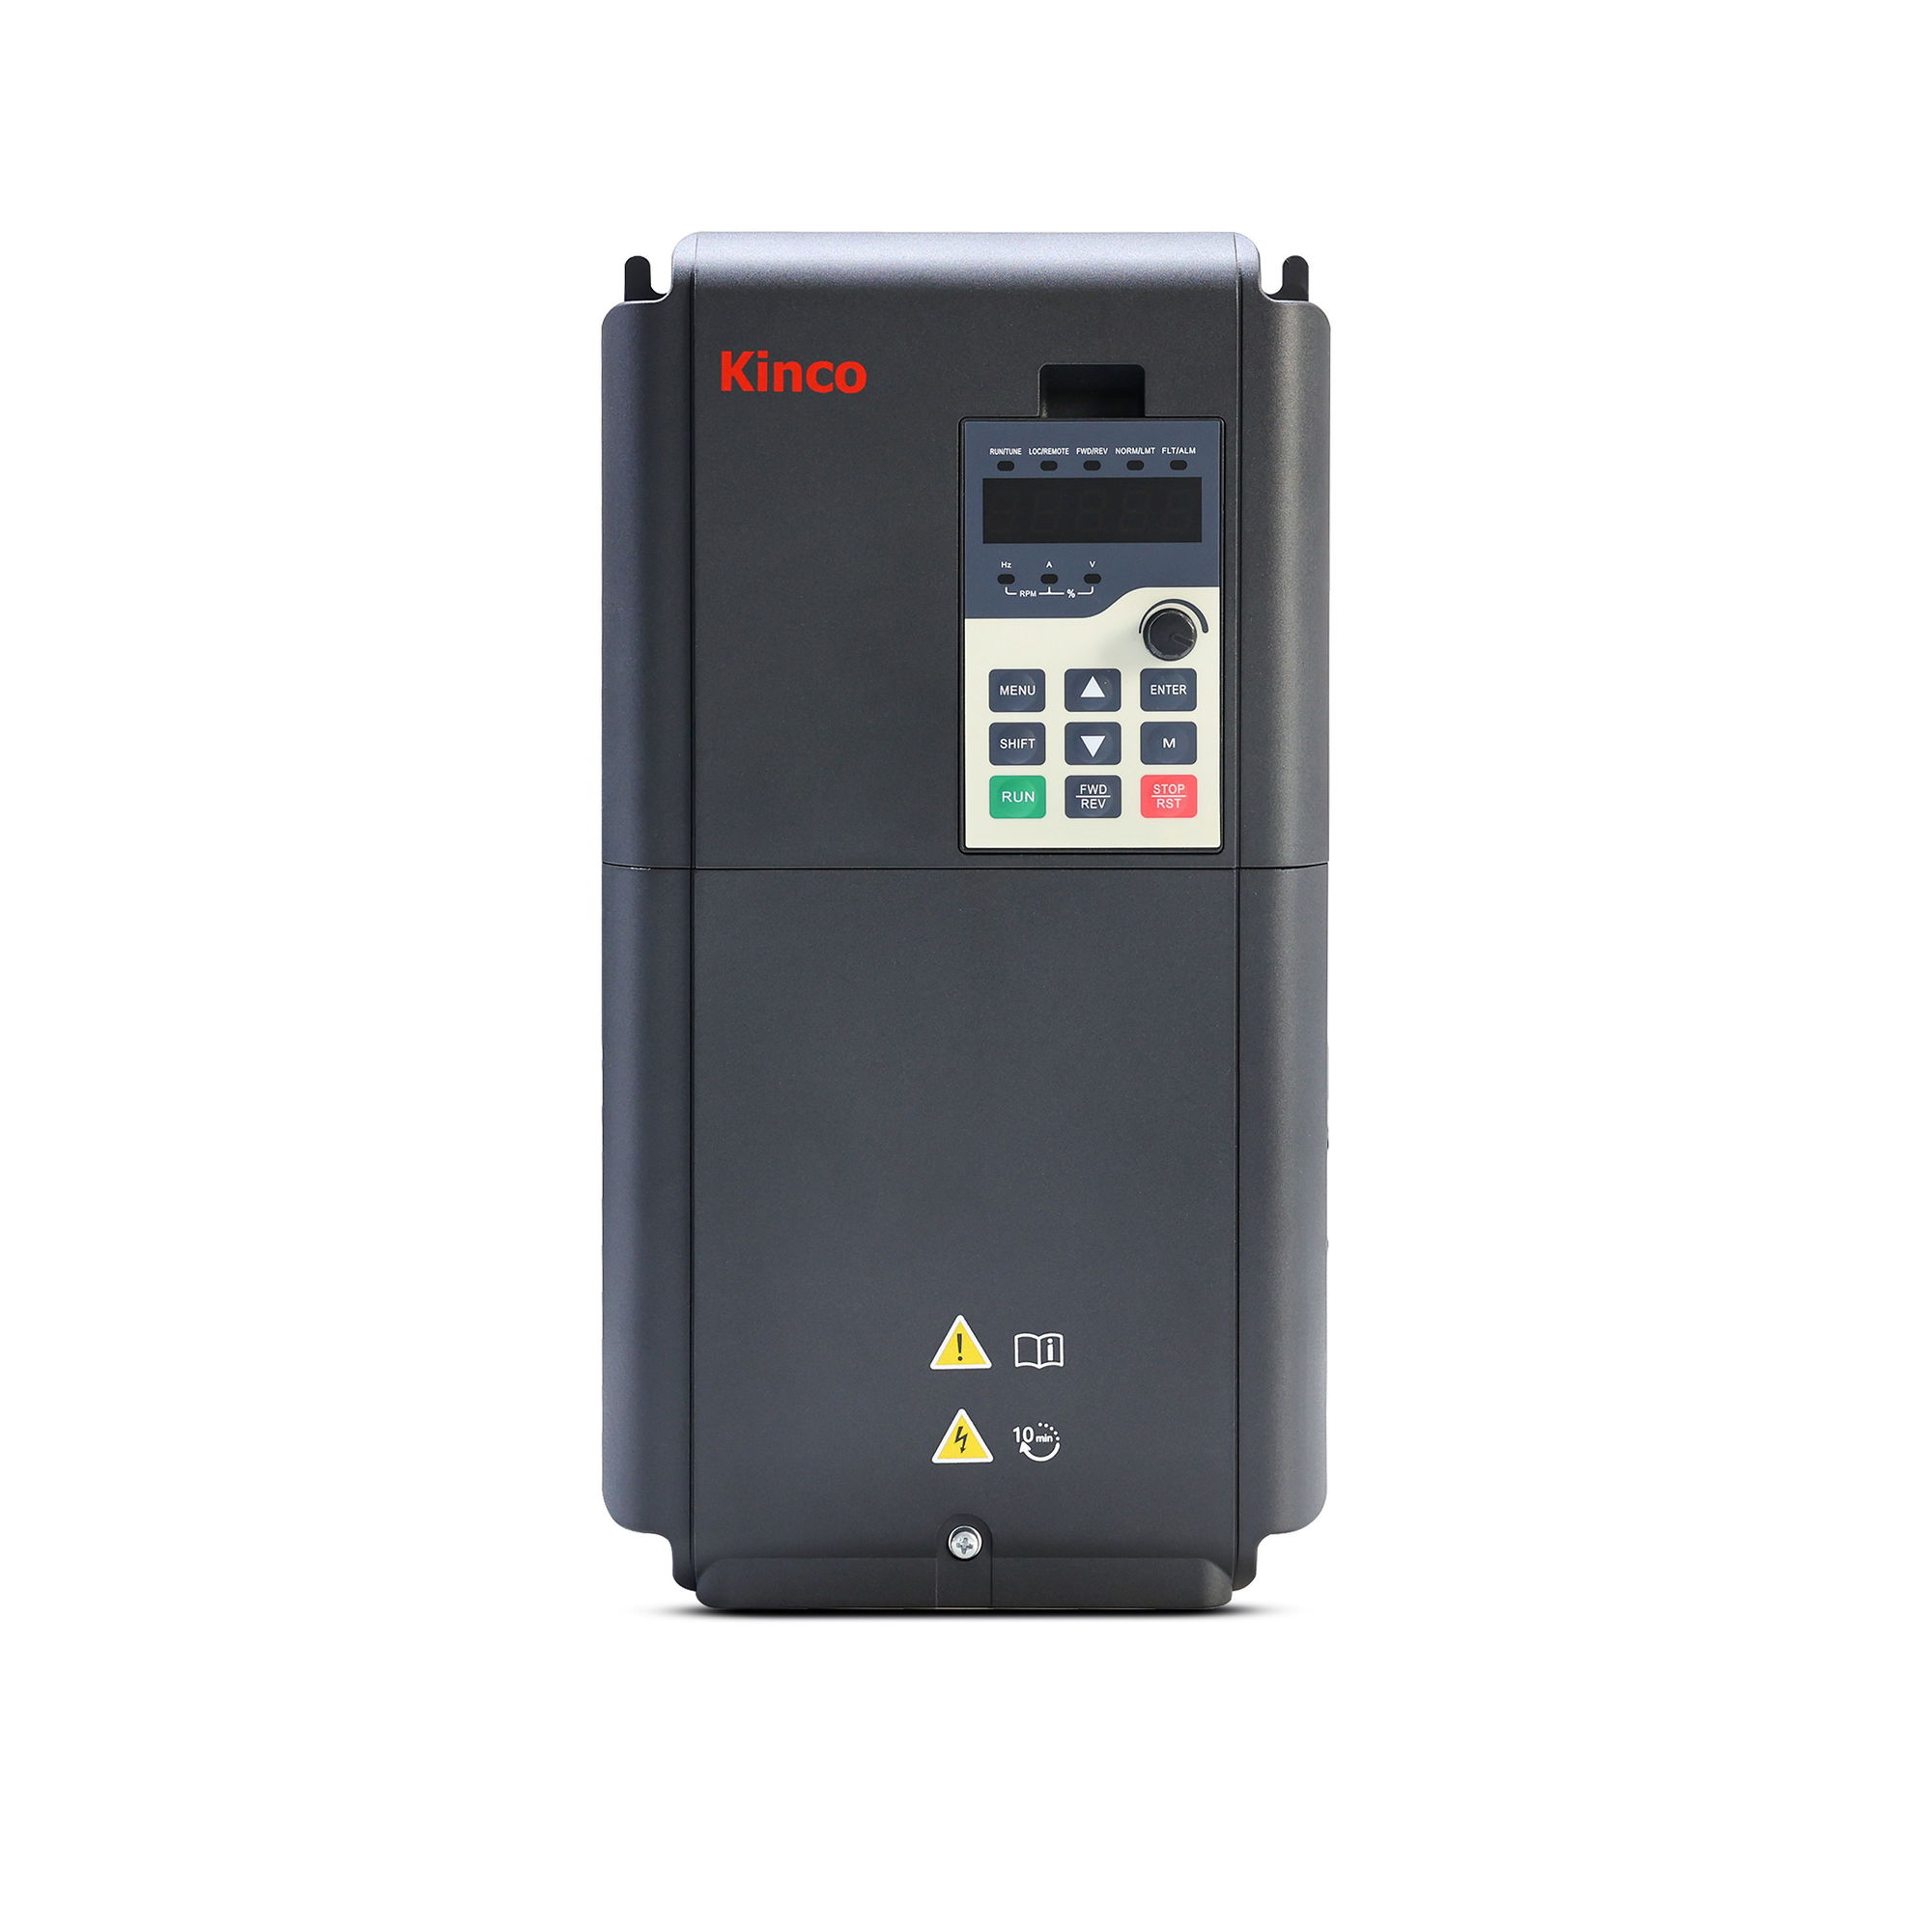
Bedienteil: Tasten, Anzeige und LEDs
MENU startet das Menü zur Parametrierung – die wichtigste Taste zum Programmieren. Probiere das Bedienteil hier aus: Parameter einstellen, Motor starten und stoppen, Störungen quittieren. Die Übungen führen Schritt für Schritt durch die wichtigsten Abläufe. Bleibt der Mauszeiger kurz auf einer Taste, erscheint, was sie gerade bewirkt.
Interaktiver Anschlussplan
Tippe in der Zeichnung auf eine Klemme oder Leitung, um Details zu sehen.
Klemmenübersicht KC200
| Klemme | Gruppe | mm² | Funktion |
|---|---|---|---|
| TA1 | RELAIS | – | TA1–TB1 Öffner, TA1–TC1 Schließer. AC 250 V / 3 A, DC 30 V / 1 A. Funktion F10.02 (Werkseinstellung 8). |
| TB1 | RELAIS | – | TA1–TB1 ist im Ruhezustand geschlossen. |
| TC1 | RELAIS | – | TA1–TC1 schließt, wenn die Relaisfunktion aktiv ist. |
| TA2 | RELAIS | – | TA2–TB2 Öffner, TA2–TC2 Schließer. Gleiche Belastbarkeit wie Relais 1. Funktion F10.03. |
| TB2 | RELAIS | – | TA2–TB2 ist im Ruhezustand geschlossen. |
| TC2 | RELAIS | – | TA2–TC2 schließt, wenn die Relaisfunktion aktiv ist. |
| DI1 | STEUER | – | NPN und PNP, 9–30 V, 4,7 kΩ, max. 200 Hz. Werkseinstellung: Rechtslauf (F08.00 = 1). |
| DI2 | STEUER | – | NPN und PNP, 9–30 V, 4,7 kΩ, max. 200 Hz. Werkseinstellung: Linkslauf (F08.01 = 2). |
| DI3 | STEUER | – | NPN und PNP, 9–30 V, 4,7 kΩ, max. 200 Hz. Funktion über F08.02. |
| DI4 | STEUER | – | NPN und PNP, 9–30 V, 4,7 kΩ, max. 200 Hz. Funktion über F08.03. |
| DI5 | STEUER | – | NPN und PNP, 9–30 V, 4,7 kΩ, max. 200 Hz. Funktion über F08.04. |
| DI6 | STEUER | – | NPN und PNP, 9–30 V, 2,2 kΩ, als Pulseingang bis 100 kHz. Funktion über F08.05. |
| COM | STEUER | – | Bezug der internen 24-V-Versorgung, intern mit dem zweiten COM verbunden. Galvanisch getrennt von GND. |
| +10V | STEUER | – | Ausgang +10 V, max. 10 mA – z. B. für ein Sollwert-Poti (mindestens 1 kΩ). |
| GND | STEUER | – | Bezug für AI1, AI2, AO1, AO2 und +10V. Galvanisch getrennt von COM. |
| CANH | STEUER | – | CAN High. Abschlusswiderstand eingebaut, zuschalten mit Jumper J6 = R am Busende. |
| CANL | STEUER | – | CAN Low. Verdrillt und geschirmt verlegen. |
| DO1 | STEUER | – | Open Collector gegen COM, max. 30 V / 50 mA. Werkseinstellung F10.00 = 2. |
| DO2 | STEUER | – | Open Collector gegen COM, als Pulsausgang bis 100 kHz (F11.02). |
| COM | STEUER | – | Zweite COM-Klemme, intern mit COM der oberen Reihe verbunden. Nie mit +24V kurzschließen. |
| +24V | STEUER | – | 24 V DC, max. 200 mA für Digitaleingänge und Sensoren. Werkseitig mit OP gebrückt. |
| OP | STEUER | – | Werkseitig mit +24V gebrückt. Bei PNP-Ansteuerung aus den internen 24 V oder bei externer Versorgung muss die Brücke umgesetzt werden. |
| AO1 | STEUER | – | 0–10 V oder 0/4–20 mA, Umschaltung mit Jumper J4, Werkseinstellung Spannung. Funktion F11.00. |
| AO2 | STEUER | – | 0–10 V oder 0/4–20 mA, Umschaltung mit Jumper J5. Funktion F11.01. |
| AI1 | STEUER | – | 0–10 V oder 0–20 mA, 12 bit, einseitig gegen GND. Umschaltung mit Jumper J2 (u = Spannung, I = Strom). Eingang 20 kΩ (U) / 500 Ω (I). |
| AI2 | STEUER | – | Wie AI1, Umschaltung mit Jumper J3. |
| 485+ | STEUER | – | Plus des Differenzsignals. Abschlusswiderstand eingebaut, zuschalten mit Jumper J7 = R am Busende. Nicht mit AI2 daneben verwechseln. |
| 485− | STEUER | – | Minus des Differenzsignals. Verdrillt und geschirmt verlegen. |
| R | LEISTUNG | – | Dreiphasig 380–480 V. Leitungsschutz 1,5–2 × Eingangsstrom (Handbuch Tab. 3-1). |
| S | LEISTUNG | – | Dreiphasig 380–480 V. |
| T | LEISTUNG | – | Dreiphasig 380–480 V. |
| ⊖ | LEISTUNG | – | Für gemeinsamen DC-Bus. Nicht für den Bremswiderstand. |
| ⊕ | LEISTUNG | – | Bremswiderstand zwischen ⊕ und PB. Brems-Chopper ist bis 45 kW eingebaut. |
| PB | LEISTUNG | – | Zweiter Anschluss des Bremswiderstands. Nie an ⊖ anschließen. |
| U | LEISTUNG | – | Motorausgang. Niemals Netzspannung an U/V/W legen. |
| V | LEISTUNG | – | Motorausgang. Niemals Netzspannung an U/V/W legen. |
| W | LEISTUNG | – | Motorausgang. Niemals Netzspannung an U/V/W legen. |
| ⏚ | LEISTUNG | – | PE zuerst anschließen. Bis 22 kW eigene Erdungsschraube, ab 30 kW Teil der Klemmenreihe. Motor zusätzlich erden. |
| CON10 | – | – | Anschluss für das externe Bedienteil (RJ45-Belegung 1: 485+, 2: 485−, 5: GND, 7: +5V) und die PG-Karte. |
* Klemmbereich nicht im Handbuch angegeben, hergeleitet.
Erste Schritte mit dem Kinco KC200
In neun Schritten vom Auspacken zum ersten Motorlauf: anschließen, Motordaten eintragen, Start/Stopp und Sollwert festlegen, Rampen einstellen. Modbus, CANopen, Digitaleingänge und Bremswiderstand brauchst du nur, wenn deine Anwendung sie nutzt.
Alle Versorgungen trennen und mindestens 10 Minuten warten, bis die Ladeanzeige erloschen ist. Erst dann Klemmen berühren.
Der KC200 hat kein STO. Sicheres Abschalten des Motors bauseits über Schütz bzw. Sicherheitsschaltung lösen.
Schutzleiter (PE) immer zuerst anschließen.
1Netz und Motor anschließenPflicht
Das Netz kommt an R, S und T, der Motor an U, V und W, dazu PE an Umrichter und Motor. Bis 22 kW hat PE eine eigene Erdungsschraube, ab 30 kW ist ⏚ Teil der Klemmenreihe.
Leitungsschutz und Querschnitte für dein Modell zeigt der Anschlussplan im Szenario „Netz und Motor“.
Leitungsschutzschalter: 1,5- bis 2-facher Nennstrom des Umrichters, empfohlen ist ein allstromsensitiver Fehlerstrom-Schutzschalter Typ B (Handbuch Tab. 3-1).
Niemals Netzspannung an U, V, W legen. Ab 100 m Motorleitung wird eine Ausgangsdrossel empfohlen.
Verdrahtung „Netz und Motor“ zeigen
Quelle: kc200/10-klemmen, kc200/10b-installation
2Motordaten eintragen und Motor-AutotuningPflicht
Die Werte stehen auf dem Typenschild des Motors. Alle Parameter dieses Schritts sind nur im Stillstand änderbar.
Parameter Wert Bedeutung F03.00 0 Motortyp: 0 = Asynchronmotor (Werkseinstellung), 1 = Synchronmotor F03.02 Typenschild Motornennleistung in kW F03.03 Typenschild Motornennspannung in V F03.04 Typenschild Motornennstrom in A F03.05 Typenschild Motornennfrequenz, in Europa meist 50,00 Hz F03.06 Typenschild Motornenndrehzahl in min⁻¹ F01.02 0, 1 oder 2 Regelart: 0 = U/f-Steuerung (Werkseinstellung), 1 = geberlose Vektorregelung (SVC), 2 = Vektorregelung mit Geber (FVC, PG-Karte nötig) Motor-Autotuning
Motor mechanisch von der Last trennen, sodass er frei drehen kann.
F01.03 = 0 (Start über das Bedienteil).
F03.02 bis F03.06 vom Typenschild eintragen.
F03.09 = 2 setzen und mit ENTER bestätigen, die Anzeige zeigt EST·00.
RUN drücken. Das Autotuning dauert etwa 2 Minuten, RUN leuchtet und ALM blinkt.
Verschwindet die Anzeige, ist das Autotuning fertig; F03.10 bis F03.14 sind berechnet.
Lässt sich der Motor nicht von der Last trennen, ermittelt F03.09 = 1 im Stand einen Teil der Parameter. Bei Synchronmotoren muss die Gegen-EMK (F03.23) dann von Hand eingetragen werden.
Am Bedienteil üben: „Motordaten eintragen und Motor-Autotuning starten“
Quelle: kc200/01-basis, Handbuch Kap. 5.6.2
3Start/Stopp-Quelle festlegenPflicht
F01.03 legt fest, woher der Fahrbefehl kommt. Den Sollwert stellst du getrennt davon in Schritt 4 ein.
Parameter Wert Bedeutung F01.03 0 Bedienteil: RUN und STOP am Gerät (Werkseinstellung) F01.03 1 Klemmen: DI1 Rechtslauf, DI2 Linkslauf (Werkseinstellung F08.00 = 1, F08.01 = 2) F01.03 2 Kommunikation: Modbus RTU oder CANopen, siehe Schritt 7 F08.10 0 Klemmensteuerung Zweidraht Typ 1 (Werkseinstellung); 2 = Dreidraht Typ 1 OP ist der gemeinsame Anschluss von DI1–DI6 und werkseitig mit +24V gebrückt. Steuert eine SPS mit PNP-Ausgängen oder eine externe 24-V-Versorgung, muss die Brücke umgesetzt werden. +24V und COM nie kurzschließen.
Verdrahtung „Start/Stopp per Schalter“ zeigenVerdrahtung „Start/Stopp von SPS (PNP)“ zeigen
Am Bedienteil üben: „Motor am Bedienteil starten und stoppen“Am Bedienteil üben: „Start/Stopp auf Klemmen umstellen“Am Bedienteil üben: „Drehrichtung mit FWD/REV umschalten“
Quelle: kc200/01-basis, kc200/02-io, kc200/10-klemmen
4Sollwert festlegenPflicht
F01.04 legt fest, woher die Sollfrequenz kommt – unabhängig von der Start/Stopp-Quelle.
Parameter Wert Bedeutung F01.04 0 Digital am Bedienteil, Wert in F01.10 (Werkseinstellung) F01.04 4 Potentiometer am Bedienteil F01.04 1 / 2 Analogeingang AI1 / AI2 (0–10 V oder 0–20 mA, Umschaltung mit Jumper J2 / J3) F01.04 5 Kommunikation (Modbus RTU oder CANopen) F01.04 6 / 7 / 8 Pulseingang DI6 / PID-Regler / Mehrfachsollwert F01.11 50,00 Hz Maximalfrequenz (Werkseinstellung, bis 599,00 Hz); Bezug für Rampen und Modbus-Sollwert F01.13 / F01.14 50,00 / 0,00 Hz Obere und untere Frequenzgrenze (Werkseinstellung) Für ein externes Poti oder 0–10 V Jumper J2 auf u, für 4–20 mA auf I und die AI-Kennlinie anpassen (AI1 nutzt werkseitig Kurve 1, F09.21–F09.24). Die Jumper sind nur bei abgenommener Abdeckung erreichbar.
Verdrahtung „Sollwert per Poti“ zeigenVerdrahtung „Sollwert 4–20 mA von SPS“ zeigenVerdrahtung „Sensor 2-Leiter 4–20 mA“ zeigenVerdrahtung „Sensor 3-Leiter 0–10 V“ zeigen
Am Bedienteil üben: „Frequenzsollwert F01.10 auf 15,00 Hz stellen“Am Bedienteil üben: „Sollwert über das Poti vorgeben“
Quelle: kc200/01-basis, kc200/02-io, kc200/10-klemmen
5Hoch- und Rücklaufzeit einstellenPflicht
Die Zeiten beziehen sich in der Werkseinstellung auf die Maximalfrequenz F01.11. Die Werkseinstellung hängt von der Leistung ab.
Parameter Wert Bedeutung F01.23 10,0 / 20,0 s Hochlaufzeit 1: bis 5,5 kW 10,0 s, 11–45 kW 20,0 s (Werkseinstellung, 0,0–6000,0 s) F01.24 10,0 / 20,0 s Rücklaufzeit 1: wie Hochlaufzeit (Werkseinstellung) F01.20 0 Rampenform: 0 = linear (Werkseinstellung), 1 = S-Kurve F01.21 0 Bezug der Rampen: 0 = Maximalfrequenz (Werkseinstellung) Meldet der Umrichter beim Beschleunigen E0001 (Überstrom), die Hochlaufzeit verlängern. Bei E0005 (Überspannung beim Verzögern) die Rücklaufzeit verlängern oder einen Bremswiderstand anschließen (Schritt 8).
Am Bedienteil üben: „Hochlaufzeit F01.23 auf 5,0 s verkürzen“
Quelle: kc200/01-basis
6Digitaleingänge belegenOptional
Der KC200 hat sechs Digitaleingänge DI1–DI6 (PNP und NPN, 9–30 V). DI6 ist zusätzlich Pulseingang bis 100 kHz. Die Funktion stellst du in F08.00 (DI1) bis F08.05 (DI6) ein.
Wert Funktion Wert Funktion 1 Rechtslauf (FWD) 7 Not-Halt 2 Linkslauf (REV) 9 Umschaltung Befehlskanal Klemme ↔ Kommunikation 3 Dreidraht-Steuerung 12 Sofortige DC-Bremsung 4 / 5 Tipp-Betrieb rechts / links 32 / 33 Auswahl Hoch-/Rücklaufzeit 1 / 2 6 Austrudeln (Freilauf) 8 Umschaltung Befehlskanal lokal ↔ fern Die vollständige Funktionsliste (u. a. Fehlerquittierung, Festfrequenzen, Pulseingang) steht im Handbuch Kap. 7, Gruppe F08.
Verdrahtung „Start/Stopp per Schalter“ zeigen
Quelle: kc200/02-io
7Modbus RTU oder CANopen einrichtenOptional
Der KC200 hat RS-485 (Modbus RTU, Klemmen 485+ und 485−) und CAN (CANopen, CANH und CANL). Die Abschlusswiderstände sind eingebaut: am Busende J7 (485) bzw. J6 (CAN) auf R.
Parameter Wert Bedeutung F14.01 5 Modbus-Baudrate 38400 (Werkseinstellung); 3 = 9600, 4 = 19200, 7 = 115200 F14.02 0 Datenformat N,8,1 (Werkseinstellung) F14.03 1 Modbus-Adresse (1–247) F14.20 5 CAN-Baudrate 500 kbit/s (Werkseinstellung) F14.21 1 CANopen-Knotenadresse (1–127) F01.03 / F01.04 2 / 5 Beides nötig, damit Fahrbefehl und Sollwert über den Bus wirken Modbus-Steuerregister
Register Wert Bedeutung 0x7000 (28672) 0x0001 / 0x0002 Rechtslauf / Linkslauf 0x7000 (28672) 0x0005 / 0x0007 Rampenhalt / Austrudeln 0x7000 (28672) 0x0008 Fehlerquittierung 0x7010 (28688) 0–10000 Sollwert 0,00–100,00 % der Maximalfrequenz F01.11 0x6F00 (28416) lesen Aktueller Fehlercode Beispiel für 0x7010 (berechnet): Bei F01.11 = 50,00 Hz ergibt 10000 (0x2710) 50 Hz und 5000 (0x1388) 25 Hz.
485+/485− sitzen ganz rechts in der unteren Reihe direkt neben AI2 – beim Anklemmen nicht verwechseln.
Die EDS-Datei für CANopen liegt im Download-Bereich.
Verdrahtung „Modbus RTU an SPS“ zeigenVerdrahtung „CANopen an SPS“ zeigen
Am Bedienteil üben: „CANopen-Knotenadresse F14.21 auf 5 stellen“
Quelle: kc200/03-modbus, kc200/05-canopen, kc200/10-klemmen
8Bremswiderstand anschließenOptional
Bis 45 kW ist der Brems-Chopper eingebaut. Bei schnellem oder häufigem Bremsen kommt ein externer Bremswiderstand an ⊕ und PB. Den empfohlenen Widerstand für dein Modell nennt der Anschlussplan.
Parameter Wert Bedeutung F13.17 700,0 V Einschaltschwelle des Choppers bei 400-V-Geräten (Werkseinstellung) F13.18 100,0 % Tastverhältnis der Bremseinheit (Werkseinstellung, nur im Stillstand änderbar) Verdrahtung „Bremswiderstand“ zeigen
Am Bedienteil üben: „Störung E0005 quittieren“
Quelle: kc200/07-funktionen, kc200/10b-installation
9Erster LaufPflicht
Häufige Meldungen beim ersten Lauf
Code Bedeutung Abhilfe E0001 Überstrom beim Beschleunigen Hochlaufzeit verlängern, Motordaten und Last prüfen E0005 Überspannung beim Verzögern Rücklaufzeit verlängern oder Bremswiderstand anschließen E0013 Fehler der Motor-Selbstvermessung Typenschilddaten und Motoranschluss prüfen, Autotuning wiederholen E0024 Motorüberlast Last und Motornennstrom F03.04 prüfen E0029 Kommunikations-Zeitüberschreitung Busverbindung und Timeout (F14.05 bzw. F14.22) prüfen E0010 Erdschluss am Motor Motor und Motorleitung prüfen Ursachen und Abhilfen zu jedem Code stehen im Handbuch Kap. 6.
Am Bedienteil üben: „Motor am Bedienteil starten und stoppen“Am Bedienteil üben: „Betriebswerte und Fehlerspeicher in der D-Gruppe lesen“
Quelle: kc200/01-basis
Stand 2.0 · 26.09.2026 · Quelle: Kinco KC200 User Manual (09/2026), aufbereitet in spstiger vfd-konfig (kc200/01-basis, 02-io, 03-modbus, 05-canopen, 07-funktionen, 10-klemmen, 10b-installation). Maßgeblich sind das Herstellerhandbuch und die geltenden Normen; Installation und Inbetriebnahme nur durch eine Elektrofachkraft.
Multi-Frequenzbetrieb
Festfrequenzen über Digitaleingänge abrufen: Schritt für Schritt für KC100 und KC200. Multi-Frequenzbetrieb Kinco KC100 und KC200
Du kommst nicht weiter?
Unser Support hilft dir kostenfrei weiter. Schreib uns, was du vorhast und welches Modell du nutzt – über das Kontaktformular, per E-Mail oder im Community-Forum.
KontaktformularE-Mail an support@spstiger.deFrage im Community-Forum
Weitere Kontaktwege: Supportkontakte
Downloads
Benutzerhandbuch, Auswahlhandbuch, CE-Unterlagen, CANopen-EDS sowie 2D- und 3D-Zeichnungen:
Kinco KC200 Frequenzumrichter
Passende Software
Zubehör